
- TOP
- 製品情報
- Booster Robotics
- ハイエンドモデル
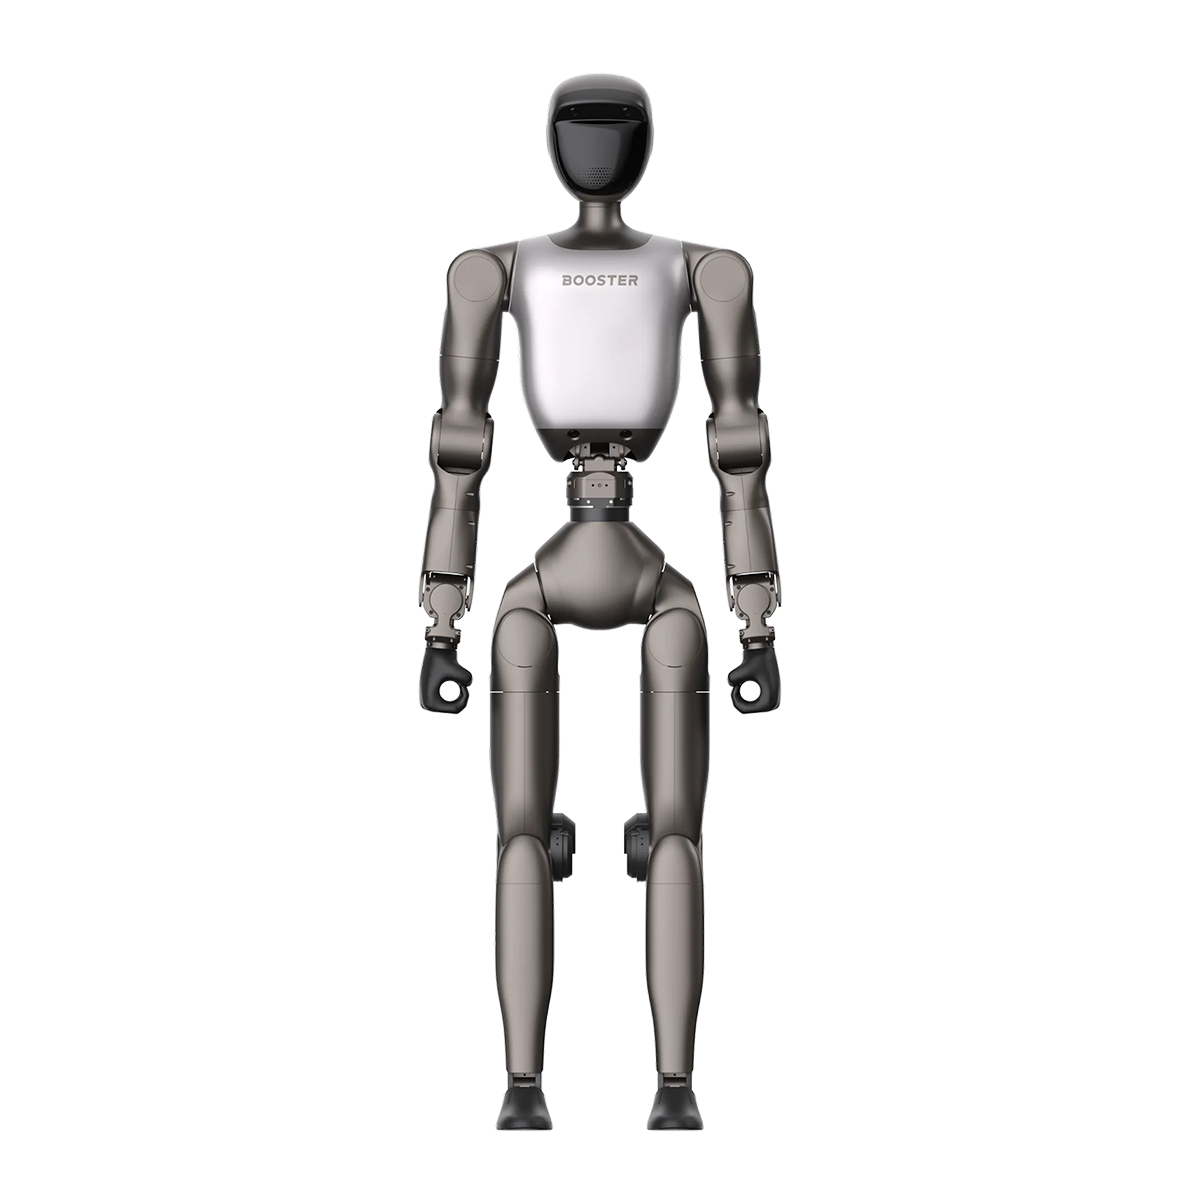
- Booster robotics T2
製品情報
Booster robotics T2
フィジカルAI・ロボティクス開発の
フラッグシッププラットフォーム。
スマート。強力。パフォーマンスを追求した設計。


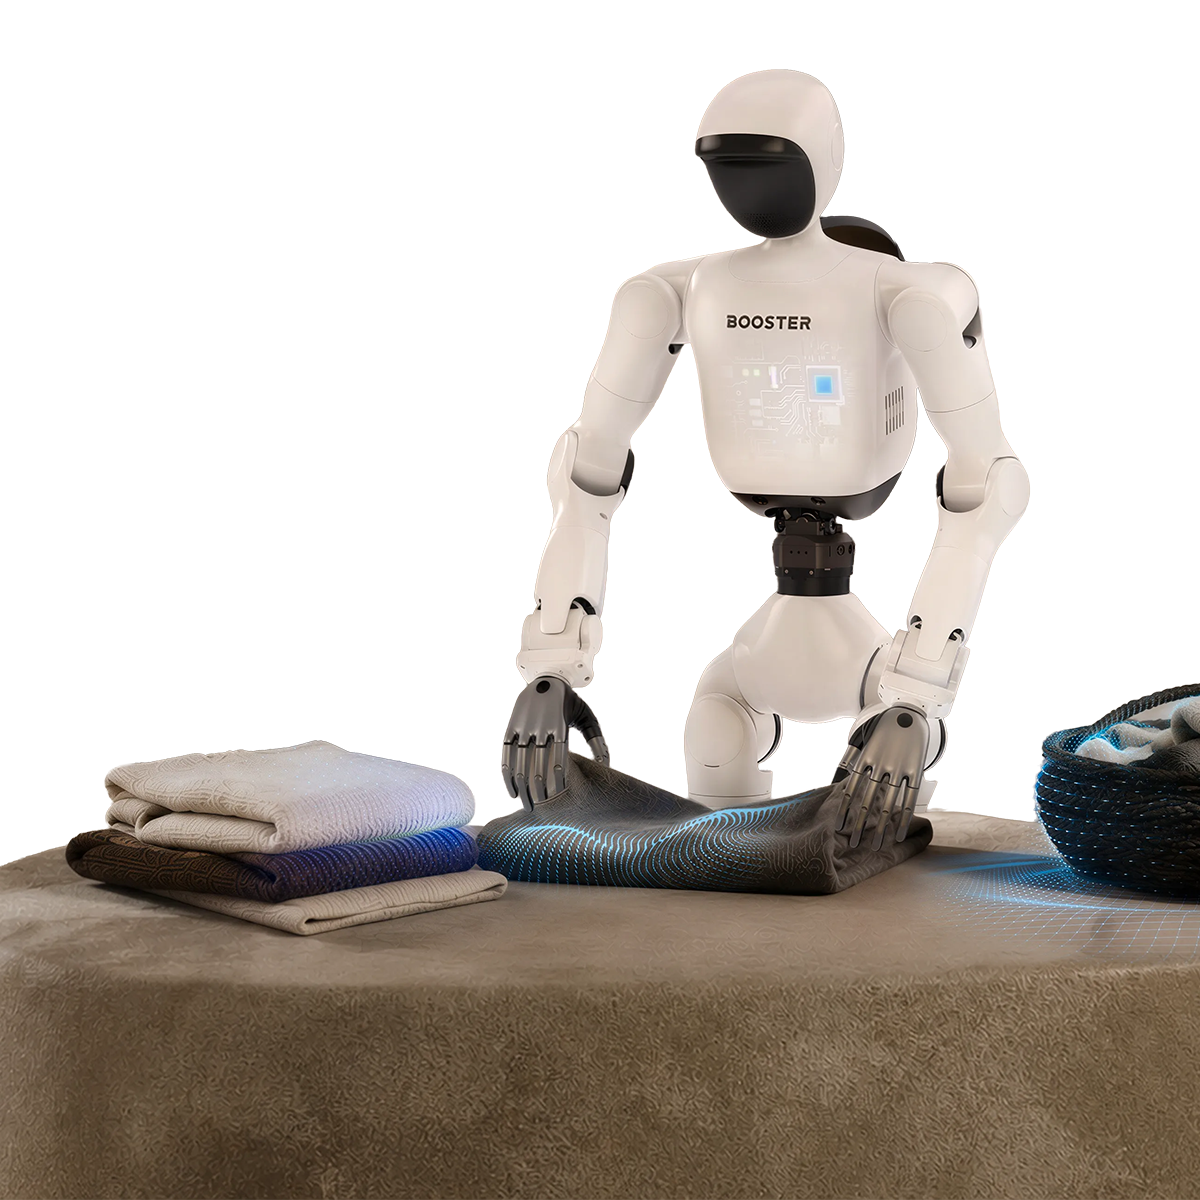
- 製品概要
製品概要
最先端のフィジカルAI開発を駆動する、
フラッグシッププラットフォーム
高知能 × 高出力。すべては、極限のパフォーマンスのために。
※ 本映像はAIで生成されたものではなく、実機を用いて撮影された実際の映像です。
デモンストレーション動画
※ 本映像はAIで生成されたものではなく、実機を用いて撮影された実際の映像です。
高性能な計算能力を標準搭載
業界トップクラスのコンピューティング性能を備えたBooster T2は、
認識から理解、そして応答に至る一連のループを完結させます。単に世界を「見る」だけではありません。
あらゆるシーンを正しく理解し、自然かつ精密に応答します。
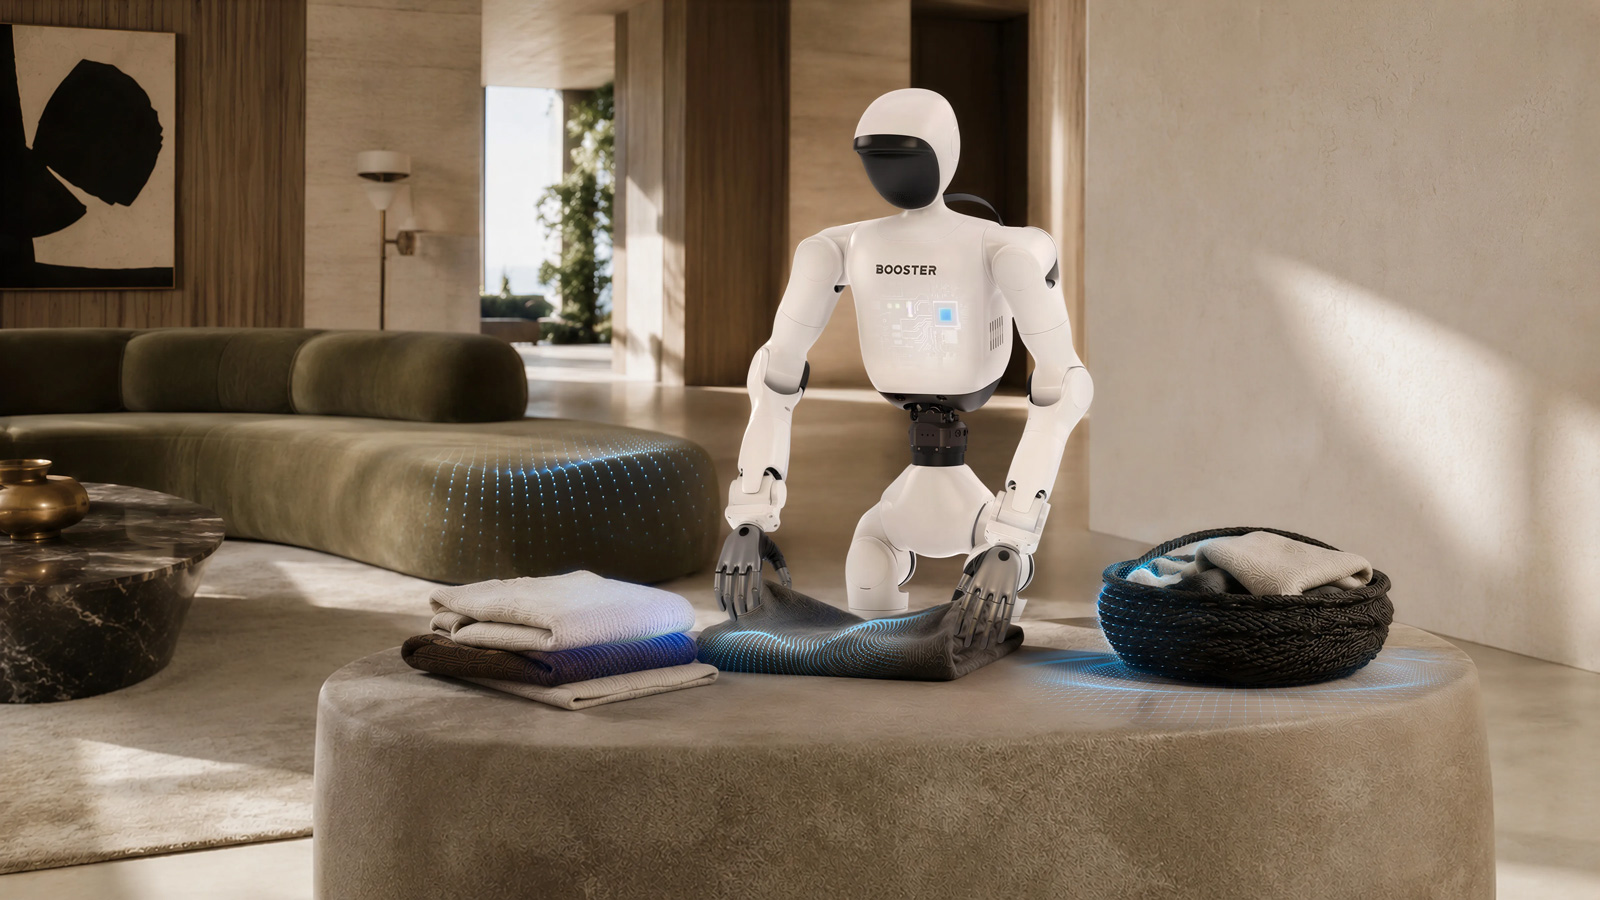
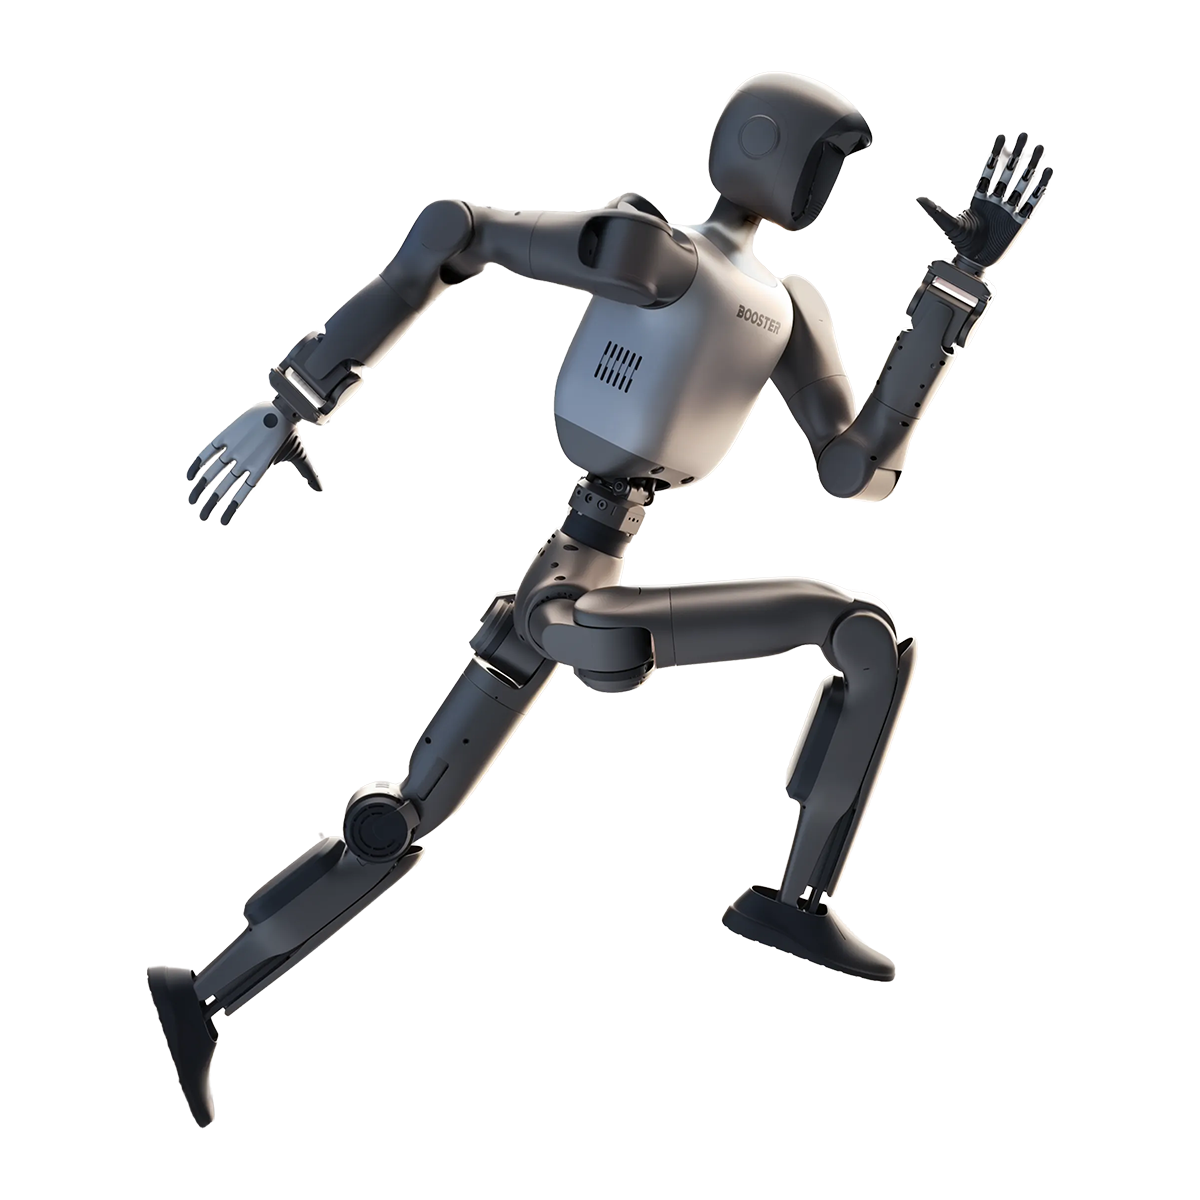
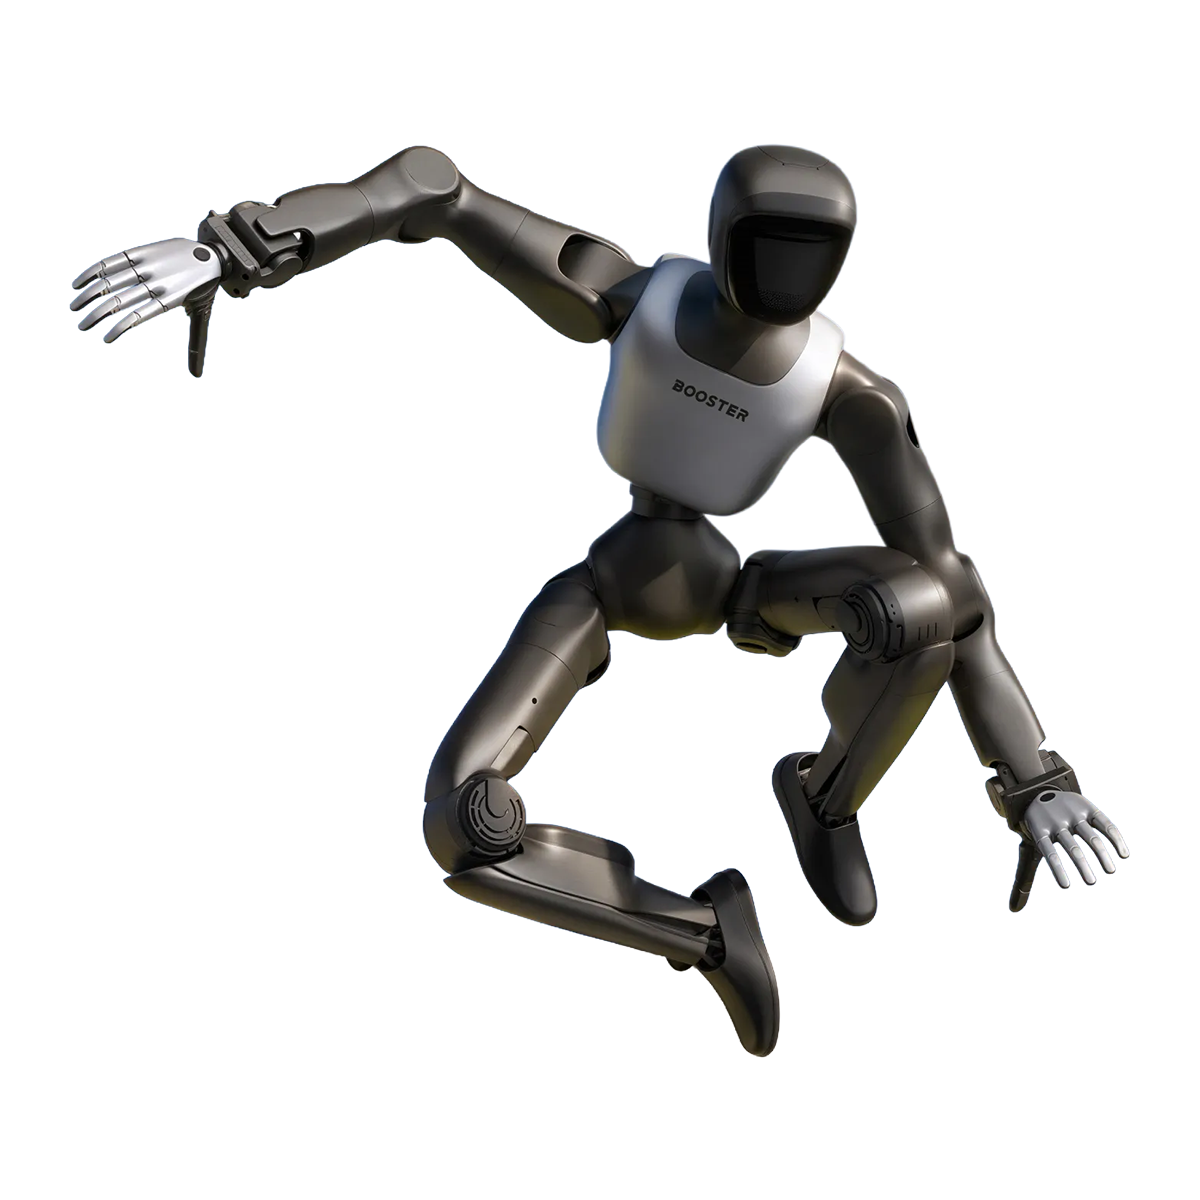
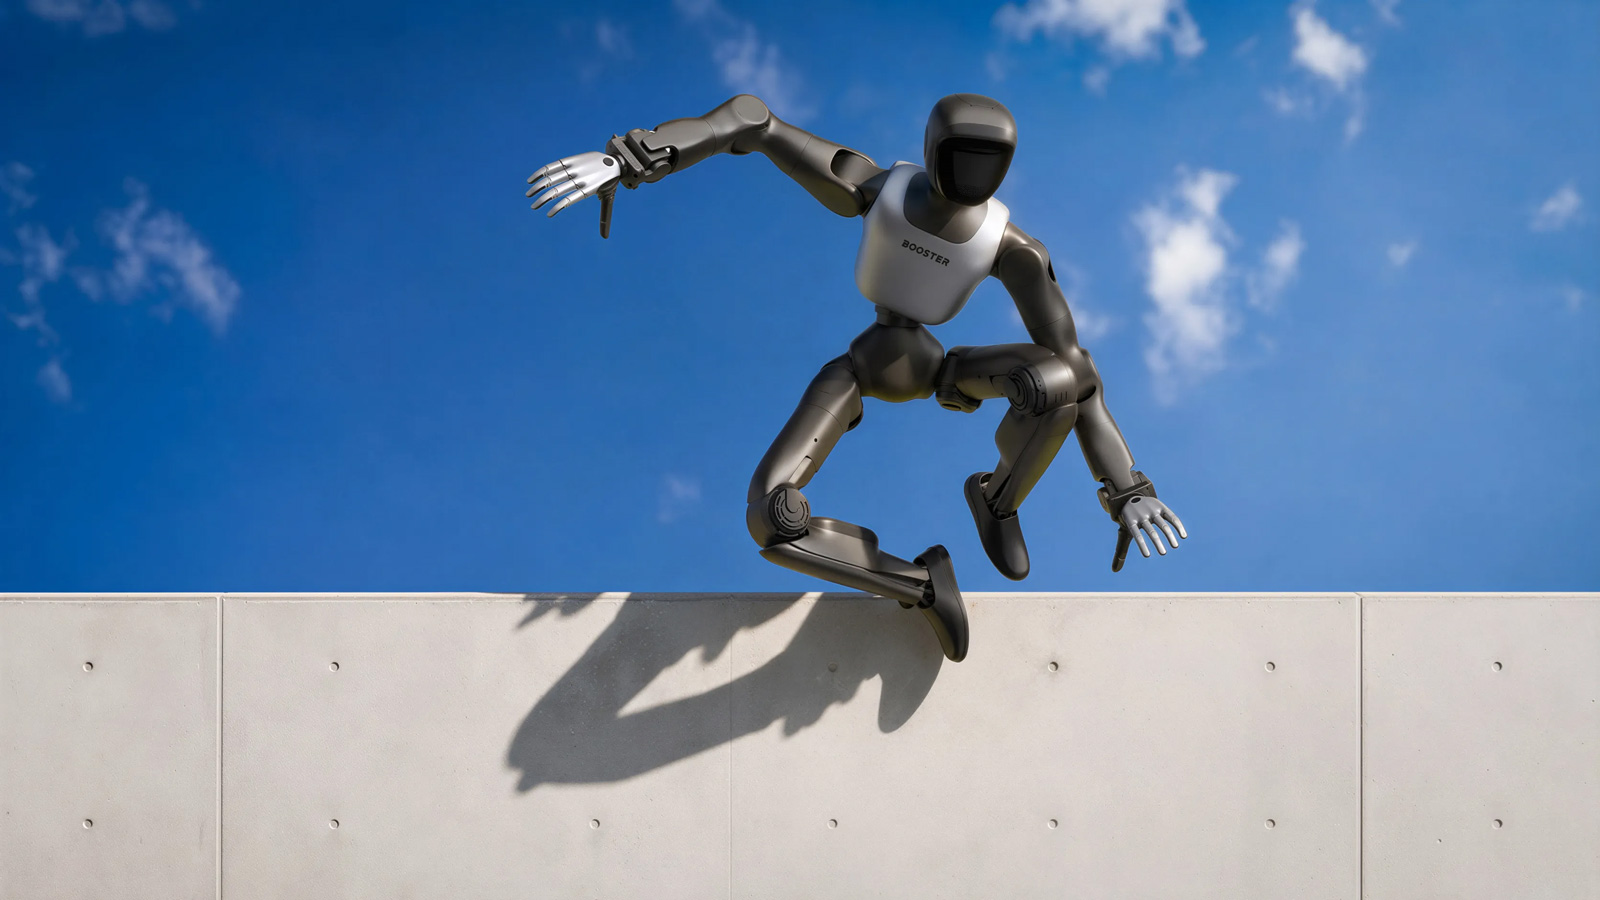
しなやかな動き。無限の可能性
ヒューマノイドロボットの「動き」と「認識」を再定義するBooster T2。
より自然な動作と高度な環境理解を実現し、ロボティクスの未来に無限の可能性を切り拓きます。
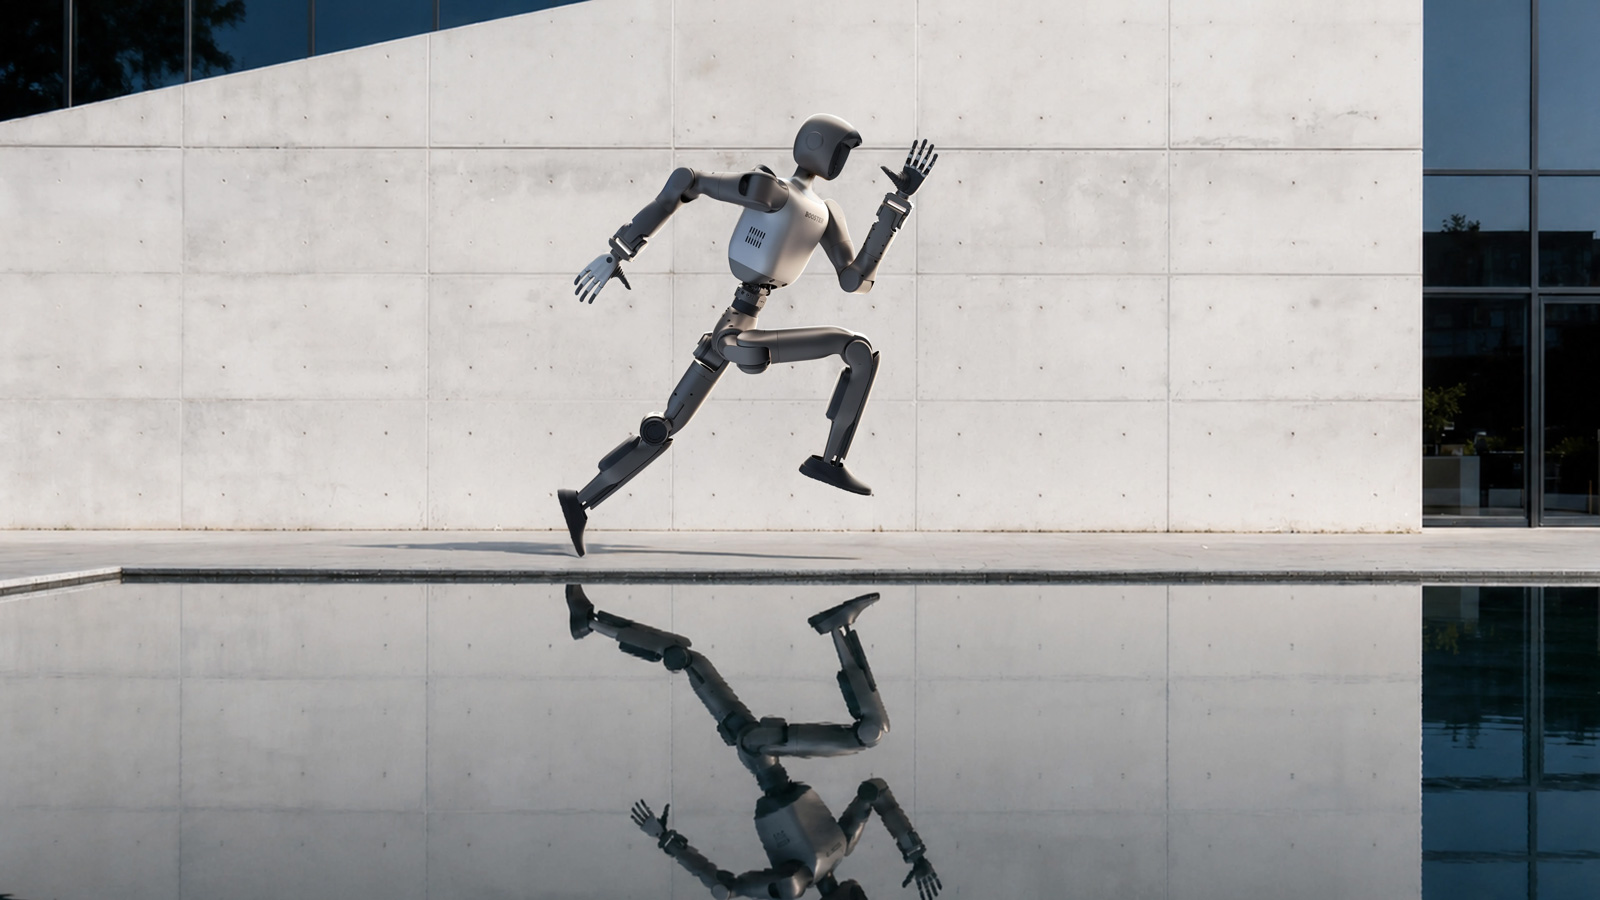
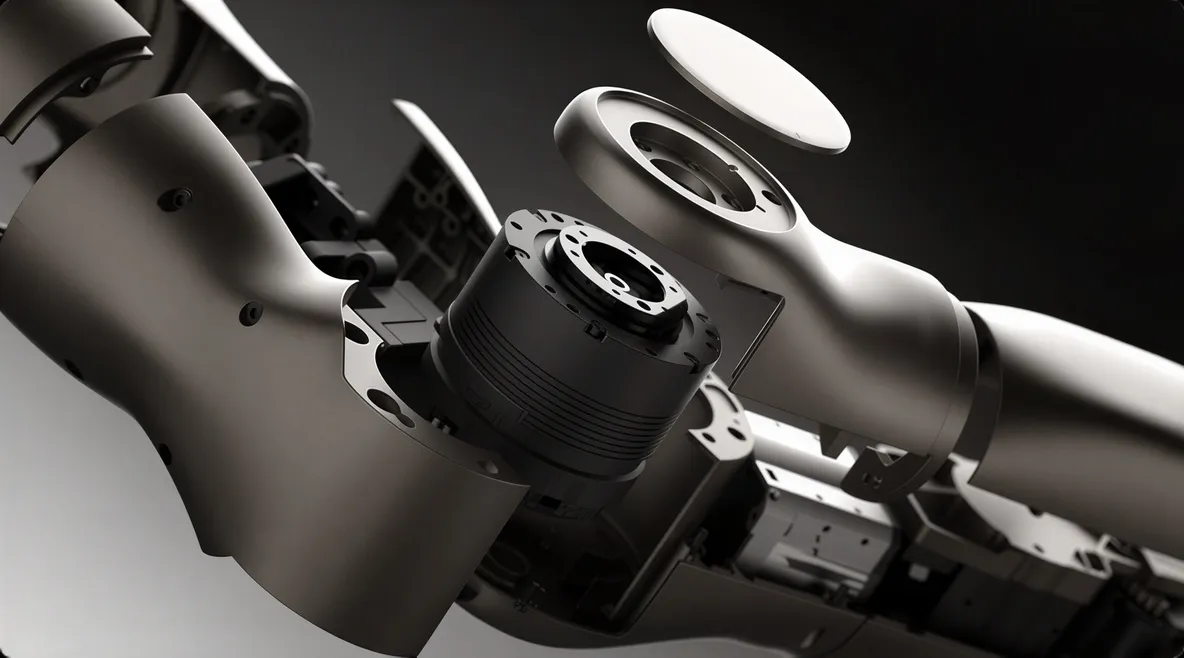
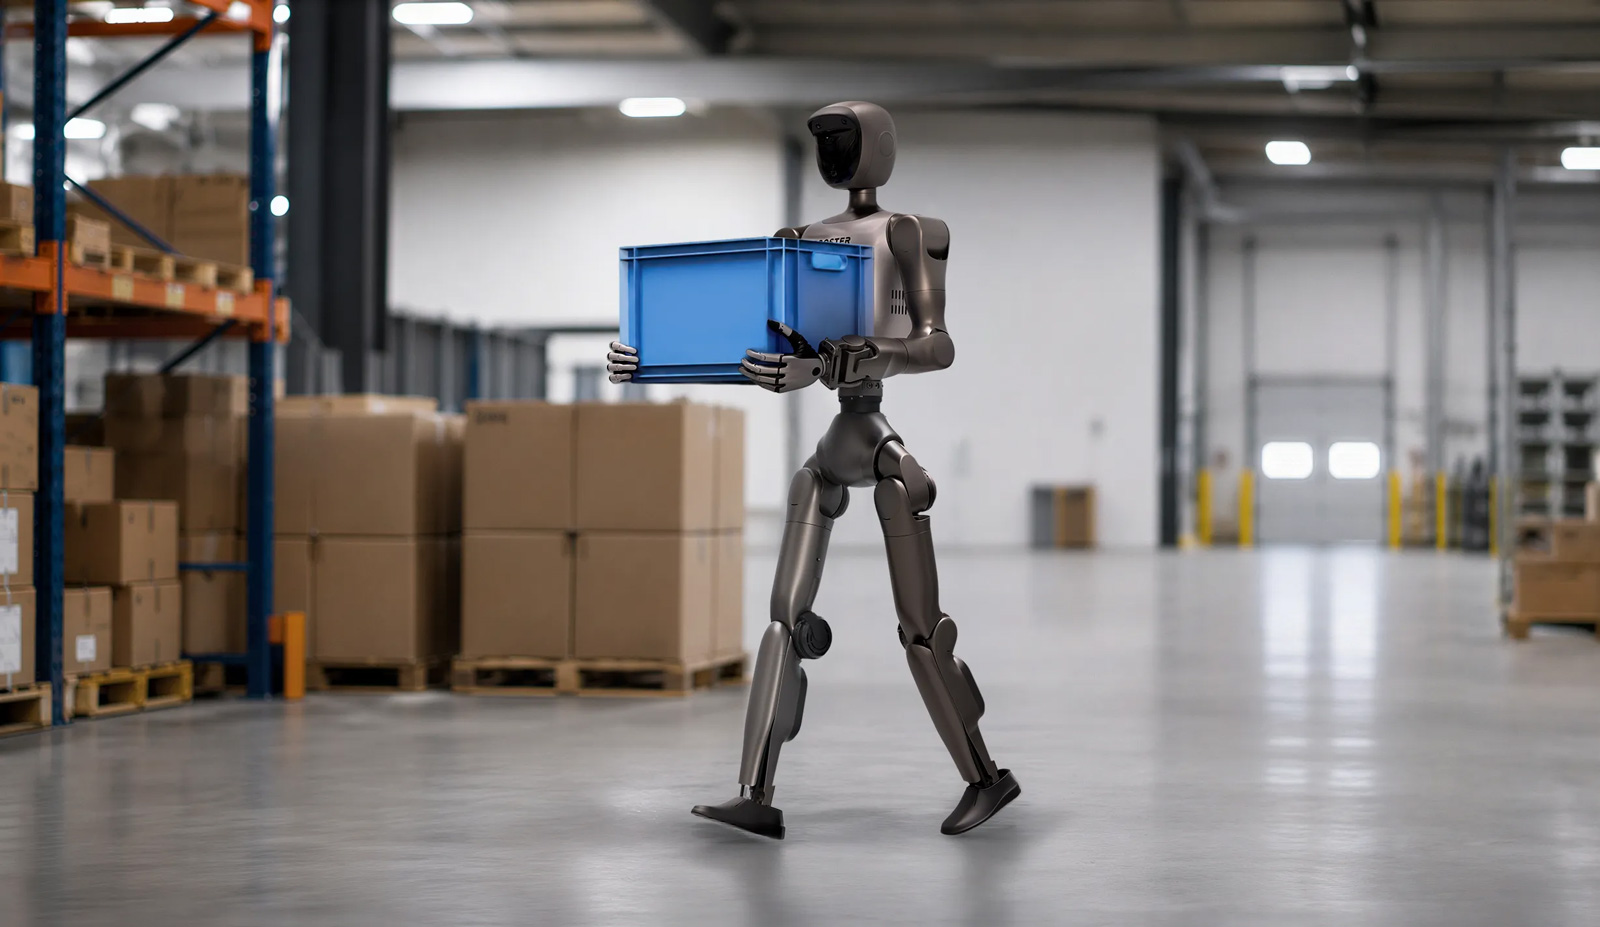
現場に耐えるタフな設計。
確かな実用性
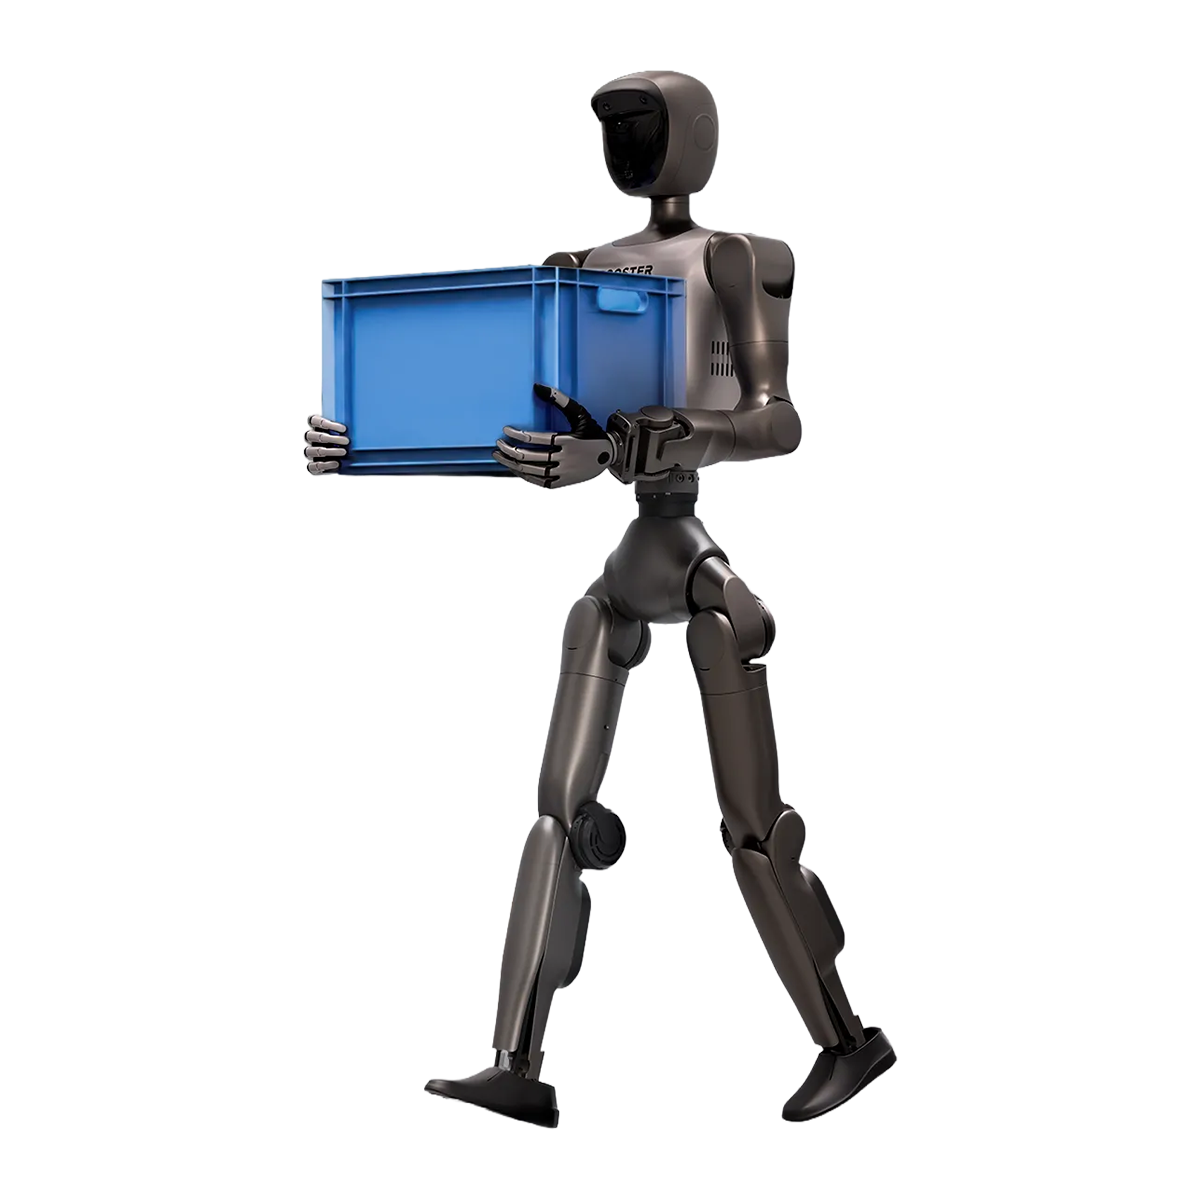
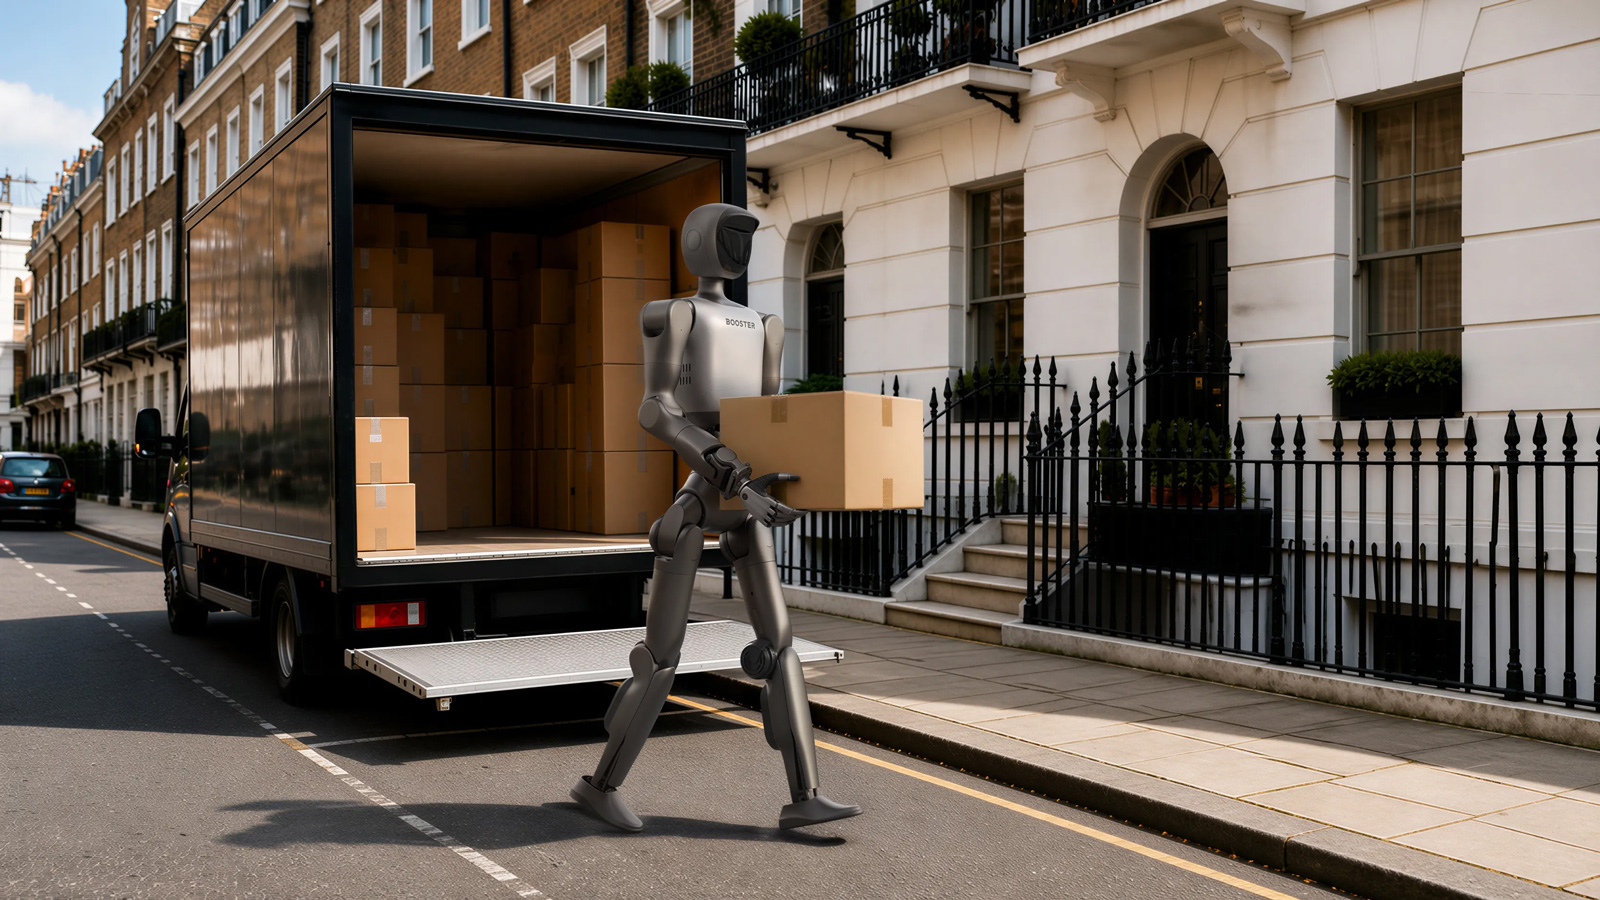
優れた可搬重量(ペイロード)と信頼性の高いハードウェア基盤により、
Booster T2は複雑なタスクも確かな精度で完遂します。繊細な作業から長時間の連続稼働まで、
常に安定したパフォーマンスを発揮し、最高のパフォーマンスを維持します。
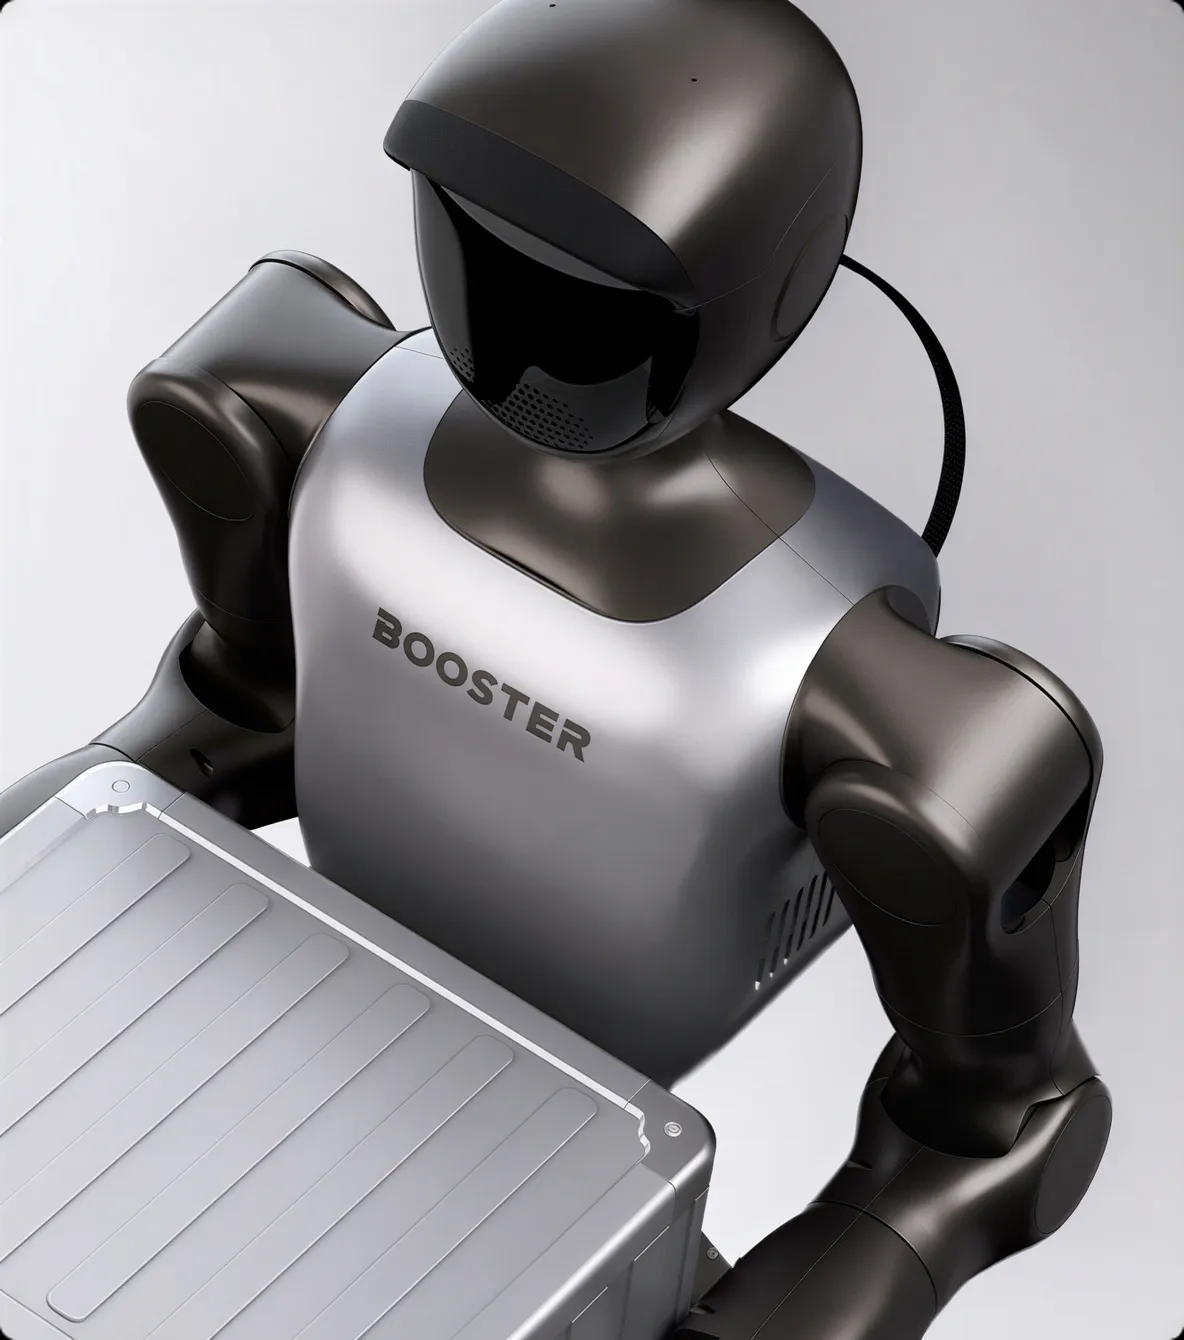
フラッグシッププラットフォーム。
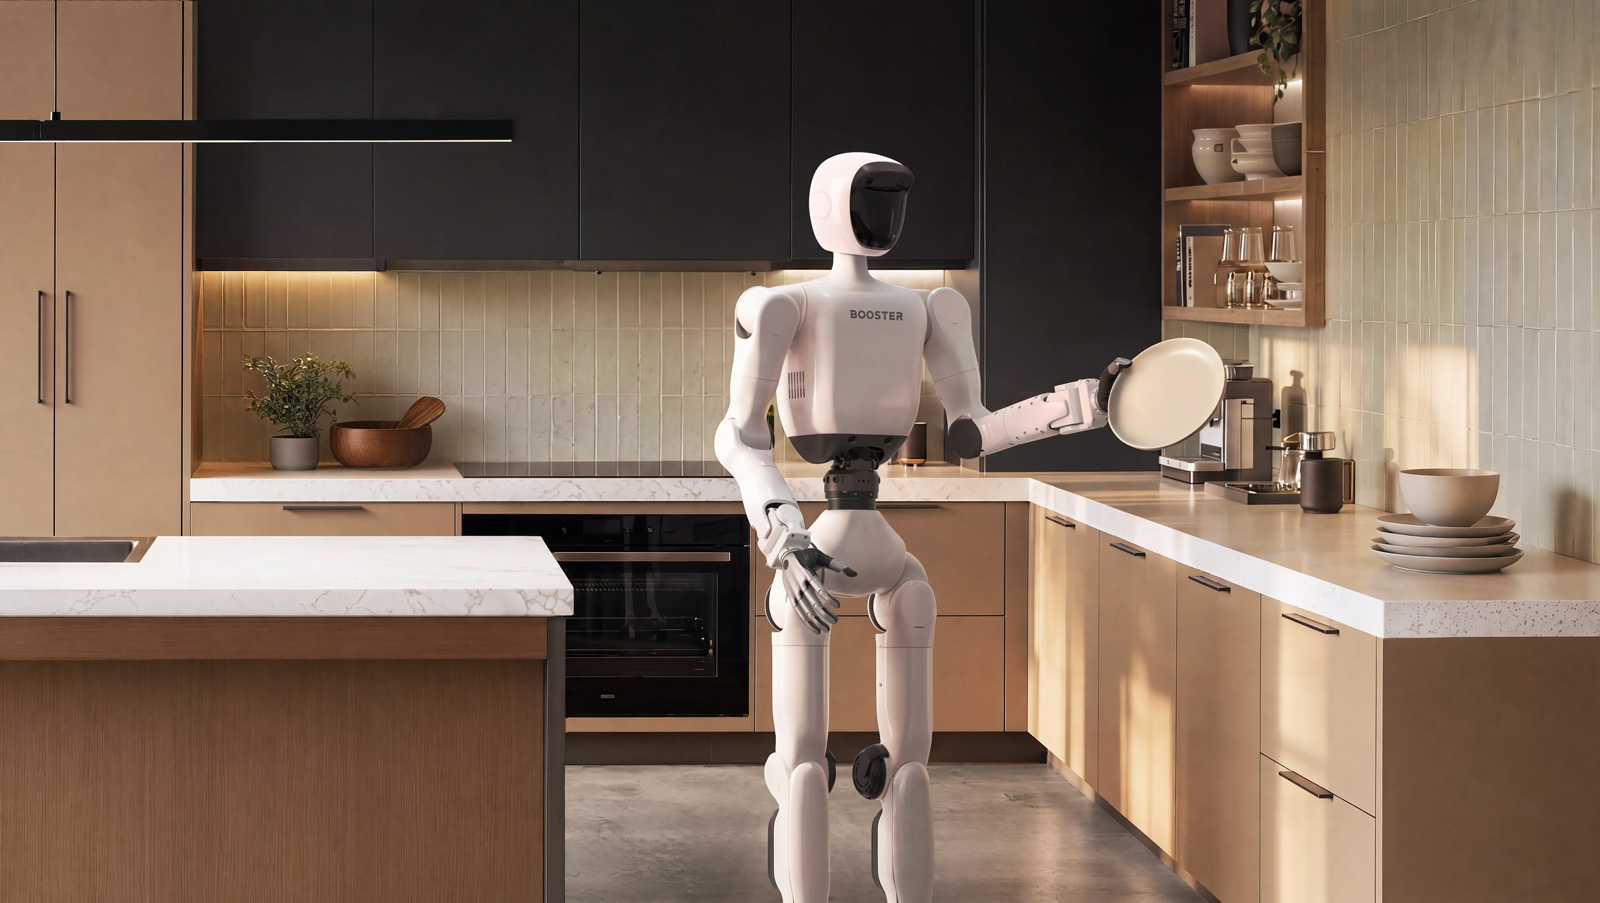
あなたの創造性を解き放つ
オープンなプラットフォーム機能を備えたBooster T2は、開発者のあくなき創造性と現実世界での実行力を
繋ぎます。アルゴリズムの革新から利用シーンの開拓、バーチャルでの検証から実社会での応用まで、
あらゆるアイデアをコンセプトから導入へとスピーディーに導きます。
4モデル 製品仕様
| 項目 | Professional | Pro Gripper Version |
Pro Dex-Hand Version |
Pro High-DoF Tactile Dexterous Hand Version |
|
|---|---|---|---|---|---|
| 基本情報 | 型番 | ELRBR-T2PH00R | ELRBR-T2PH01R | ELRBR-T2PH02R | ELRBR-T2PH03R |
| 身長 (直立時) |
約1.4m (140cm) | ||||
| 重量 | 約42kg* | 約43kg* | |||
| 自由度(DoF) | 総自由度 | 31 | 33 | 43 | 73 |
| 脚部自由度 | 6 × 2脚(1脚あたり6) | ||||
| 腕部自由度 | 7 × 2腕(1腕あたり7) | ||||
| 腰部自由度 | 3 | ||||
| 頭部自由度 | 2 | ||||
| エンドエフェクタ自由度 | ー | 1 × 2(片方あたり1) | 6 × 2(片方あたり6) | 21 × 2(片方あたり21) | |
| 関節可動域・ 可動仕様 |
関節出力軸受 | 産業用クロスローラーベアリング | |||
| モーター | 高速インナーローター型PMSM(永久磁石同期電動機) | ||||
| 両腕 最大可搬重量 |
10kg*(片腕水平積載量 5kg) | ||||
| 最大 ピークトルク |
140N·m | ||||
| エンドエフェクタ 仕様 |
関節 エンコーダ |
デュアルエンコーダ (フルトルク制御、トルク/速度/位置ハイブリッド制御対応) |
|||
| エンド エフェクタ |
オプション | グリッパー | ハンド | 高自由度デクスタラスハンド | |
| 触覚 センシング |
ー | 触覚センシング機能対応 | |||
| 演算性能・ センサー |
演算能力 (Computing) |
NVIDIA Jetson Thor (2000 TOPS AI computing power) |
|||
| 冷却システム | 局所空冷 | ||||
| 頭部カメラ | ステレオデプスカメラ(Head depth camera) | ||||
| 腰部カメラ | ステレオデプスカメラ(Waist depth camera) | ||||
| リストカメラ | ー | リストカメラ(Wrist camera) | |||
| IMU | 9軸IMU | ||||
| オーディオ | マイクアレイ + スピーカー | ||||
| その他仕様・ 付属品 |
バッテリー 持続時間 |
約2時間(連続歩行) | |||
| 歩行速度 | 3m/s | ||||
| 充電方式 | マグネット式充電ポート | ||||
| LiDAR | オプション | ||||
| Wi-Fi | Wi-Fi 6 対応 | ||||
| Bluetooth | Bluetooth 5.2 対応 | ||||
| イーサネット | 対応 | ||||
| 外部インターフェース | Power supply、USB Type-C®、USB | ||||
| 音声 アナウンス |
バッテリー残量低下警告、関節過熱警告 | ||||
| キャリング ケース |
パッケージングケース | ||||
| 同梱品 | リモートコントローラー ×1、バッテリーパック ×1、充電器 ×1、ロボットシート ×1 | ||||
| ディスプレイ | 対応 | ||||
※実際の重量は、製品のバージョンやオプション構成によって多少異なる場合があります。
※アームの最大可搬重量(ペイロード)はアームの姿勢によって大きく変動します。実際の可搬重量は特定の姿勢に依存します。