
- TOP
- 製品情報
- ロボットアーム
- Elephant Robotics
- Elephant Robotics Portable AI Workstation
製品情報
Elephant Robotics Portable AI Workstation
大学や企業の研究・教育機関に最適な
ポータブルAIワークステーション。
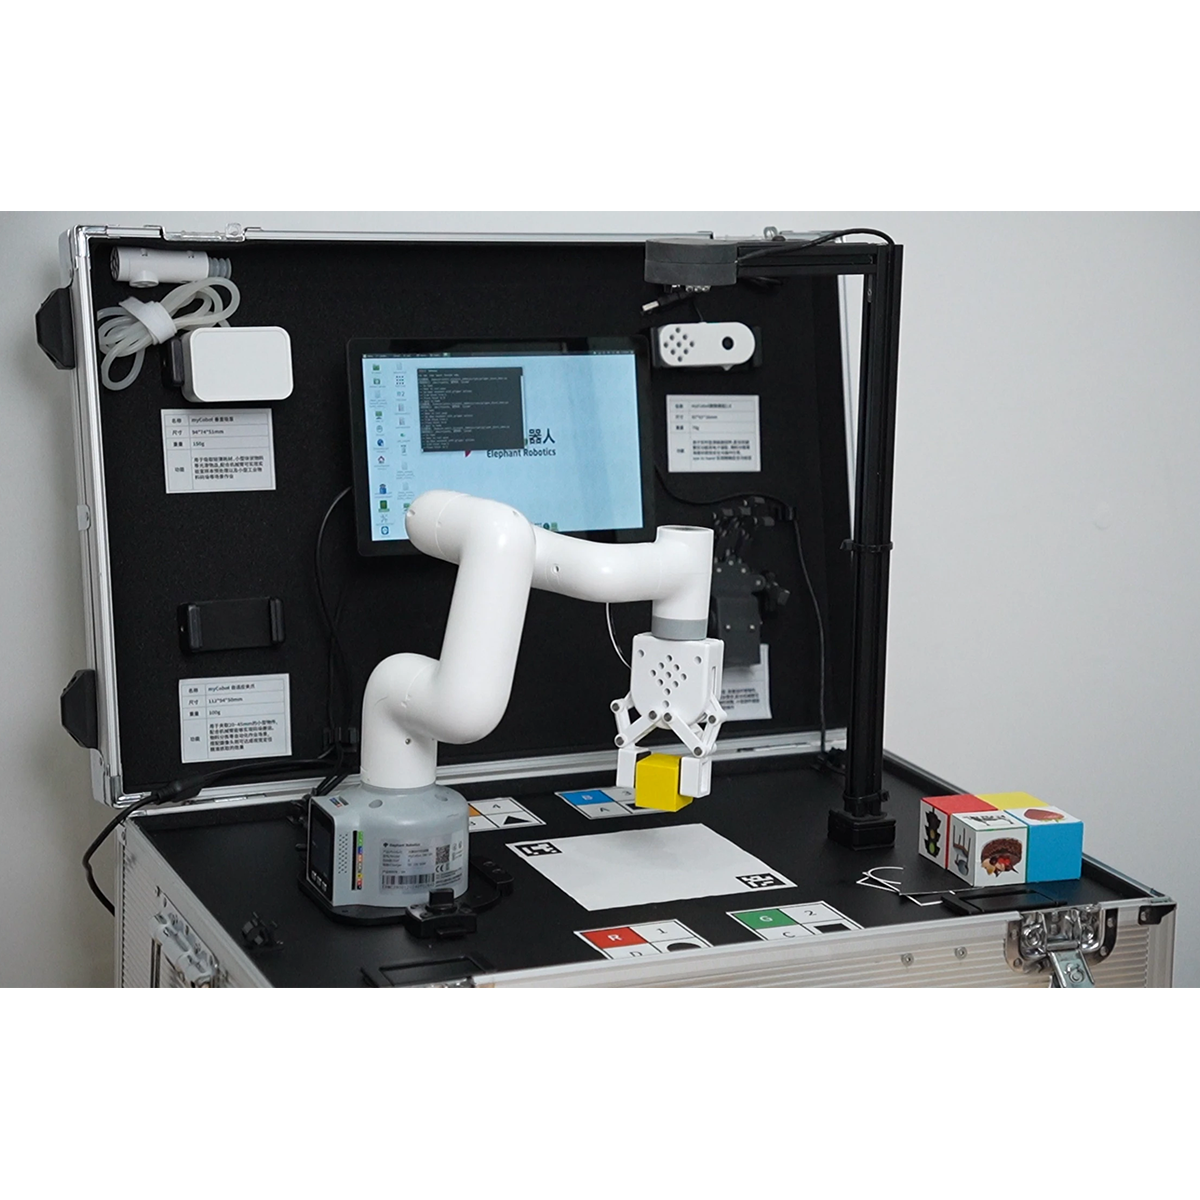
Ubuntu・ROS1/ROS2対応、多様なアーム接続と5種のAIビジョン学習に対応し、わずか3分でセットアップが完了します。


- 製品概要
製品概要
ポータブル AI 教育・
研究ワークステーション
導入後すぐに利用できる、
オールインワン AI 学習・開発ソリューション
- 大学の実習や企業の研究開発環境に最適なポータブル仕様
- 豊富なロボットアームおよびエンドエフェクターに対応
- Ubuntu および ROS1 / ROS2 の開発環境を標準サポート
- わずか3分でセットアップが完了する迅速なデプロイ性
- 5種類のAIビジョンアルゴリズムの学習・実証実験が可能
モジュール設計と多様な開発環境を統合した
ポータブル AI
プラットフォーム
本製品は優れた可搬型(ポータブル)性と高度な拡張性を兼ね備えた、モジュール式クイックプラグ設計採用の
オールインワン教育・研究プラットフォームです。
Ubuntuを標準搭載し、ROS1/ROS2にネイティブ対応。マシンビジョン、センサー制御、協働ロボティクスなどの
多様な技術を統合し、学際的な知識分野を網羅的にカバーします。
5つの主要ビジョン認識アルゴリズムと8つのコア学習機能を搭載し、
ワンクリック起動やドラッグ&ティーチ(直接教示)をはじめとする直感的な操作手法をサポート。
高度なプログラミング作業を介することなく、すぐに実践的なAI検証・学習に着手できます。
さらに、6種類のロボットアームおよび4種類のエンドエフェクターに対応。
教育・実習・研修環境に最適であり、体系的な技術習得を強力に支援します。
5つの主要ビジョン
認識アルゴリズム
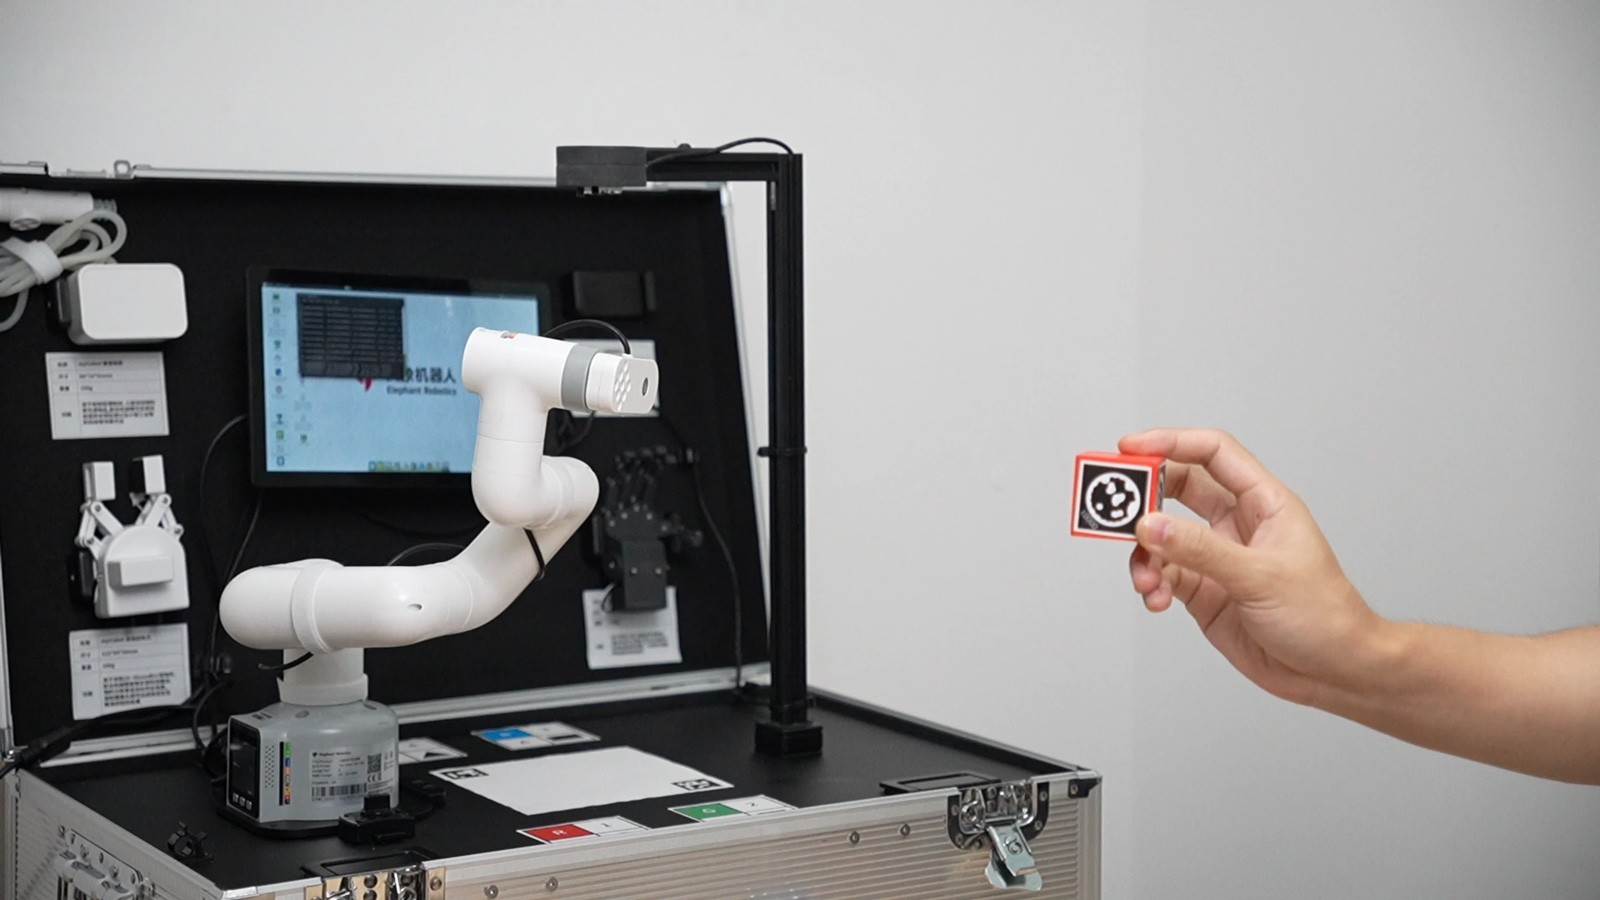
本ワークステーションには、4色の木製ブロックと多様な形状のカードが付属しています。
QRコード認識を通じて2Dと3D領域の相関関係を探求できるほか、特徴点認識を用いた画像の領域分割(セグメンテーション)や特徴量抽出を学習可能。さらに、YOLOv5アルゴリズムに対する理解をより深めることができます。
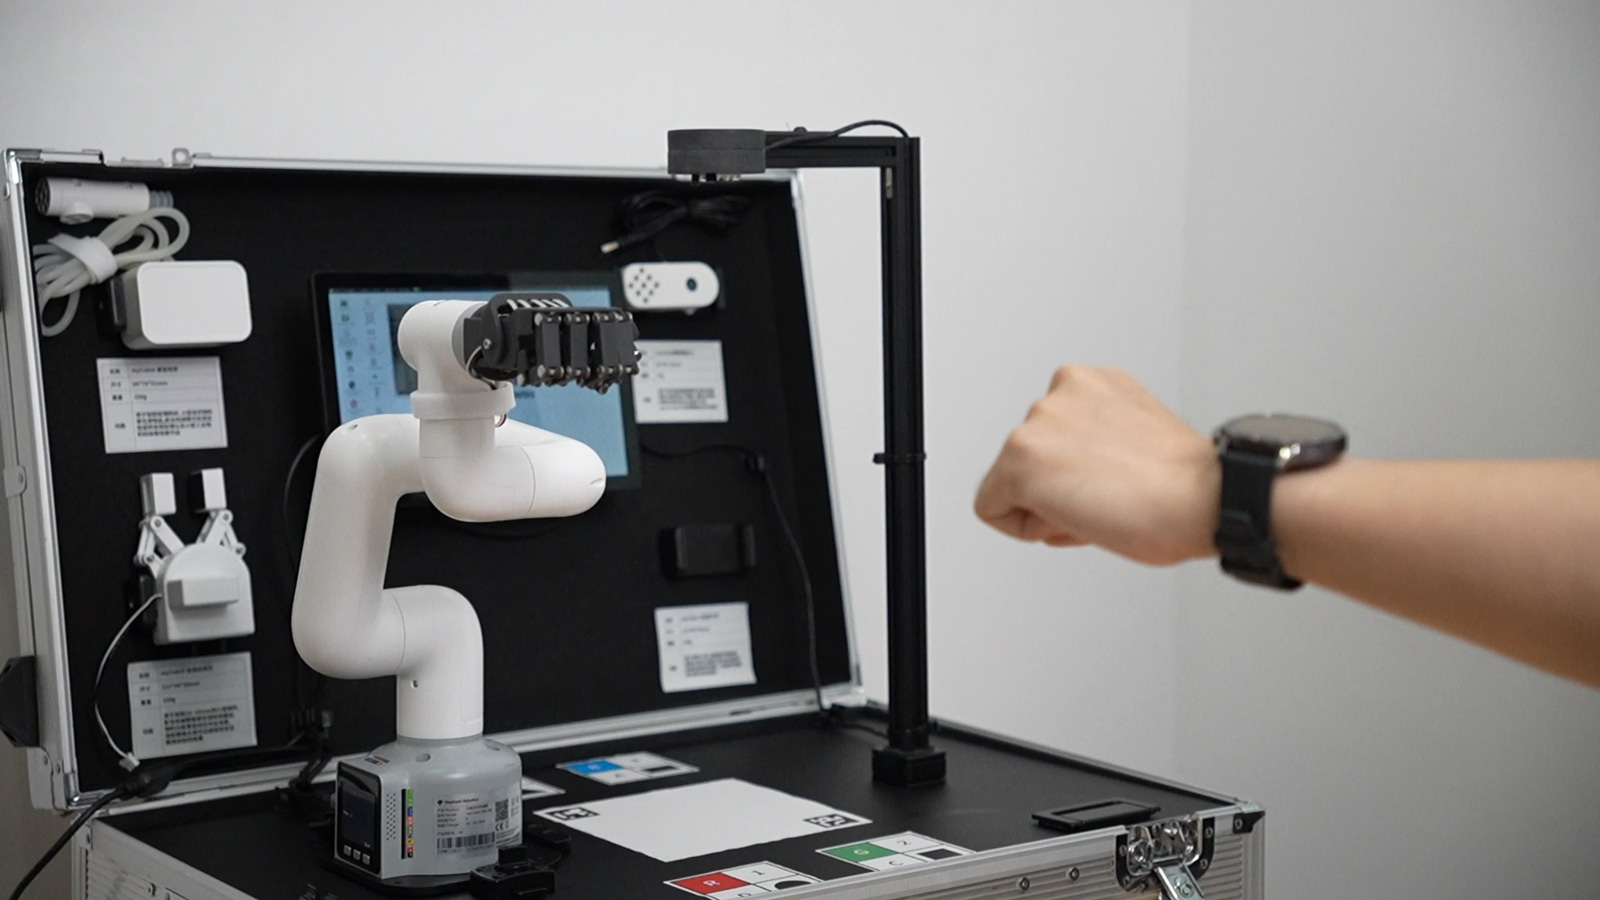
4種類のロボットアタッチメント(アクセサリ)を備え、幅広い応用シナリオや活用領域に対応します。
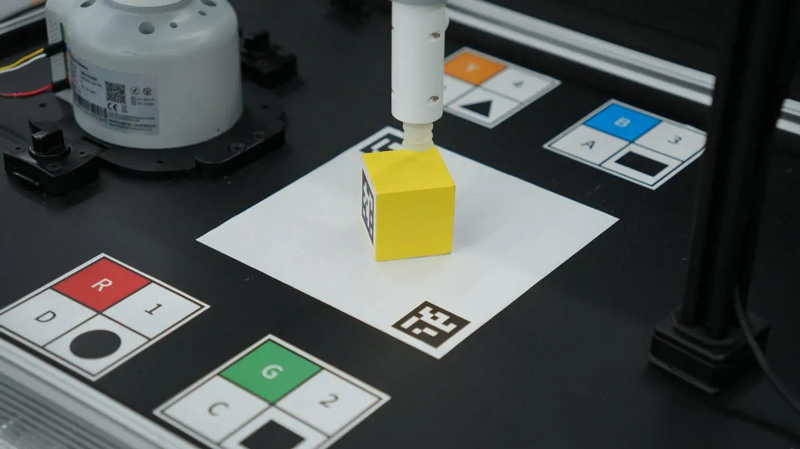
カラー認識
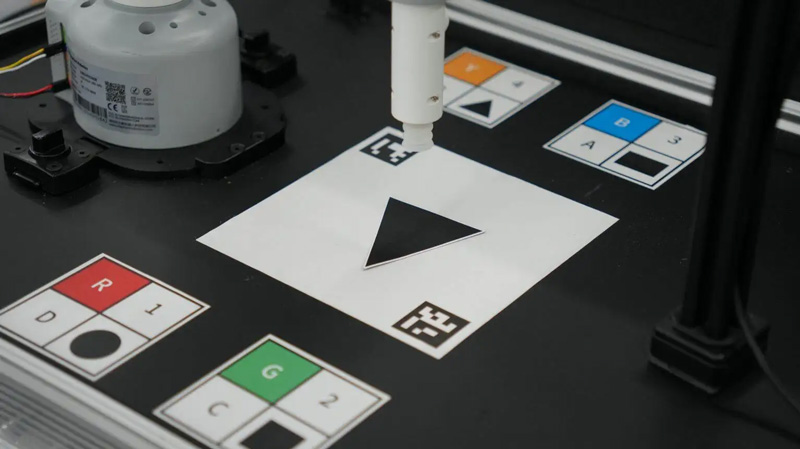
形状認識
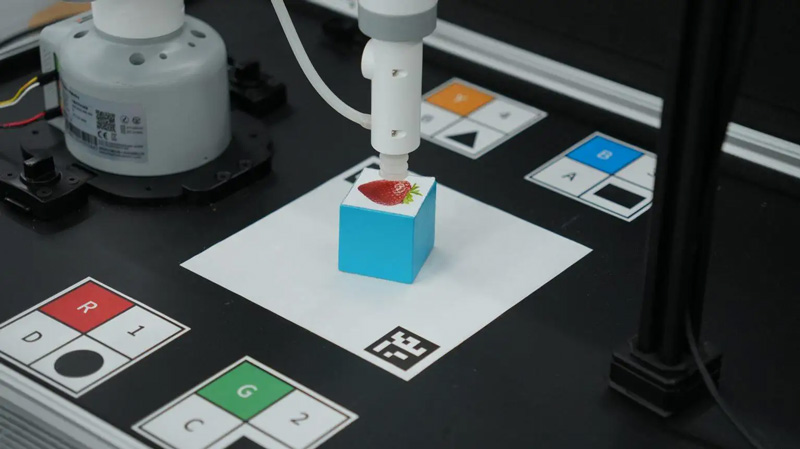
特徴点認識
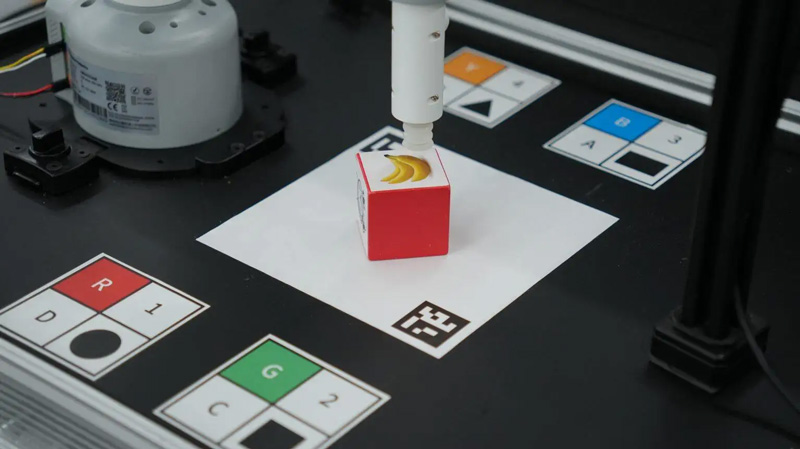
YOLOv5認識
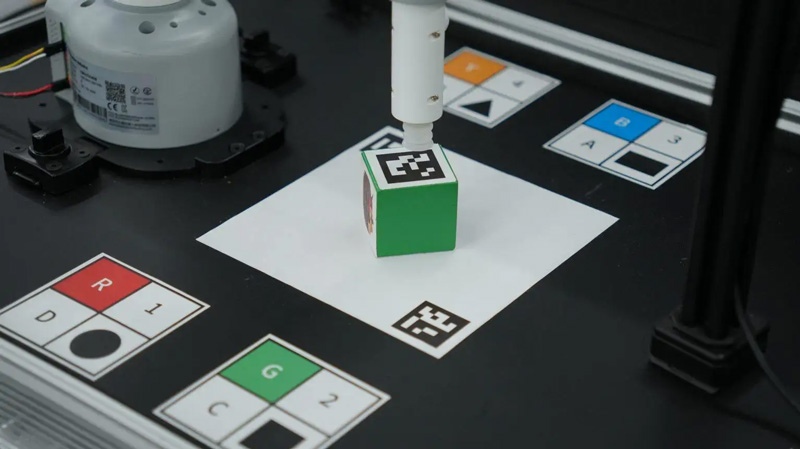
AR・QRコード認識
対応する6種類の
ロボットアーム
myCobot 280、mechArm 270、myPalletizer 260のそれぞれM5Stack版およびRaspberry Pi版に対応しています。
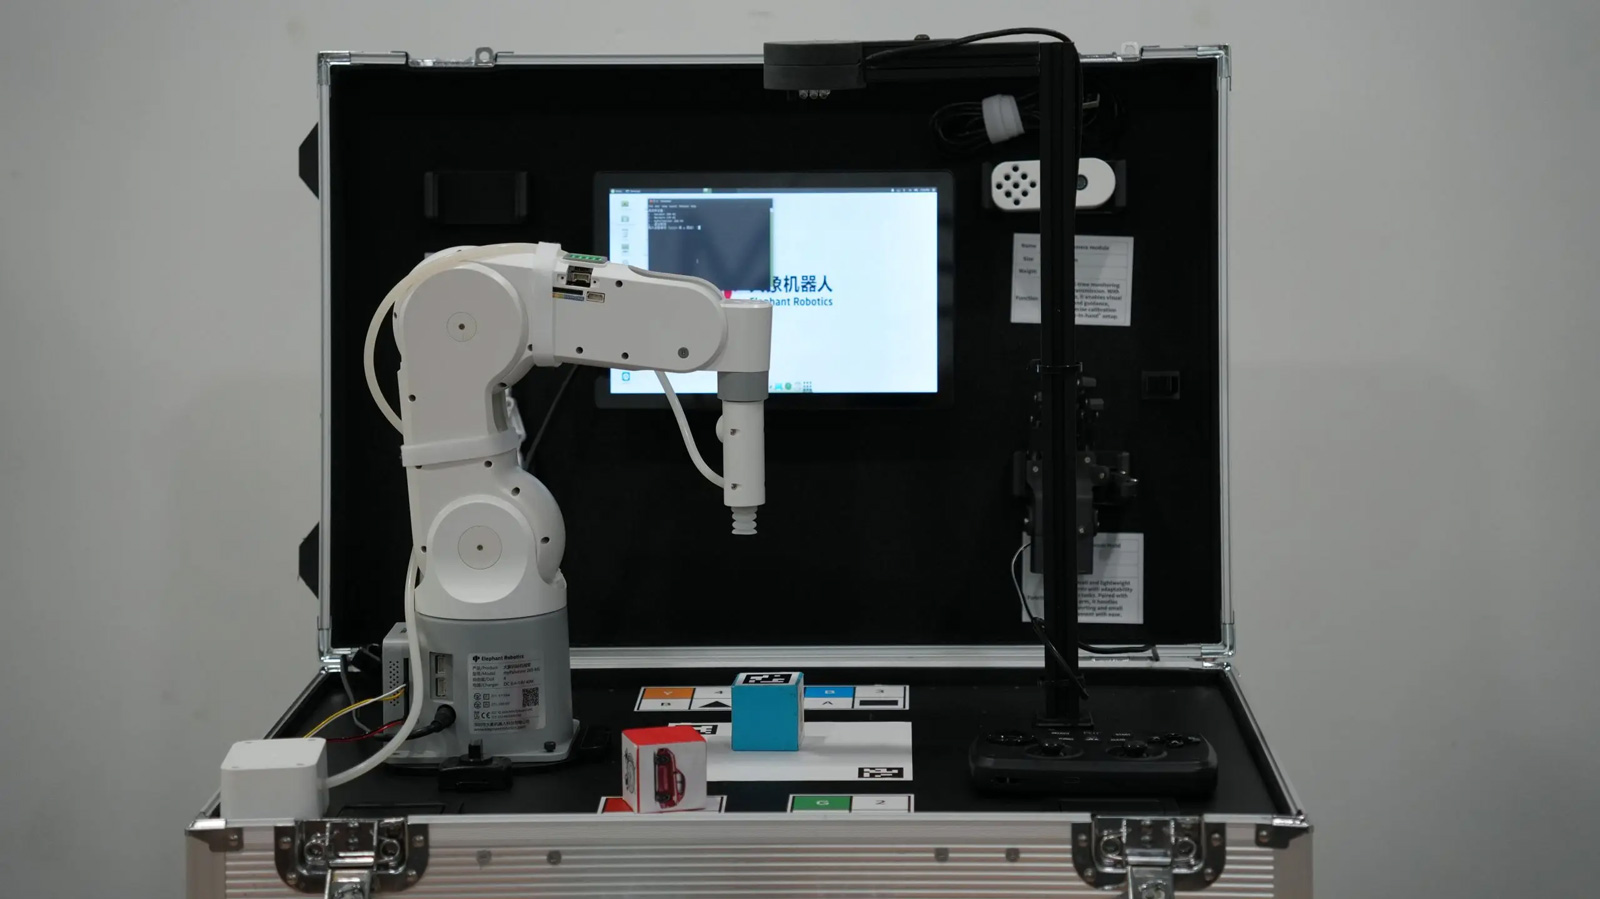
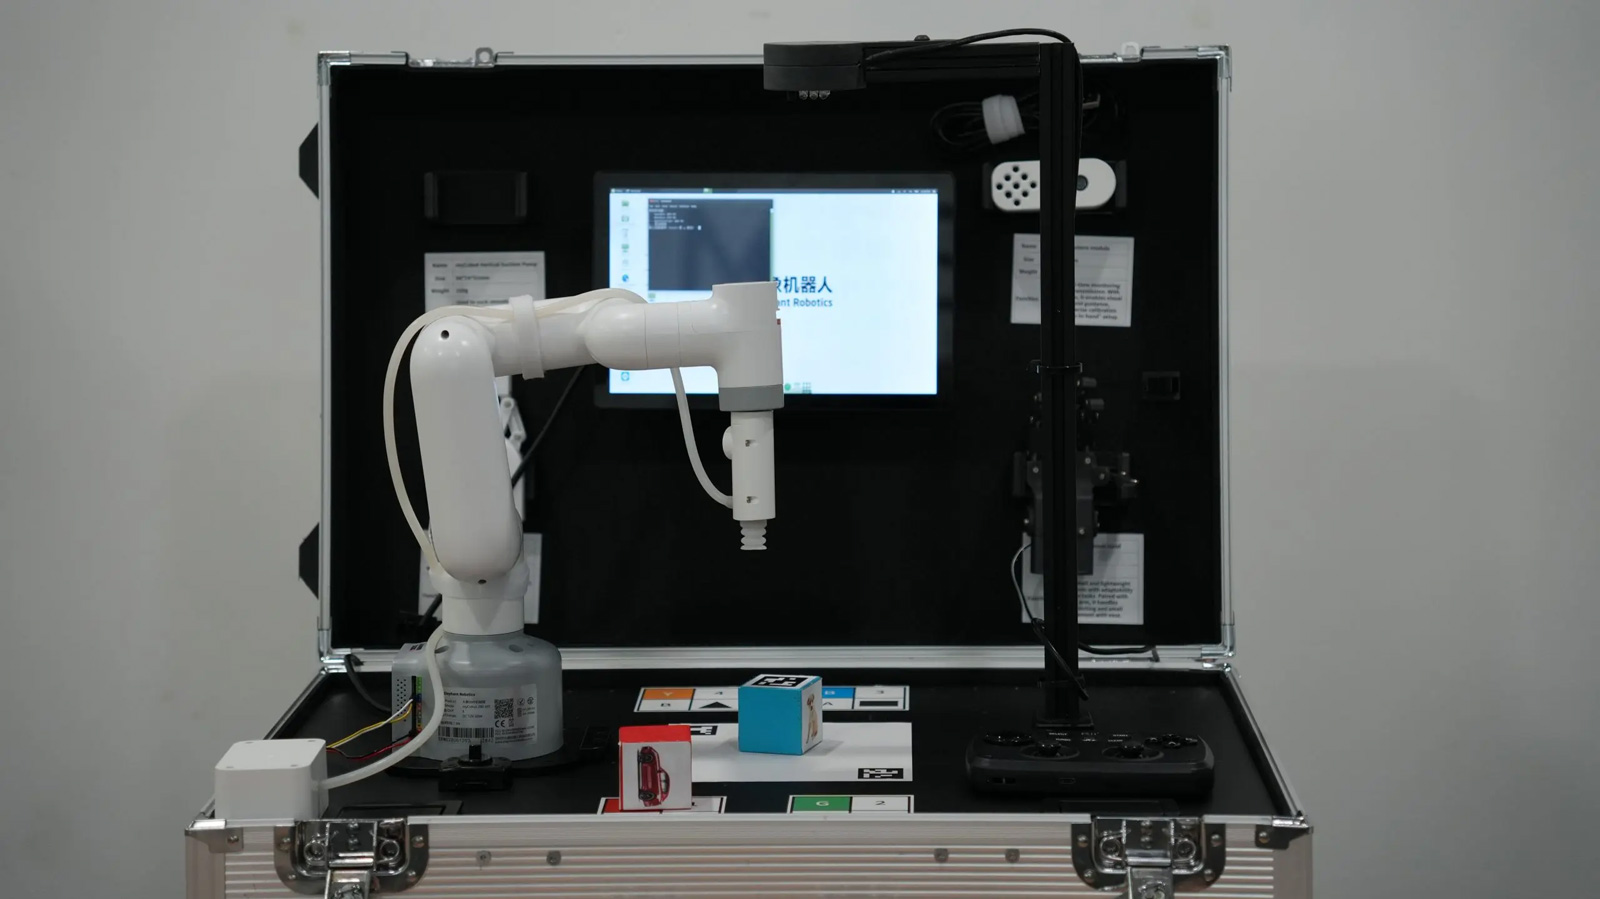
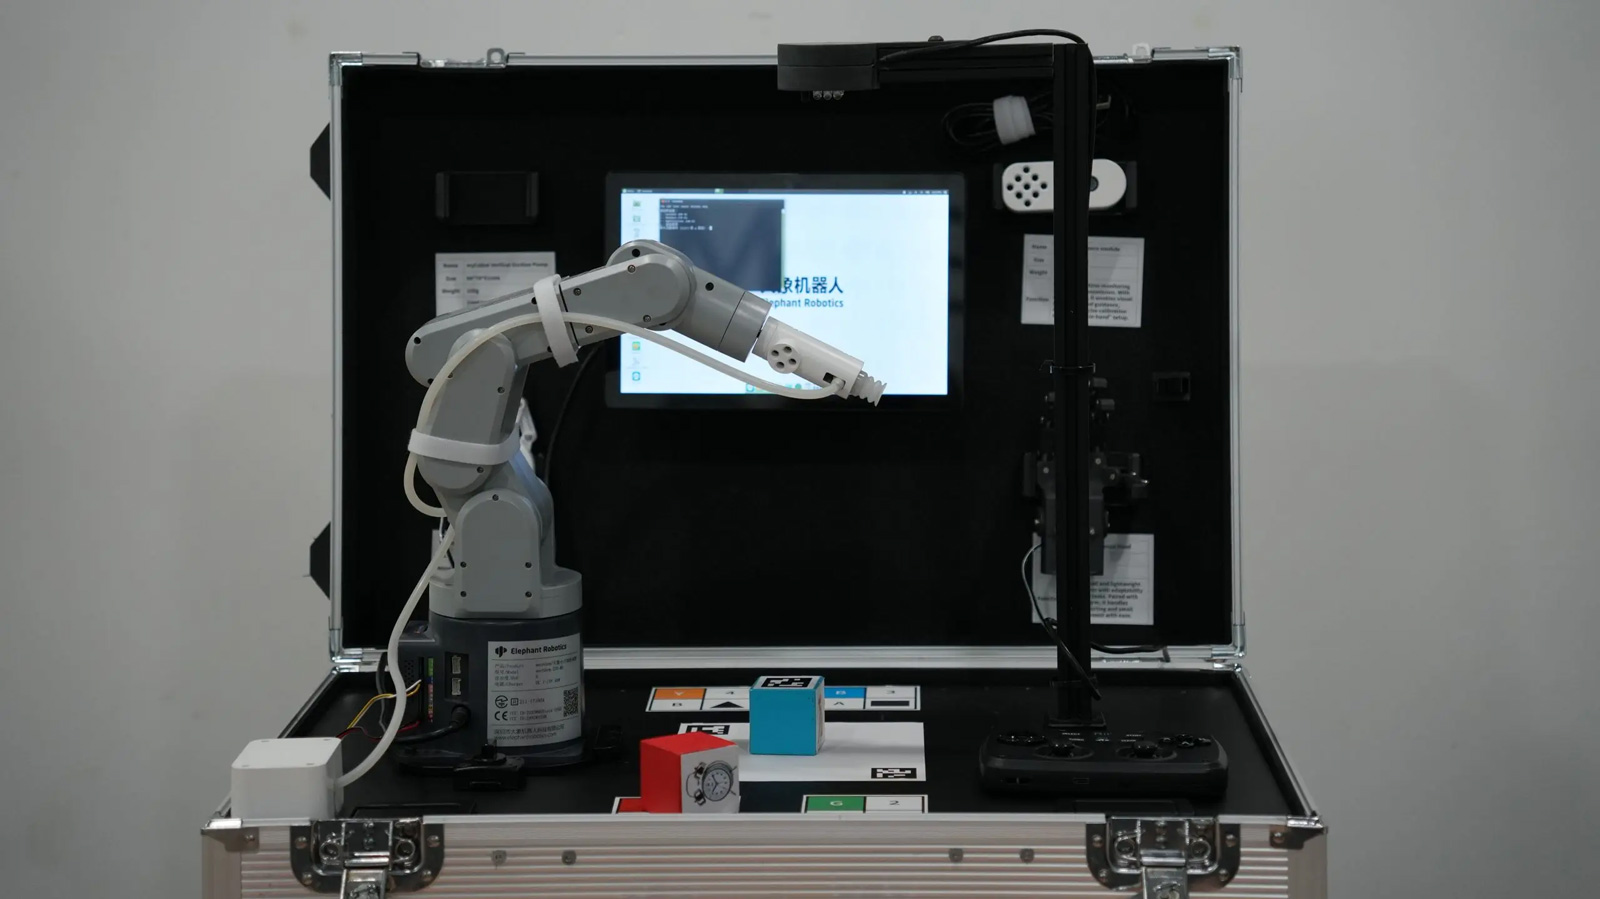
多様なエンドエフェクター(末端駆動部)に対応
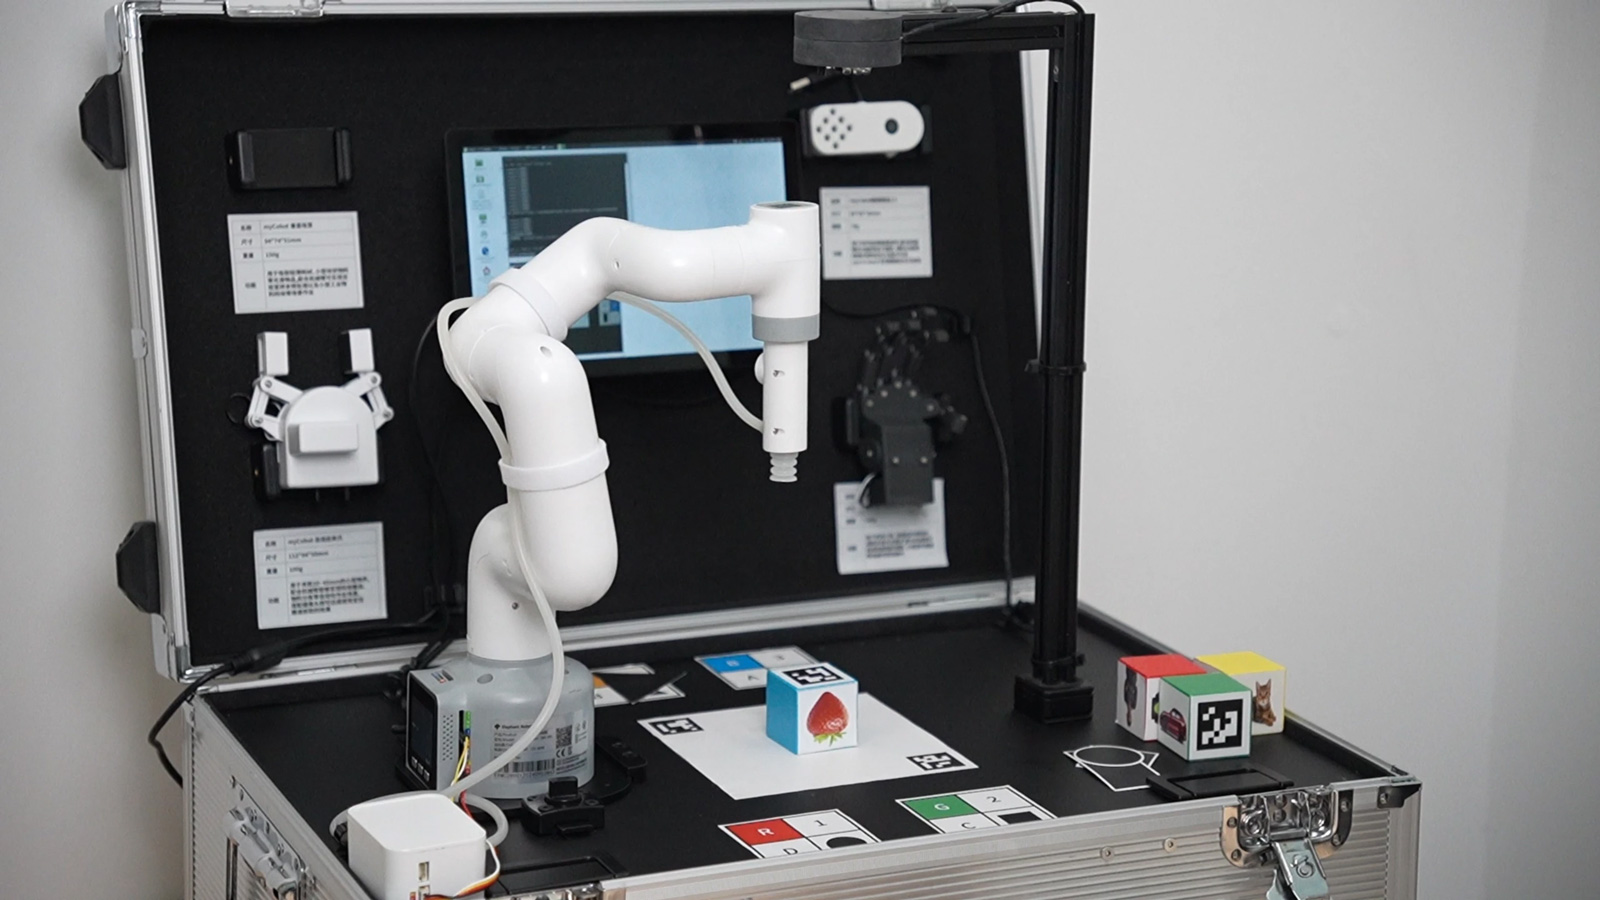
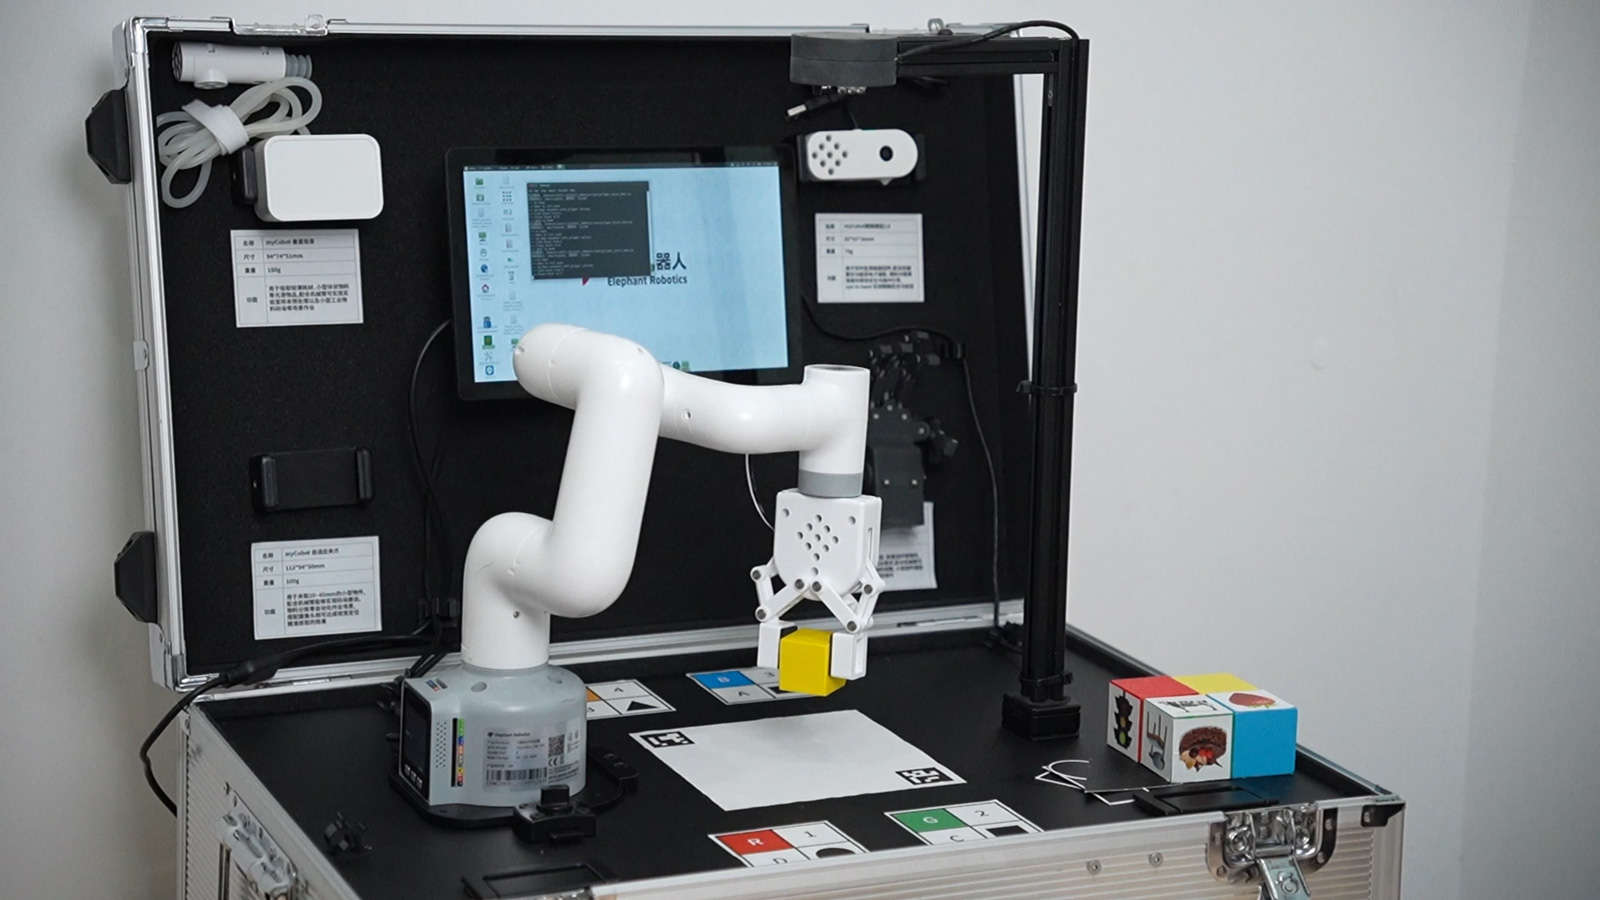
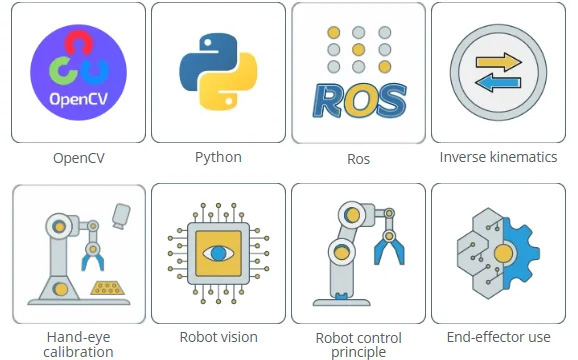
ビジョン教育キットで
学べること
- OpenCV(画像処理ライブラリ)
- Pythonプログラミング
- ROS(Robot Operating System)
- 逆運動学(インバース・キネマティクス)
- ハンドアイ・キャリブレーション(位置校正)
- ロボットビジョン(画像認識・視覚制御)
- ロボット制御原理
- エンドエフェクターの活用・操作法
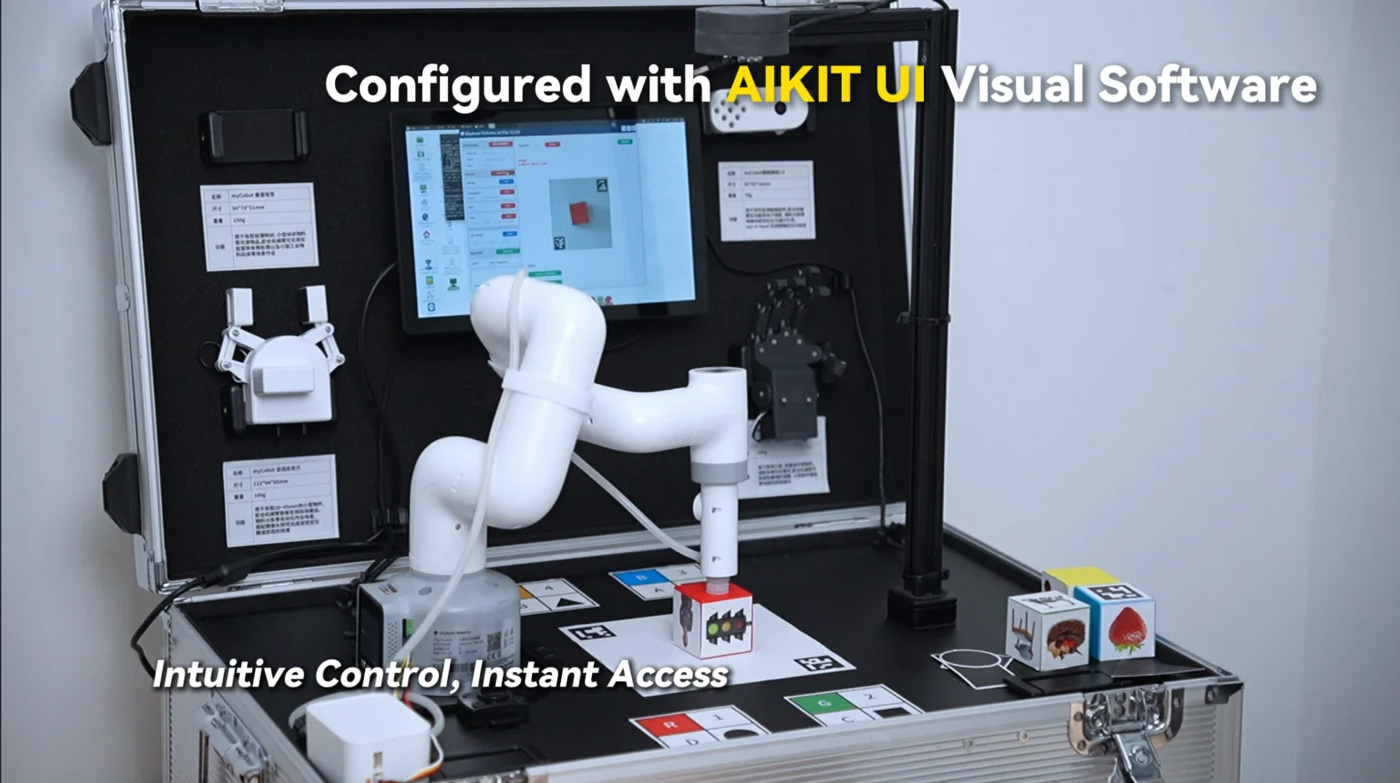
ビジュアライゼーション・
ソフトウェア
各種可視化ソフトウェアの操作に対応するほか、キーボード、マウス、ジョイスティックを本体に統合。
AI(人工知能)教育・開発キットを迅速かつスムーズに立ち上げることが可能です。
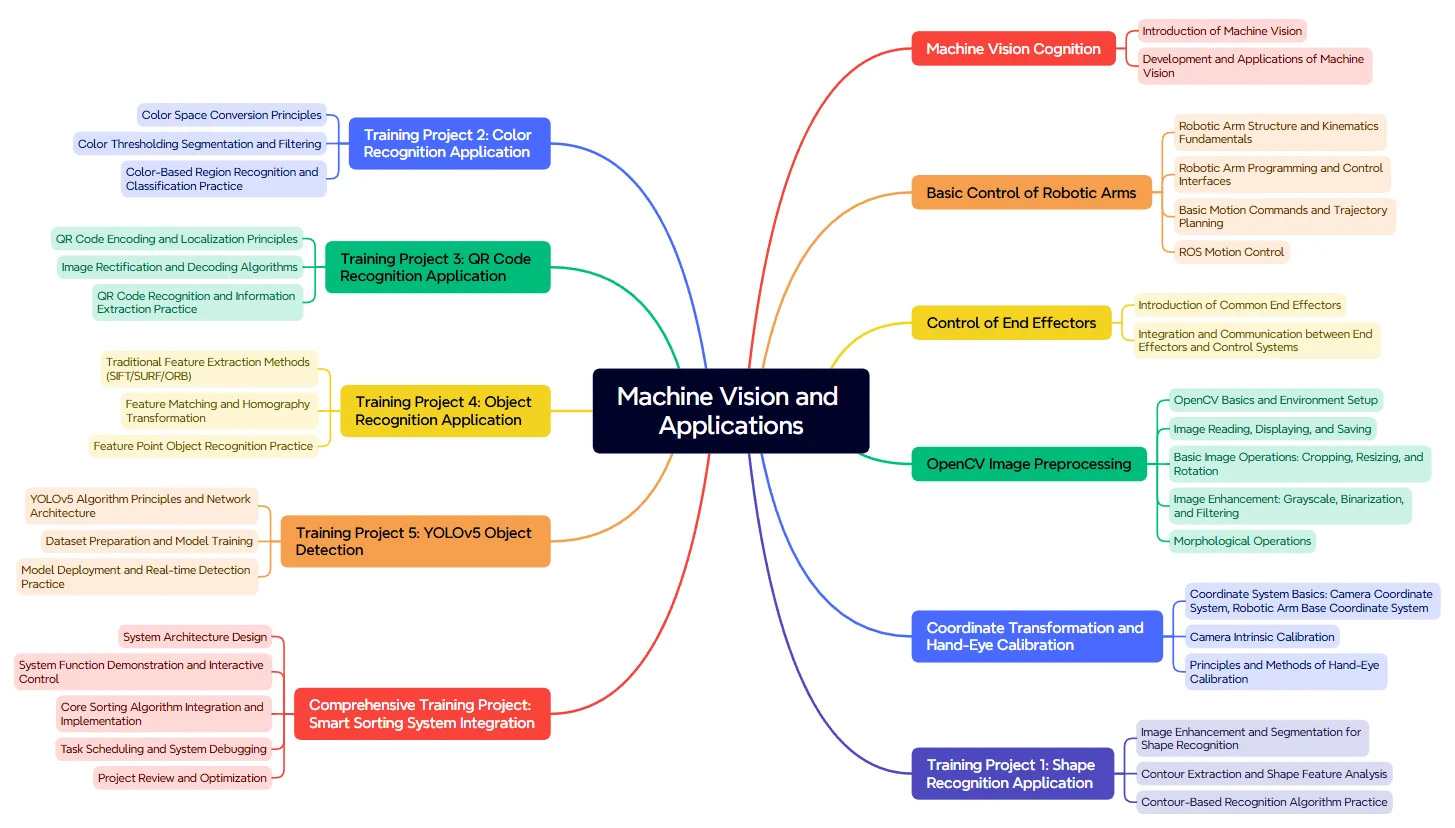
体系化された
標準教育カリキュラム
「理論による基礎形成 + 実践による能力開発」の教育理念に基づき、本ワークステーションはマシンビジョンの
基礎概念から画像解析・変換、物体認識に至る中核技術モジュールを網羅的に網羅・サポートします。
YOLOv5をはじめとする最先端の物体検出アルゴリズムを統合し、形状認識、カラー認識、QRコード認識などの
実践的なプロジェクト課題を収録。
15週間の学習サイクルを通じて、理論から実応用まで包括的なマシンビジョン技術体系を構造的に構築し、
受講者の技術力向上を強力に支援・エンパワーします。
開封および機能デモ動画
製品仕様
自由度(軸数):4
繰り返し位置決め精度:±2mm
可搬重量(ペイロード):250g
本体重量:960g
作業半径:260mm
材質:SLA光造形樹脂
充電電圧:8〜12V 5A
モータータイプ:高精度磁気エンコーダサーボアクチュエータ
最大移動速度:120°/s
自由度(軸数):6
繰り返し位置決め精度:±0.5mm
可搬重量(ペイロード):250g
本体重量:1kg
作業半径:270mm
充電電圧:8〜12V 5A
モータータイプ:高精度磁気エンコーダモーター ×6
最大移動速度:120°/s
自由度(軸数):6
有効可搬重量(ペイロード):250g
作業半径:280mm
繰り返し位置決め精度:±0.5mm
本体重量:800g
電源入力:12V 5A
動作温度範囲:-5〜45℃
成形プロセス:ABS射出成形
カラー:ホワイト
把握範囲:20〜45mm
最大把握力:150g
繰り返し精度:1mm
耐用年数:1年
駆動方式:電動
伝達方式:ギア + 連動ロッド
外形寸法:112×94×50mm
本体重量:110g
固定方式:LEGOコネクタ
動作環境要件:常温・常圧
対応機種:ER myCobot 280シリーズ、ER myPalletizer 260シリーズ、ER mechArm 270シリーズ、ER myBuddy 280シリーズ
(オプション)
材質:ABS射出成形
カラー:ホワイト
外形寸法:サクションポンプボックス 72×52×37mm、吸盤先端部 63×24.5×26.7mm
吸盤数量:1個
吸盤サイズ:直径20mm
吸着重量:150g
動力源:サクションポンプボックス
耐用年数:1年
固定方式:LEGOコネクタ
制御インターフェース:IO制御
動作環境要件:常温・常圧
対応機種:ER myCobot 280シリーズ、ER myPalletizer 260シリーズ、ER mechArm 270シリーズ、ER myBuddy 280シリーズ
カラー:ホワイト(デフォルト)
材質:ABS射出成形
外形寸法:83×64×16mm
USBプロトコル:USB2.0 HS/FS
レンズ焦点距離:標準1.7mm
画角:約60°
対応OS:Windows 7/8/10、Linux、macOS
対応解像度:2592×1944、2560×1440、2048×1536、1920×1080、1280×720、1024×768、800×600、640×480、640×360、352×288、320×240、176×144
耐用年数:2年
固定方式:LEGOコネクタ
動作環境要件:常温・常圧
対応機種:ER myCobot 280シリーズ、ER myPalletizer 260シリーズ、ER mechArm 270シリーズ、ER myBuddy 280シリーズ
材質:3Dプリント造形
外形寸法:112×94×50mm
カラー:ホワイト
伝達方式:ギア + 連動ロッド
把握範囲:20〜45mm
最大把握力:100g
固定方式:ネジ留め固定
動作環境要件:常温・常圧
制御インターフェース:シリアルポート制御
対応機種:ER myCobot 280シリーズ、ER mechArm 270シリーズ、ER myPalletizer 260シリーズ