
- TOP
- 製品情報
- ロボットアーム
- Elephant Robotics
- Elephant Robotics ultraArm P1
製品情報
Elephant Robotics ultraArm P1
学術研究からビジネス運用まで。
優れた安全性と高精度制御、長時間稼働を実現する、
次世代の多機能プログラマブル・デスクトップロボットアーム。


- 製品概要
製品概要
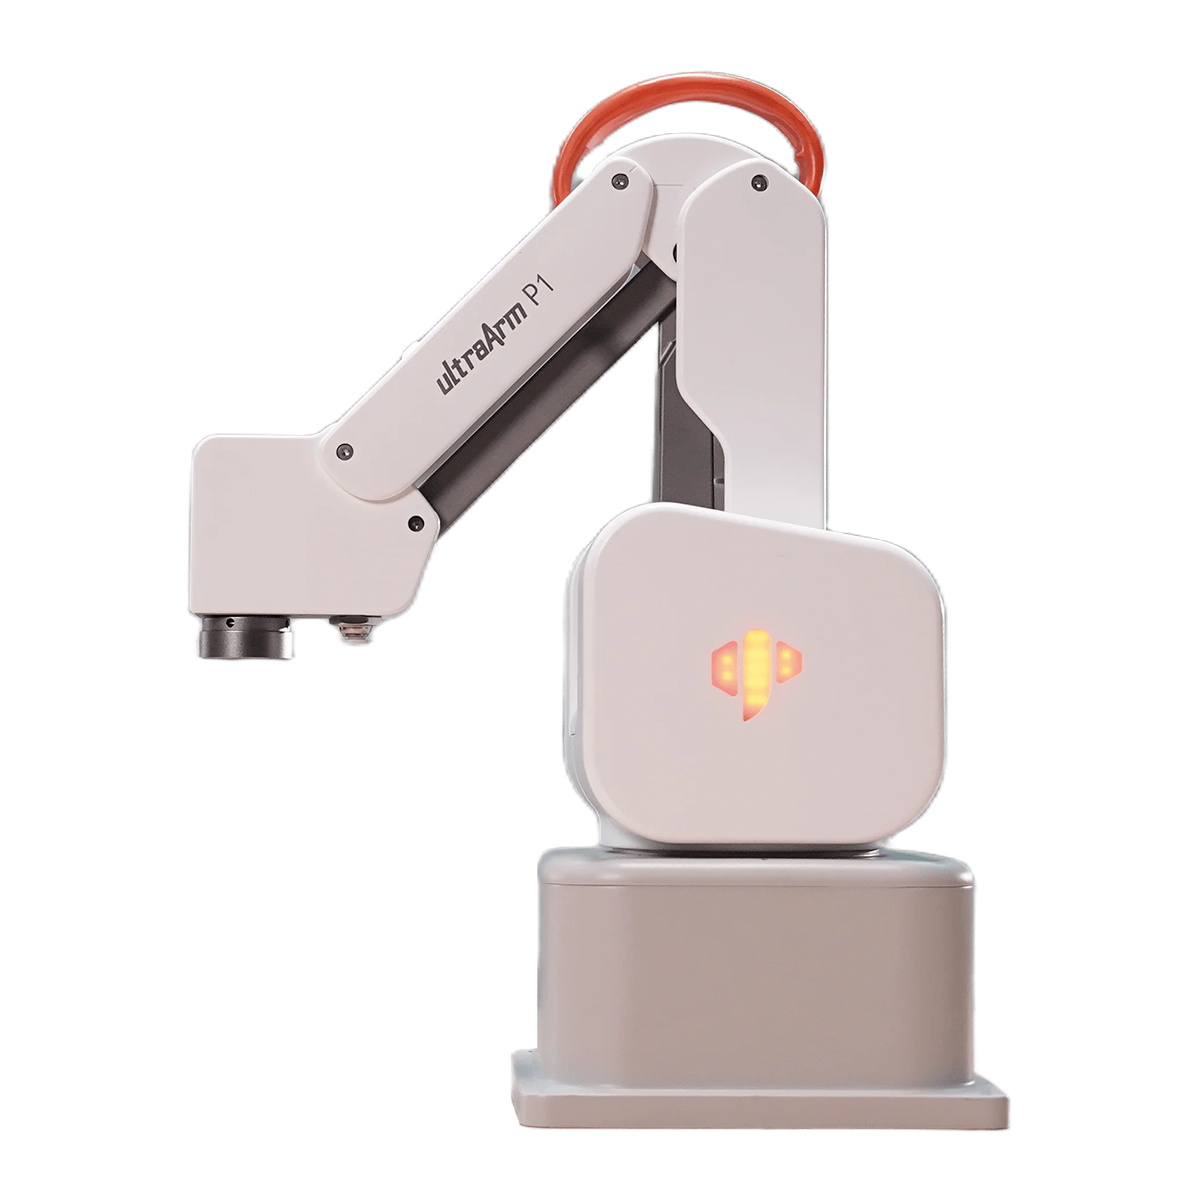
ultraArm P1
多機能プログラマブル
デスクトップ・ロボットアーム
- 即時衝突検知・応答機能
- 長時間の連続稼働に対応する高生産性ツール
- 多様なアプリケーションに対応する高精度制御
圧倒的な精度が切り拓く、
無限の可能性
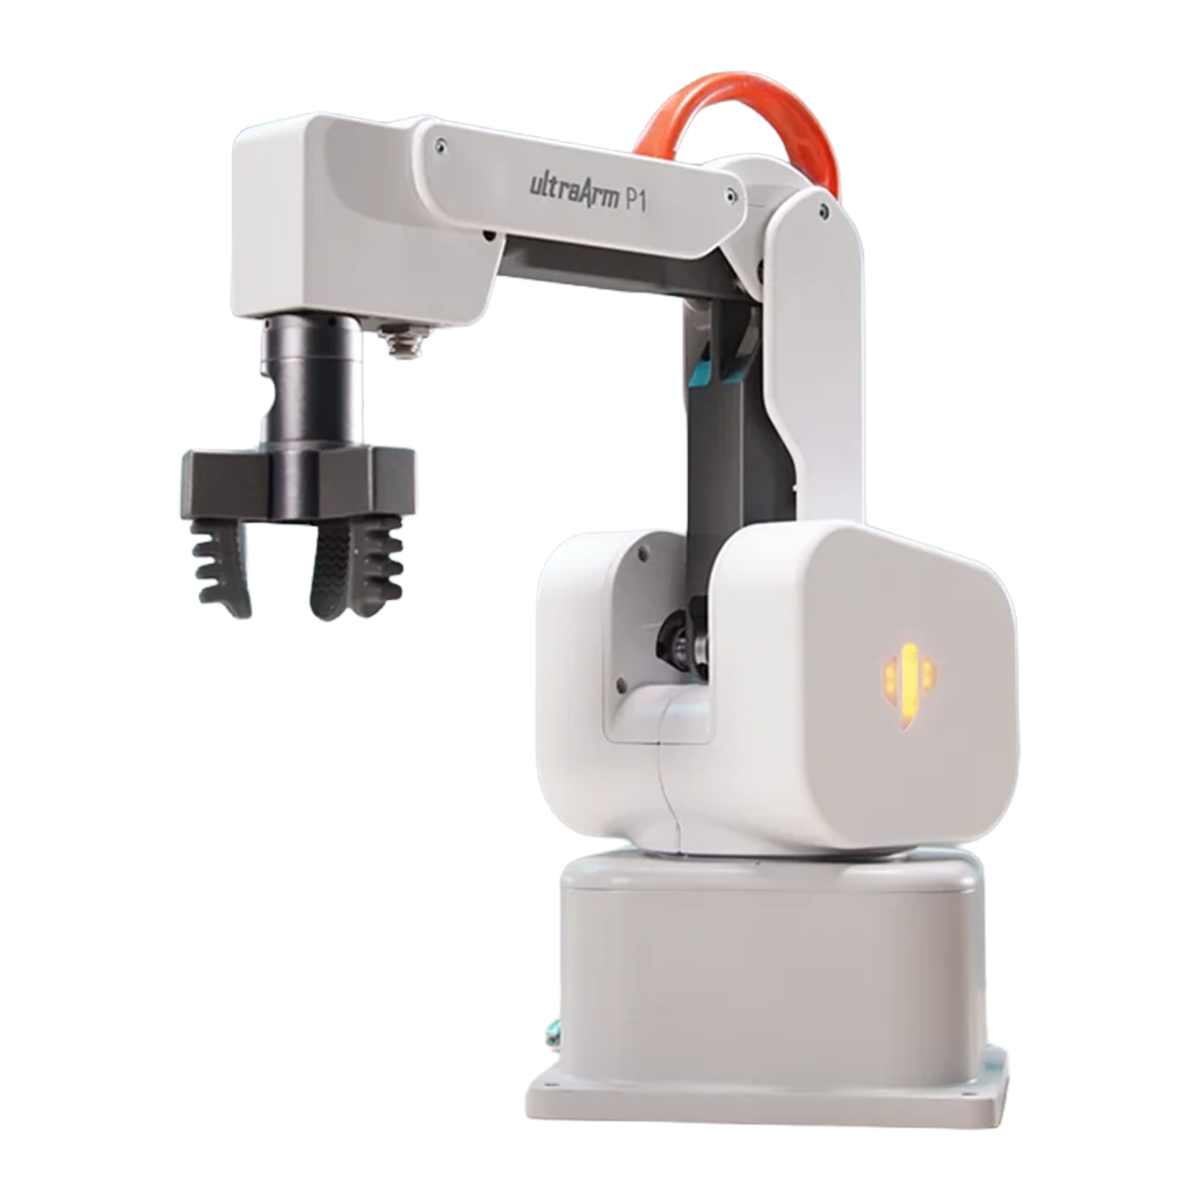
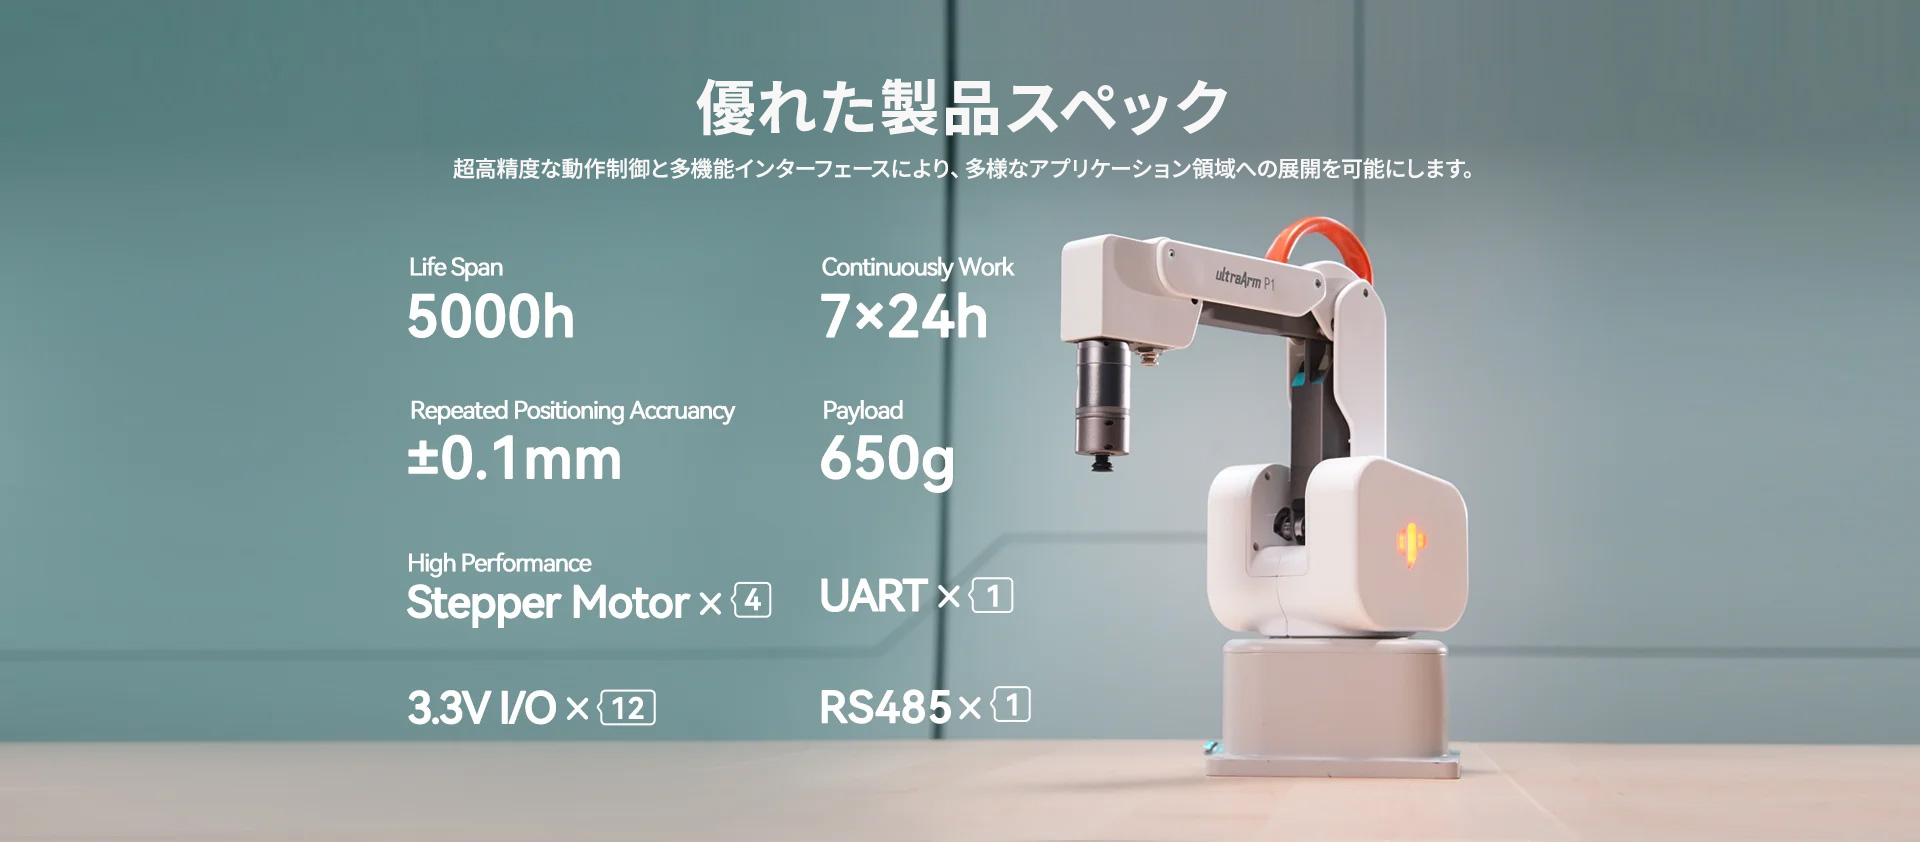
ultraArm P1は、繰り返し位置決め精度 ±0.1 mmを誇る、コンパクトな4自由度(4 DOF)多機能インテリジェント・ステッピング・パレタイジング・ロボットアームです。配線を本体内部に収めた隠蔽配線構造と、人との安全な協働作業を実現する「即時衝突検知機能」を備えています。
ロボティクス設計の初学者でも、ダイレクトティーチング(手で動かして教示)や軌跡記録、迅速な動作制御を容易に行うことができます。標準でペンホルダー、サクションカップ(吸盤)、グリッパーが付属しており、筆記や描画、パレタイジングといった幅広い作業に即座に対応します。
さらに、レーザー刻印用ヘッド、カメラ、スライドレールなどの拡張アクセサリを自由に組み合わせることで、レーザー刻印や画像認識を用いたビジュアルピッキングなどにも対応。教育領域から学術・科学研究、そして産業・ビジネス応用まで、多様なニーズに柔軟に応えます。

最大作業半径
360mm

最大可搬重量
650g

繰り返し精度
±0.1mm

連続稼働
24時間/7日間 対応
卓越したパフォーマンスと、
さらなる高精度制御
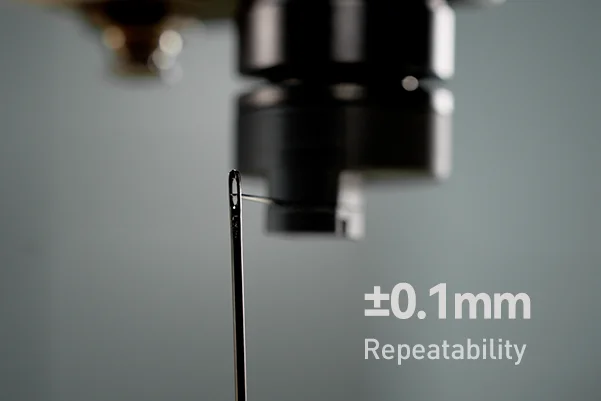
高精度ステッピングモーターと高解像度エンコーダを搭載し、高度な制御アルゴリズムおよびドライバーとの組み合わせにより、ultraArm P1は ±0.1 mm という優れた繰り返し位置決め精度を実現しています。
即座に運用を開始できる
組み込みソフトウェア
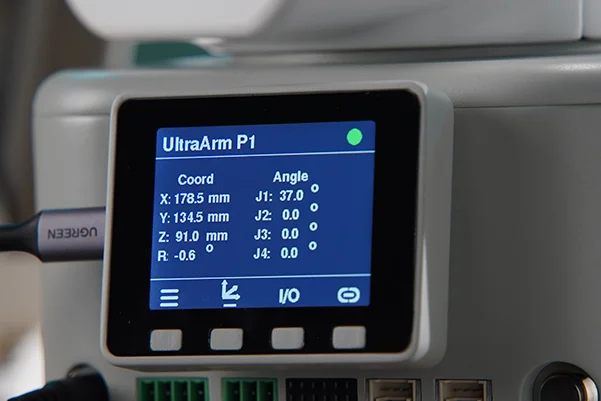
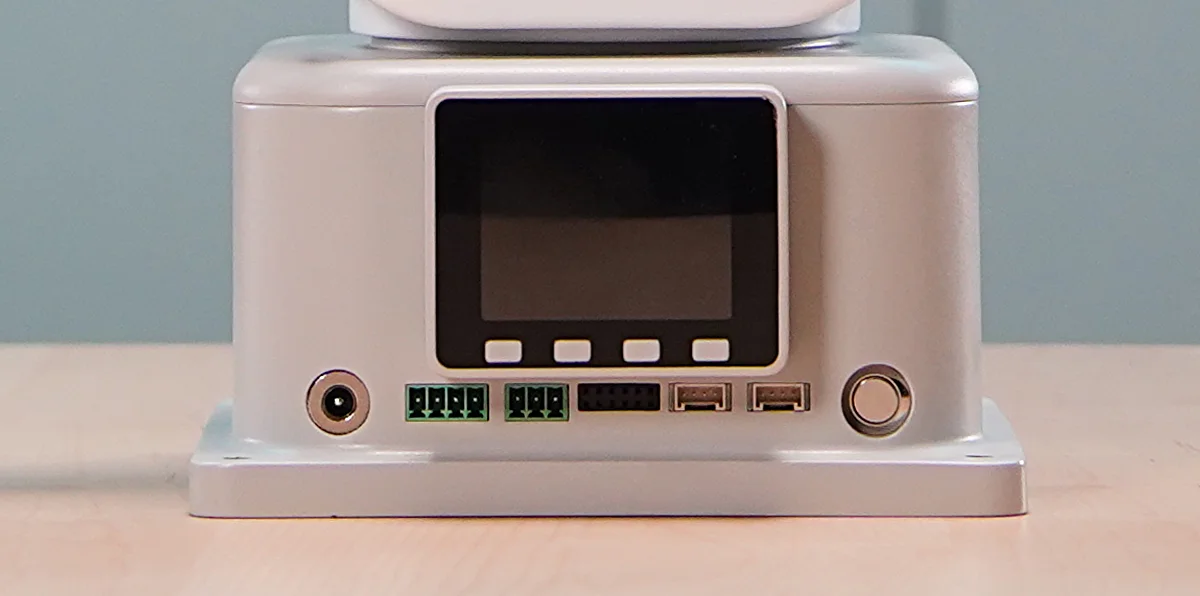
2.4インチのディスプレイを内蔵し、各関節角度やエンドエフェクタ座標、I/O信号などの動作ステータスをリアルタイムでモニタリング可能です。本体のボタン操作により、ダイレクトティーチング(手ぶれ教示)や動作軌跡の再生、迅速な位置移動などの各種操作を容易に行うことができます。
主な特長・機能
複数のプログラミング言語をサポートし、豊富なハードウェアインターフェースを搭載。
多様な分野およびアプリケーションにおいて、効率的なシステム開発を実現します。

myStudio Pro
Drawing
Laser engraving
Visual Picking

Drag & Teach

Python

ROS

C++

RS485
Grove
UART
IIC
完全にオープンな開発インターフェース
利便性の高いハードウェア電気インターフェースに加え、3.3V I/O、UART、I2C(IIC)、USB、RS485など多彩な周辺機器用インターフェースを搭載。あらゆる利用シナリオに対応するロボティクス・アプリケーションの開発を可能にします。
ソフトウェア・エコシステム
主要対応プログラミング言語
Python、C++、Arduino等に対応

マルチOS環境での開発に対応
Windows、macOS、Linux、iPadOS、HarmonyOSをサポート

接続方式

WIFI

RS485
USB
Bluetooth 5
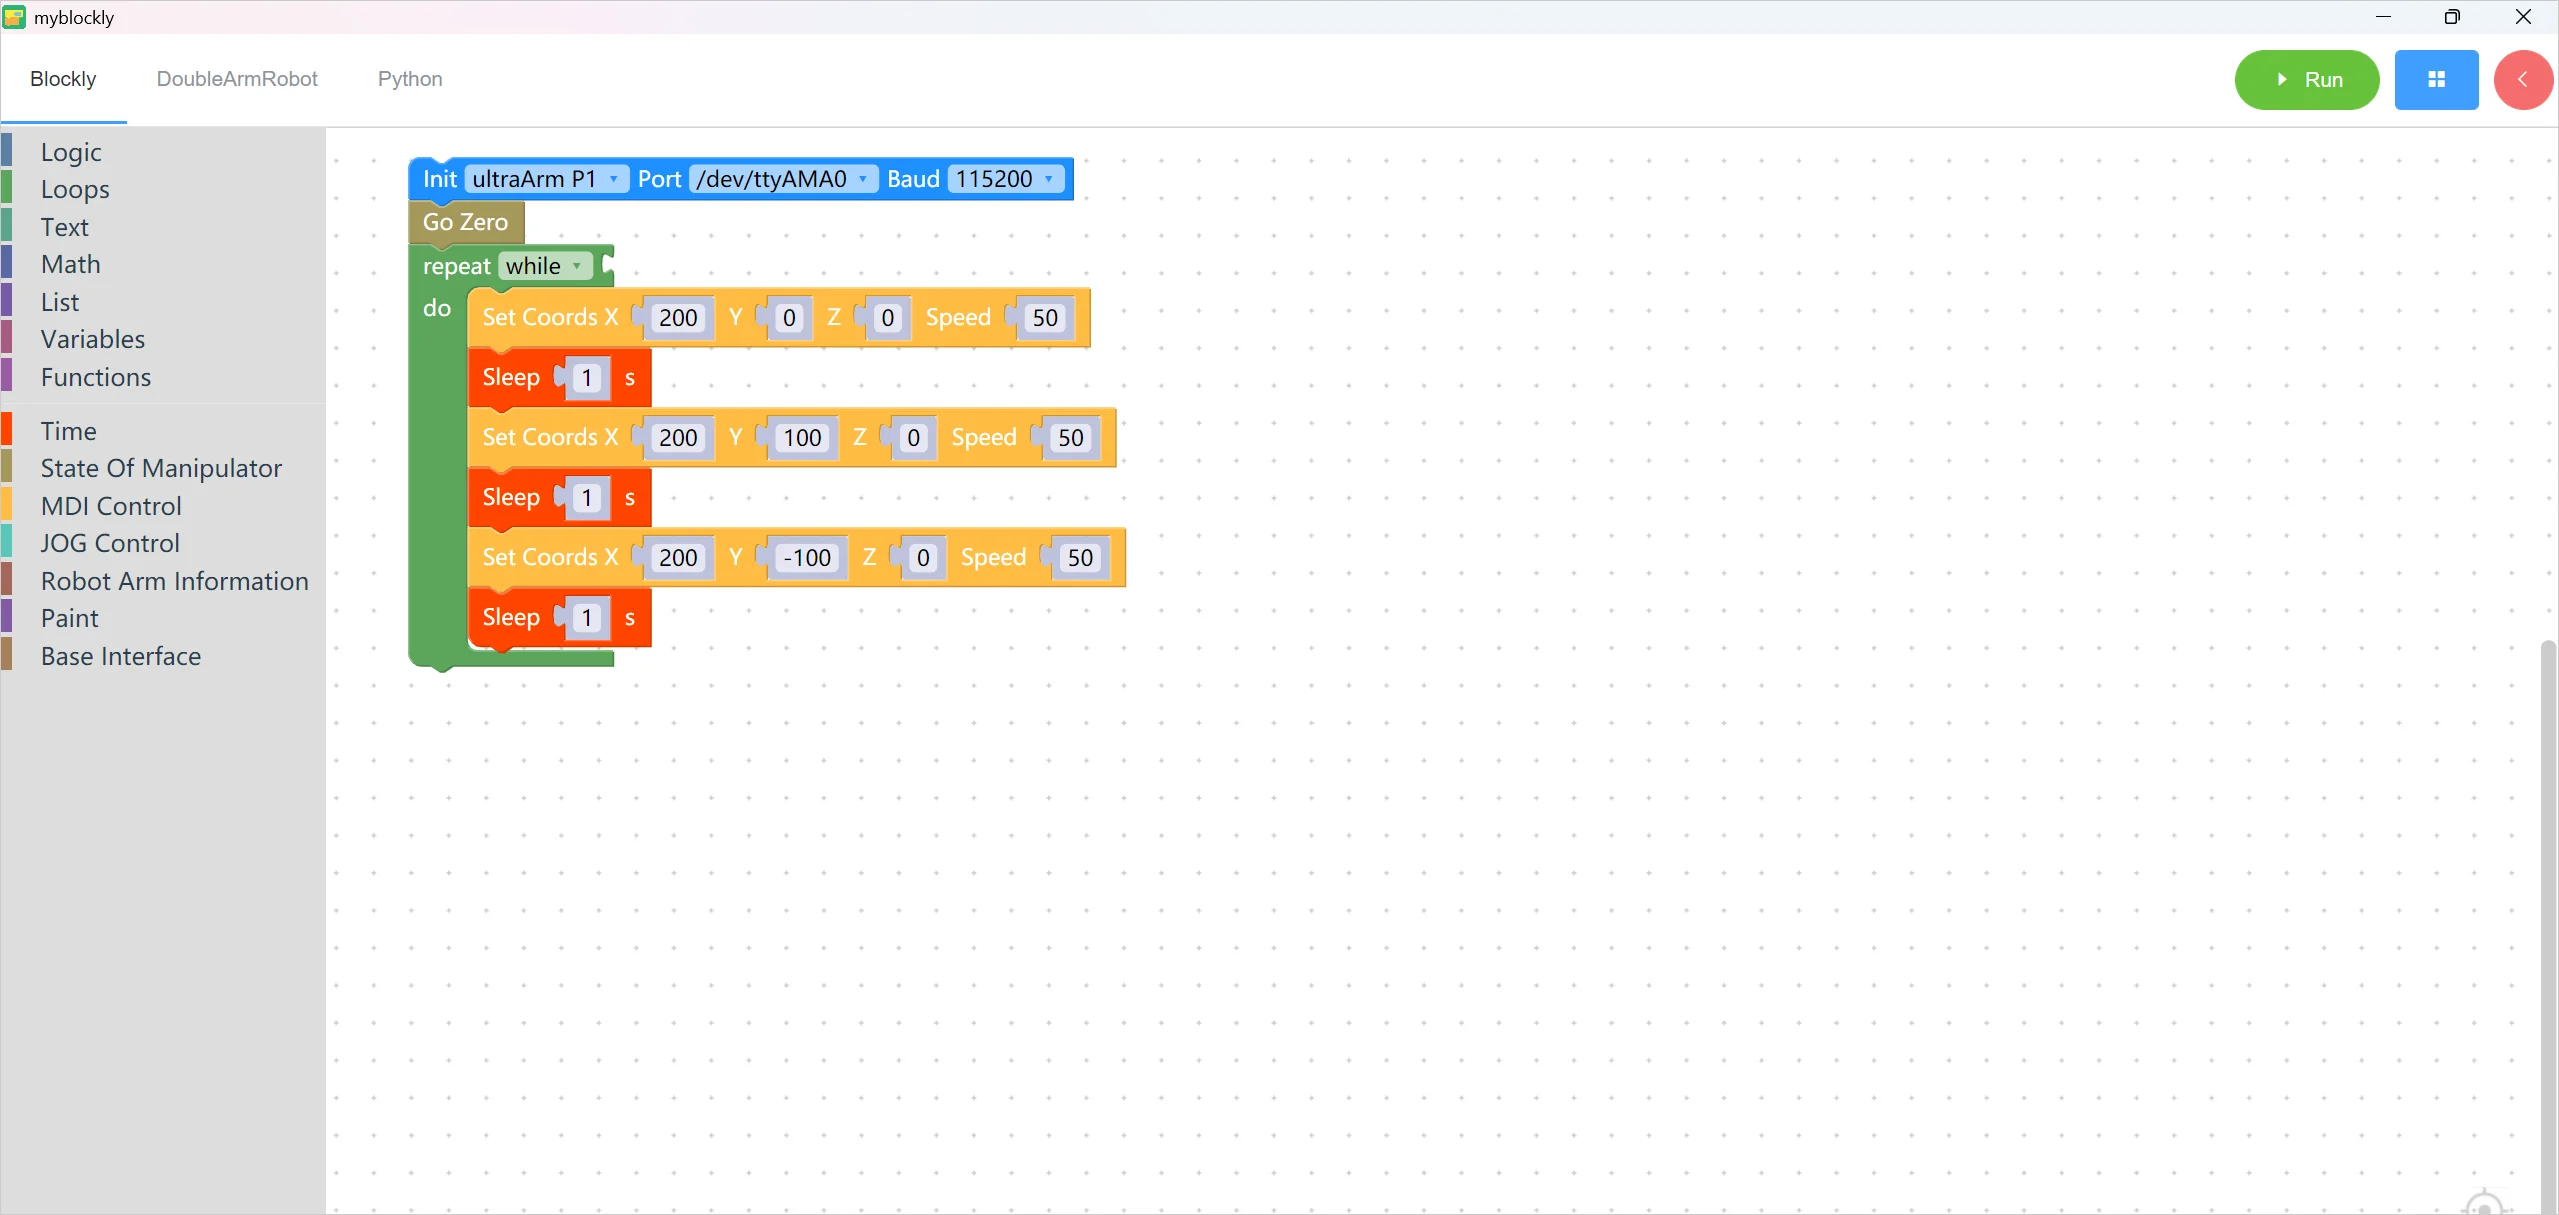
MYBLOCKLY
ビジュアルプログラミングや動作軌跡のプログラミングに対応した、オールインワンのロボット制御・プログラミングソフトウェアです。筆記、描画、レーザー刻印などの基本的なユースケースを標準でサポート。さらに、ModbusやSocketをはじめとする複数の接続構成に対応しており、ロボティクス・アプリケーションの迅速な導入・構築を支援します。
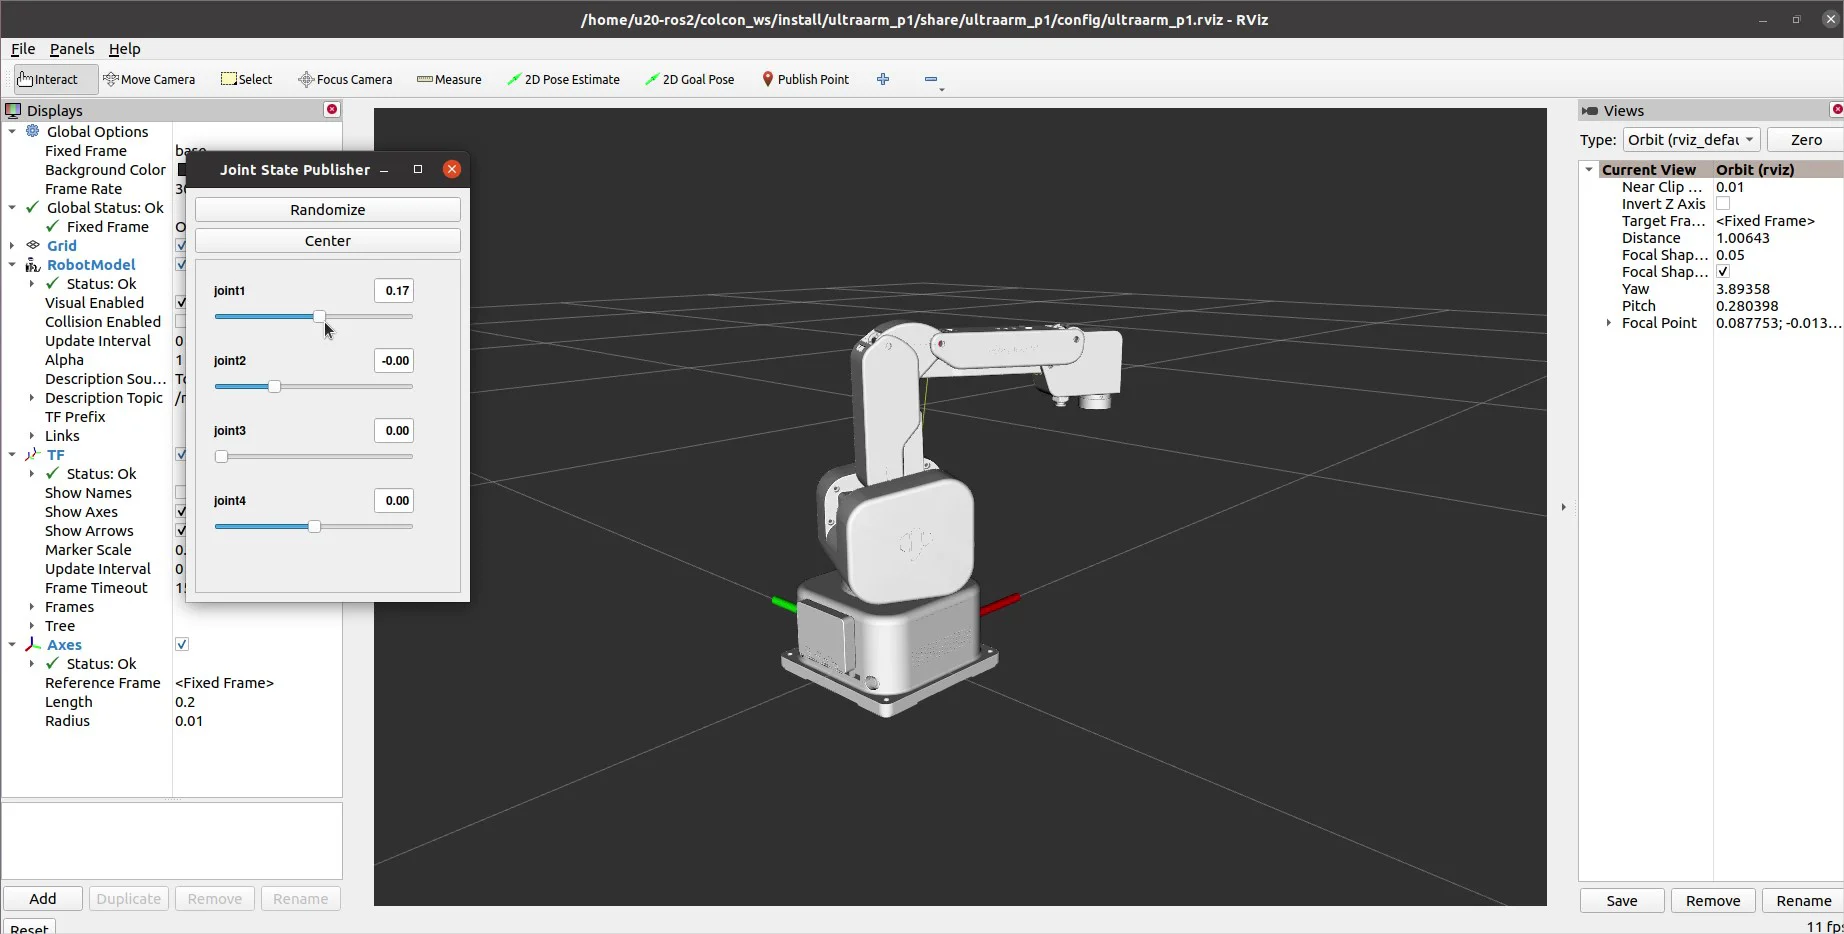
ROS2による制御
ultraArm P1はROS2をサポートしており、実機環境を必要としないバーチャル制御やアルゴリズムの検証・テストが可能です。開発効率を格段に向上させます。
MYBLOCKLY-LITE
本体にディスプレイと操作ボタンを内蔵し、リアルタイムでのステータス確認が可能なultraArm P1は、開封後すぐに使用できます。追加ソフトウェアのインストールは不要で、導入初期から直感的なダイレクトティーチング(Drag & Teach)や動作軌跡の再生、迅速なモーション実行が可能です。
ユースケース
ultraArm P1は、「描画(Drawing)」「レーザー刻印(Laser Engraving)」「ビジョン&ピッキング(Vision & Picking)」の3つの即応型ソリューションを提供。教育・導入研修、実証実験、デモ実演などの環境をスピーディーに構築可能です。
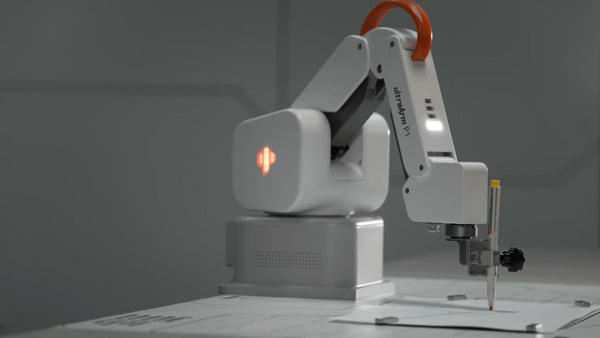
筆記・描画
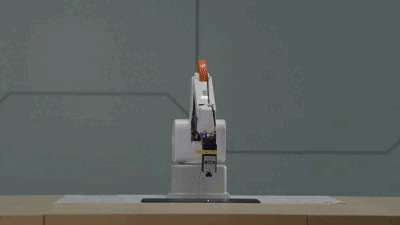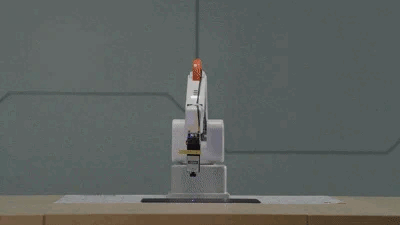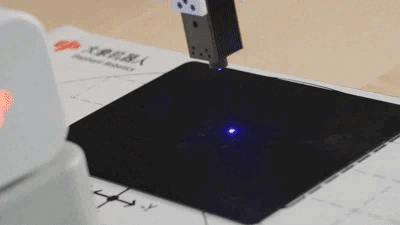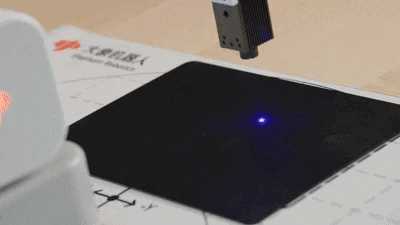
レーザー刻印
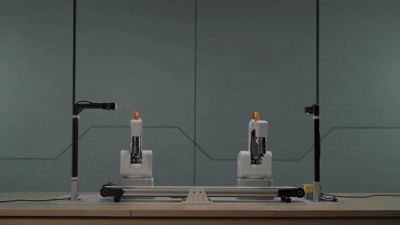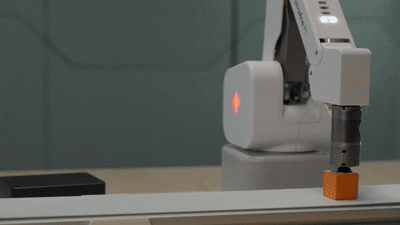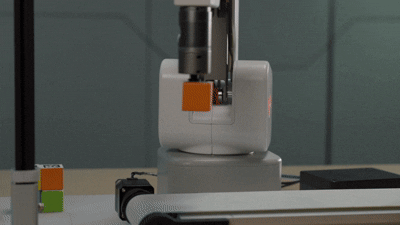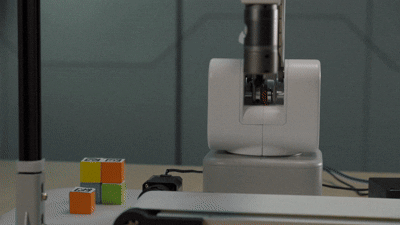
ビジョン&ピッキング
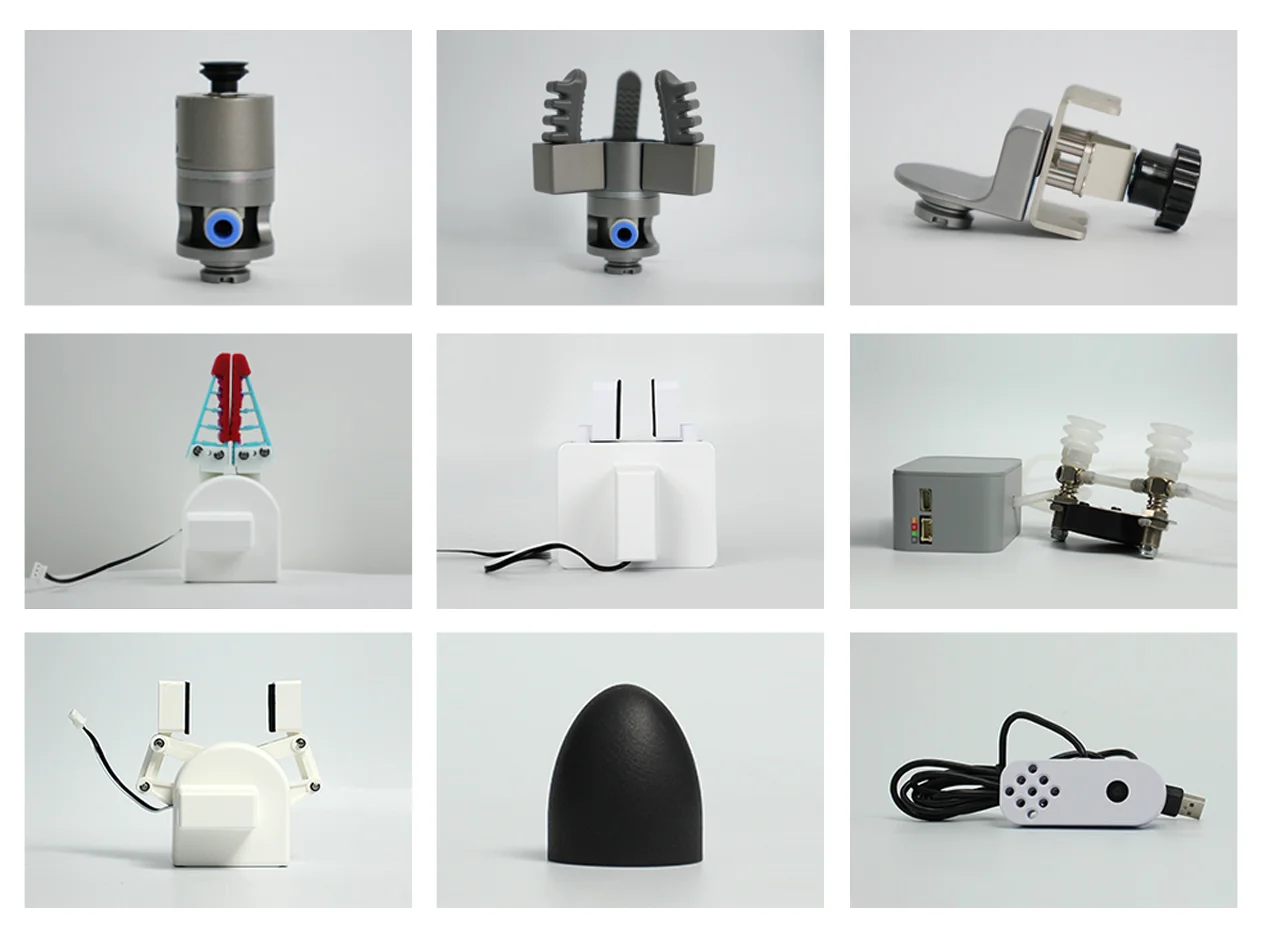
ultraArm P1 アクセサリ
Elephant Roboticsは、ロボティクスにおける協調・コラボレーション用途に焦点を当て、「my-series」製品ラインを展開しています。
製品仕様
J2: -25° ~ +85°
J3: -25° ~ +105°
J4: -360° ~ +360°
J2: 180°/s
J3: 180°/s
J4: 180°/s
Bluetooth 2.4GHz / 5GHz
USB 3.0 × 1
UART × 1
RS485 × 1