

高度なタスクを実行する、
高自由度・完全ダイレクトドライブハンド
20関節すべてが全能動・独立制御可能。
ギアによるロスを削ぎ落とした、
俊敏かつ精密なレスポンス。
Linker Hand O30

高度なタスクを実行する、
20自由度・完全ダイレクトドライブハンド
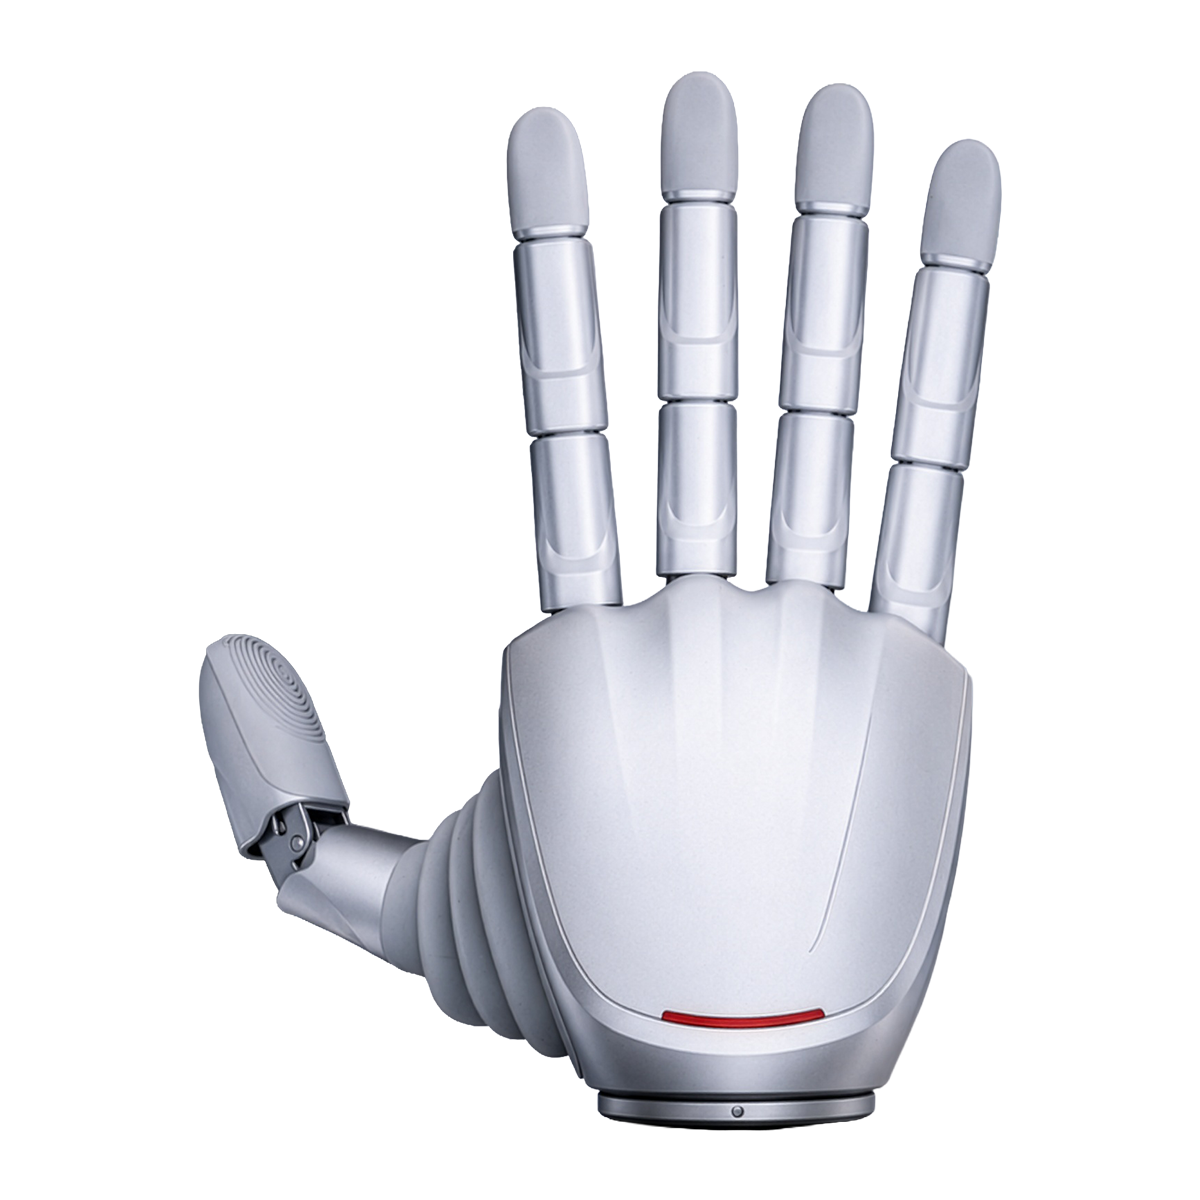
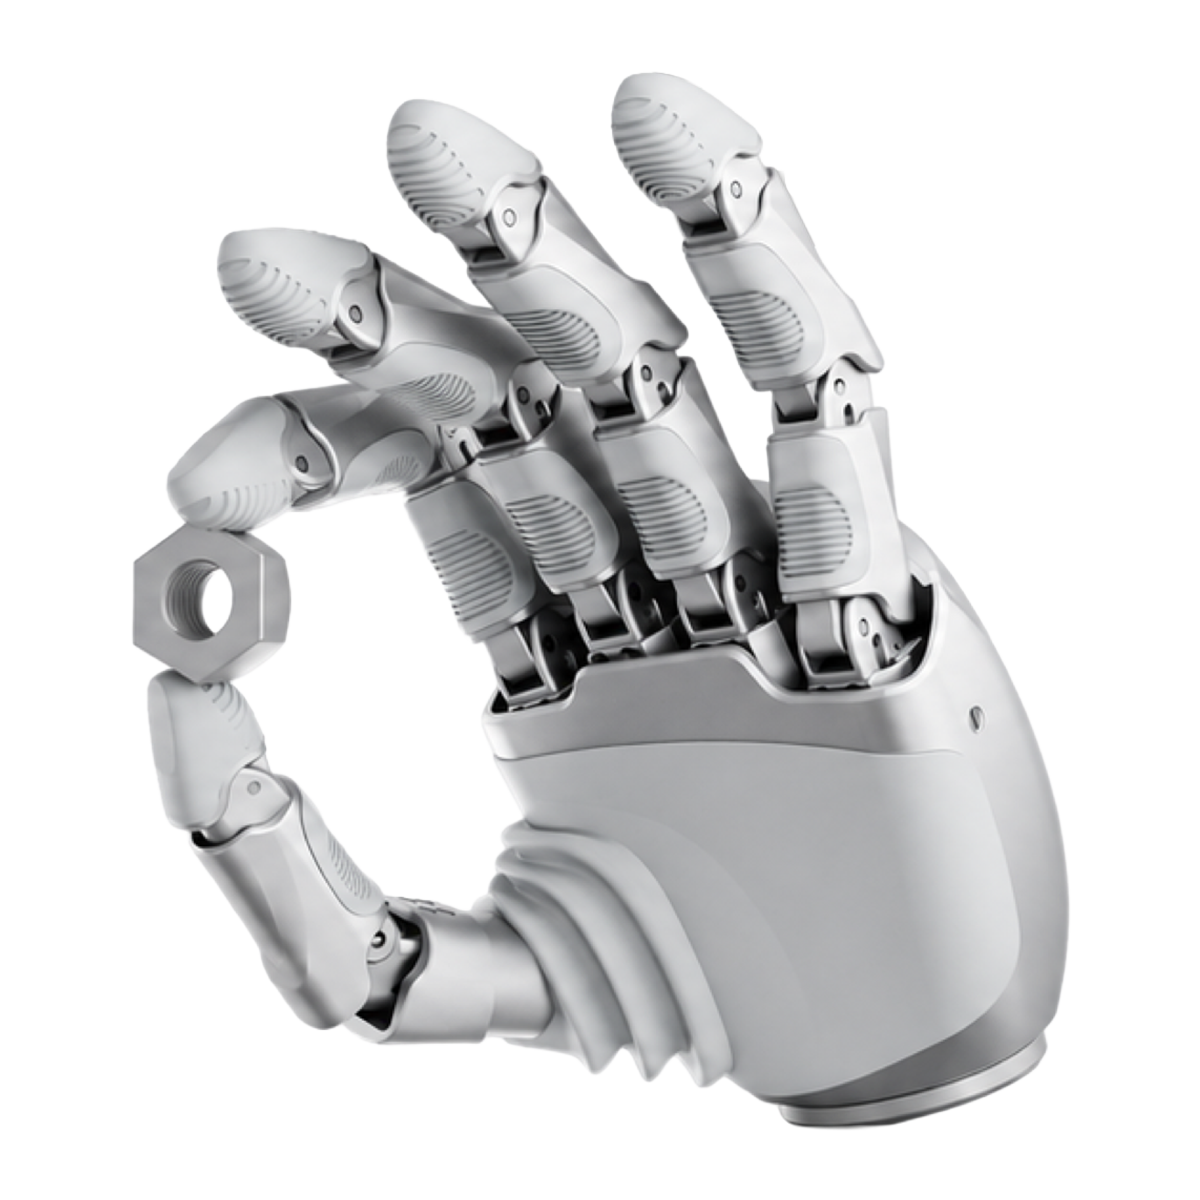
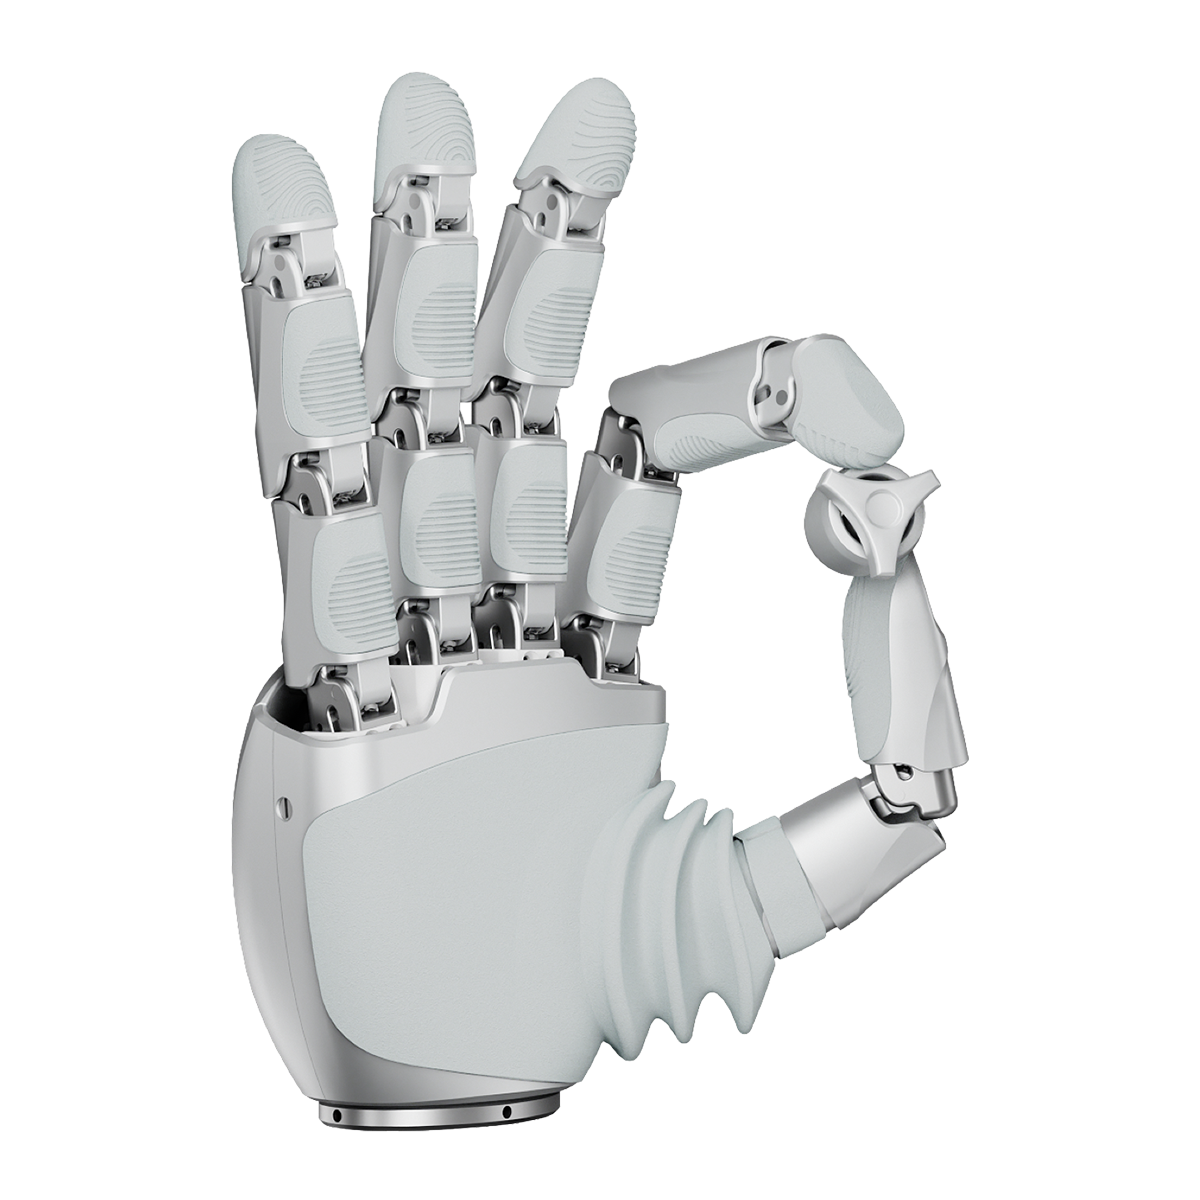
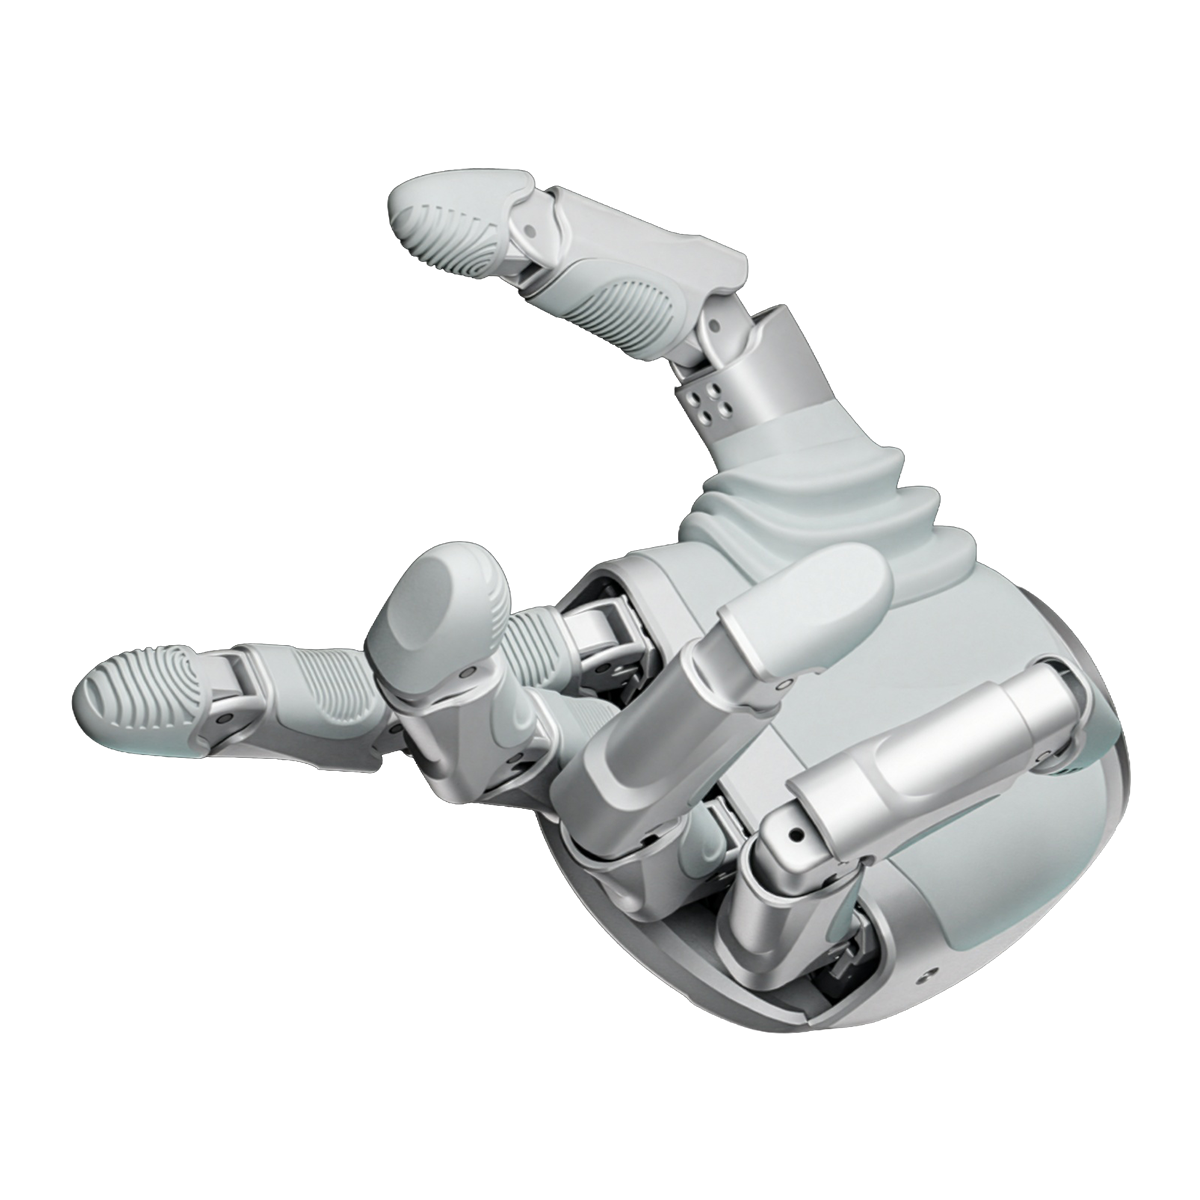
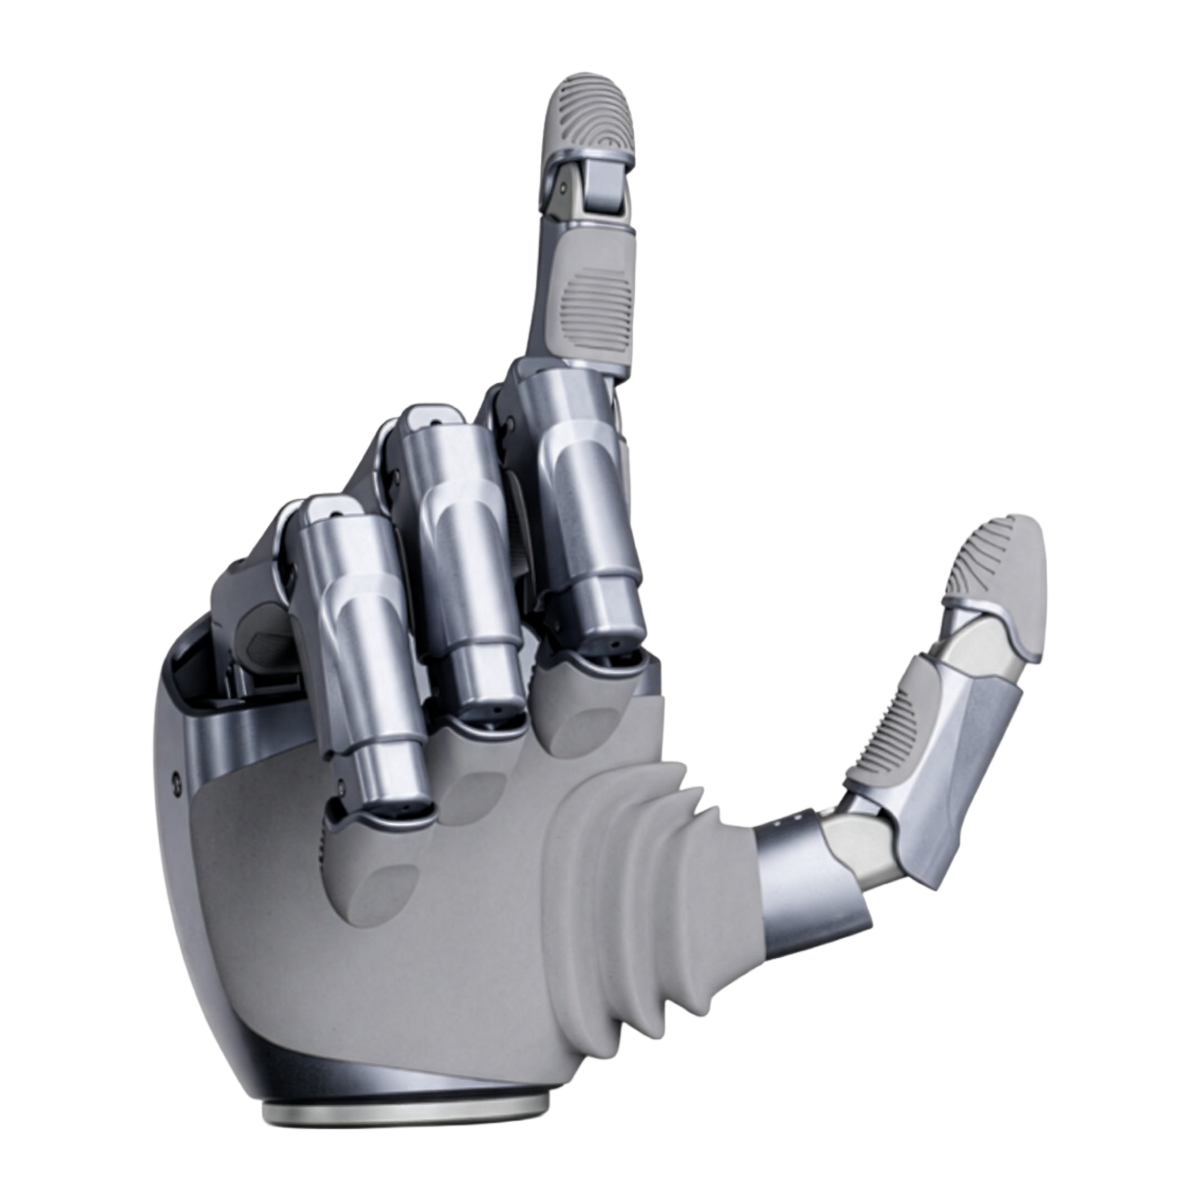
Linker Hand O30
Linker Hand O30は、高自由度ダイレクトドライブ構造を採用し、全20関節の完全独立制御を実現。
人手の領域を超える高度な運動性能を発揮します。
高性能ブラシレスモーターと高精度伝動機構の融合により、
軽量設計でありながら優れたパワー密度と高効率駆動を両立。
現場へのスピーディーな組み込み・導入を可能にします。
最先端ロボティクス研究や巧みな手先操作(デクスタラス・マニピュレーション)モデルの学習に最適な
ハードウェアプラットフォームであり、複雑な実作業に対応する高性能エンドエフェクター(末端作業部)です。
全20関節を個別に制御可能。
人間の手を上回る高度で複雑なマニピュレーションを実現します。
本体の軽量化と迅速な設置・デプロイを実現。
3C(電子機器製造)、自動車、航空宇宙などの高精度なモノづくり現場へスムーズに導入できます。
産業用標準の通信プロトコルに対応し、既存システムやロボットアームとの親和性と高速通信を両立します。
サブミリ単位の高い再現性を誇り、精密な部品装入や易損品のハンドリングタスクを正確にこなします。

ブラシレスモーターとウォームギア伝動機構によるミクロンレベルの動力伝達により、位置およびトルクの精密なクローズドループ制御(閉ループ制御)を実現。精密部品の組み立てやデリケートな易損品のハンドリングといった繊細なタスクに対応します。

高パワー密度のアクチュエーションと高効率なウォームギア伝動機構の融合により、最大30 kgの定格荷重と0.8秒の開閉サイクルをサポート。高効率で安定したピック&プレイス作業を実現します。

静止電流はわずか0.4 Aと極めて低く、24 Vの産業用電源に対応。24時間365日の連続稼働(24/7オペレーション)を前提とした設計により、厳しい環境下の製造現場でも高い信頼性を発揮します。
| モデル名 | Linker Hand O30 |
|---|---|
| 自由度 (DoF) | 20 |
| 駆動方式 | ダイレクトドライブ |
| 通信周波数 | 500Hz |
| 通信インターフェース | CAN / CAN FD |
| 本体重量 | 730g |
| 最大可搬重量 | 30kg |
| 動作電圧 | DC24V~48V |
| 静止電流 | 0.4A @ 24V |
| 平均無負荷動作電流 | 1.1A @ 24V |
| 最大消費電力 | 150W |
| 繰返し位置決め精度 | ±0.20mm |
| 開閉時間 | 0.8秒 |
| 親指指先荷重 | 24N |
| 4指側方つまみ荷重 | 30N |
| 5指把握力 | 70N |
| 親指回転範囲 | 0.63 rad(36°) |
| 4指屈曲角度 | 1.84 rad(105.315°) |
| 親指側振速度 | 1.8718 rad/s(107.249°/s) |
| 4指屈曲速度 | 2.3871 rad/s(136.77°/s) |
| 親指屈曲速度 | 2.3134 rad/s(132.55°/s) |