
- TOP
- 製品情報
- ソフトウェア
- OLO Robotics
- OLO
製品情報
OLO
ROSの専門知識不要でロボット点検を自動化。
ブラウザ操作で導入の手間を削減するソフトウェアです。


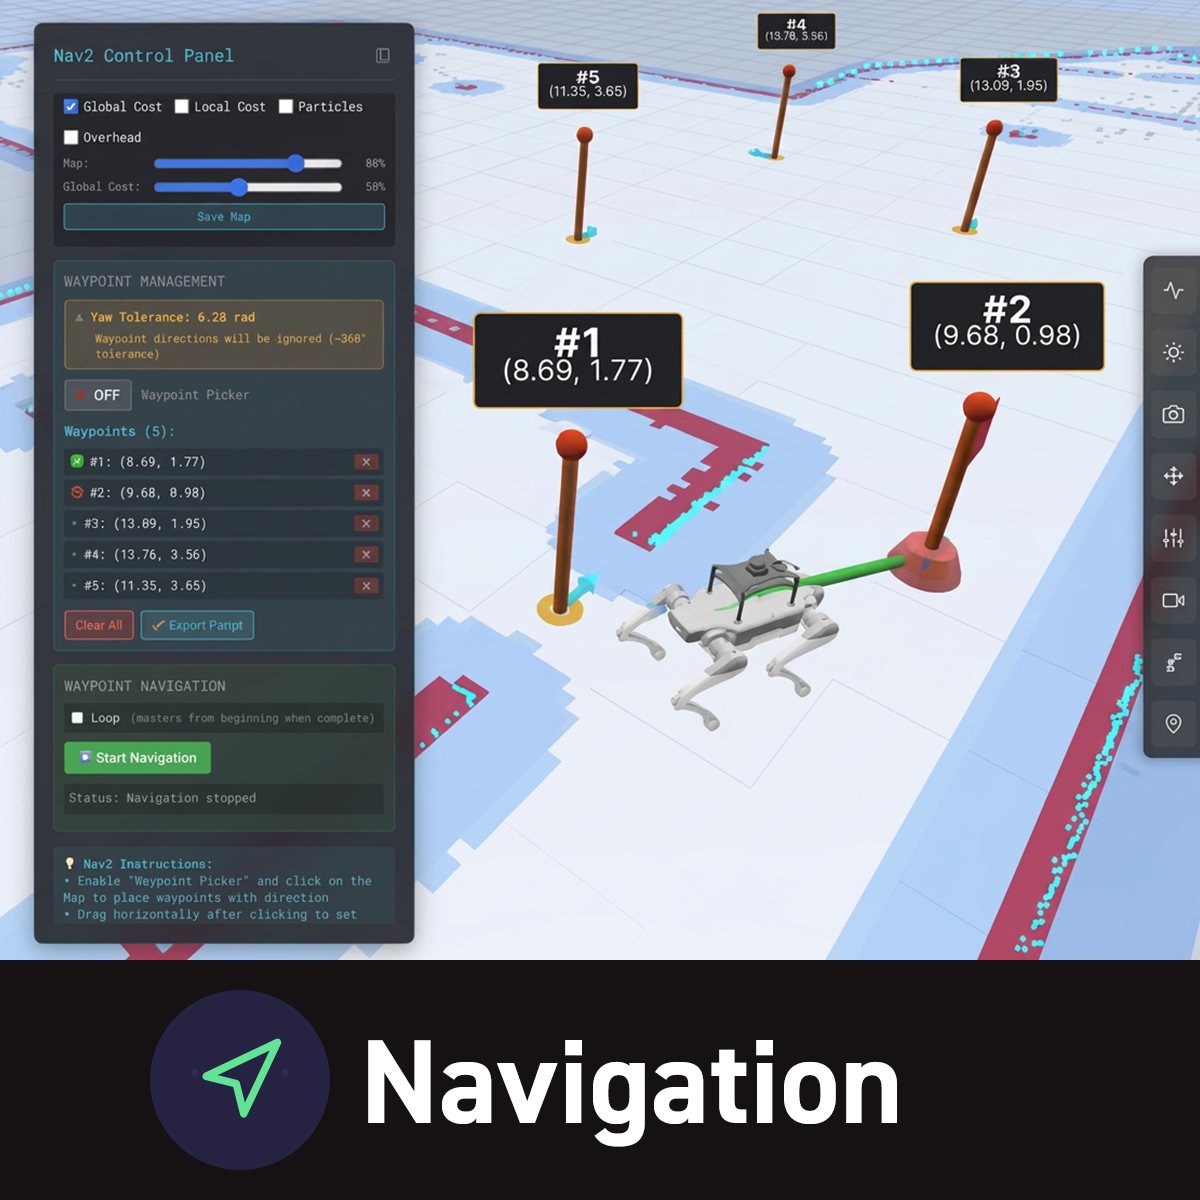
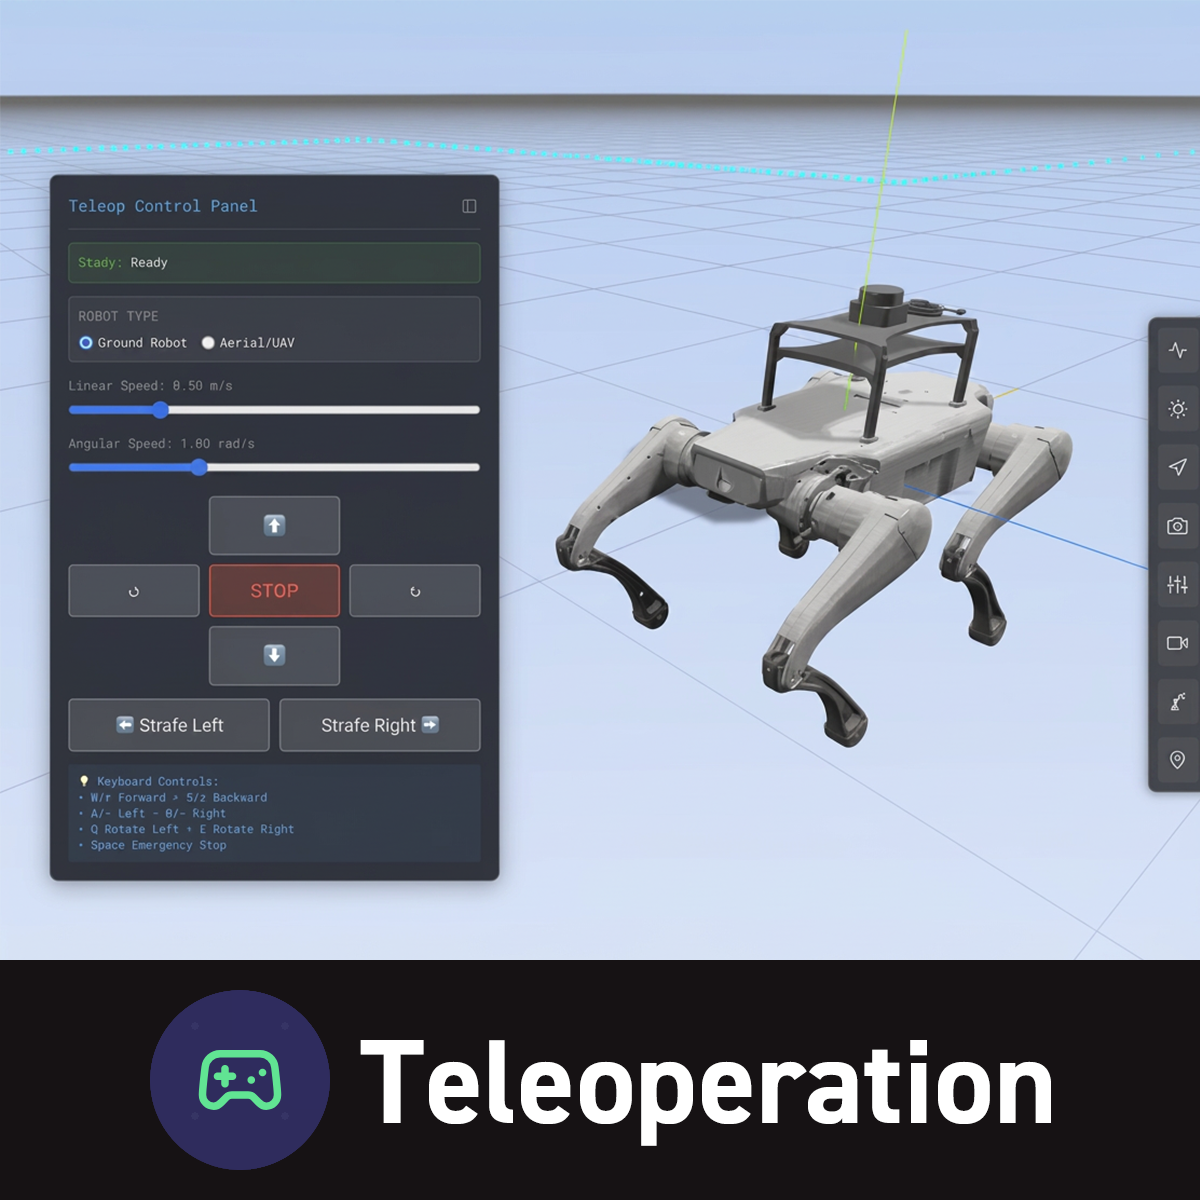
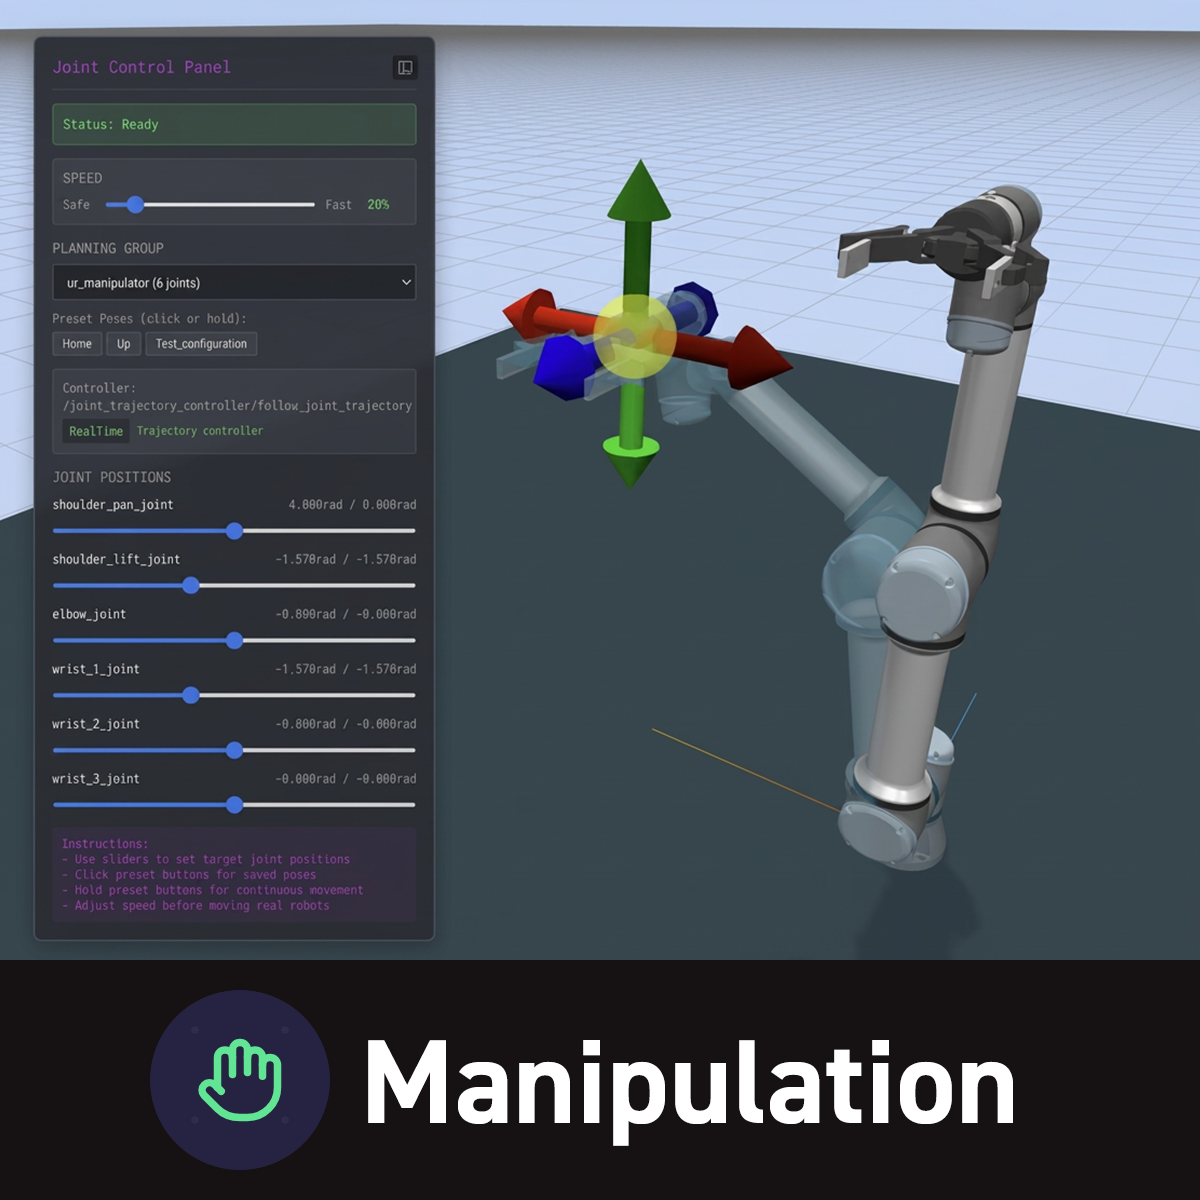
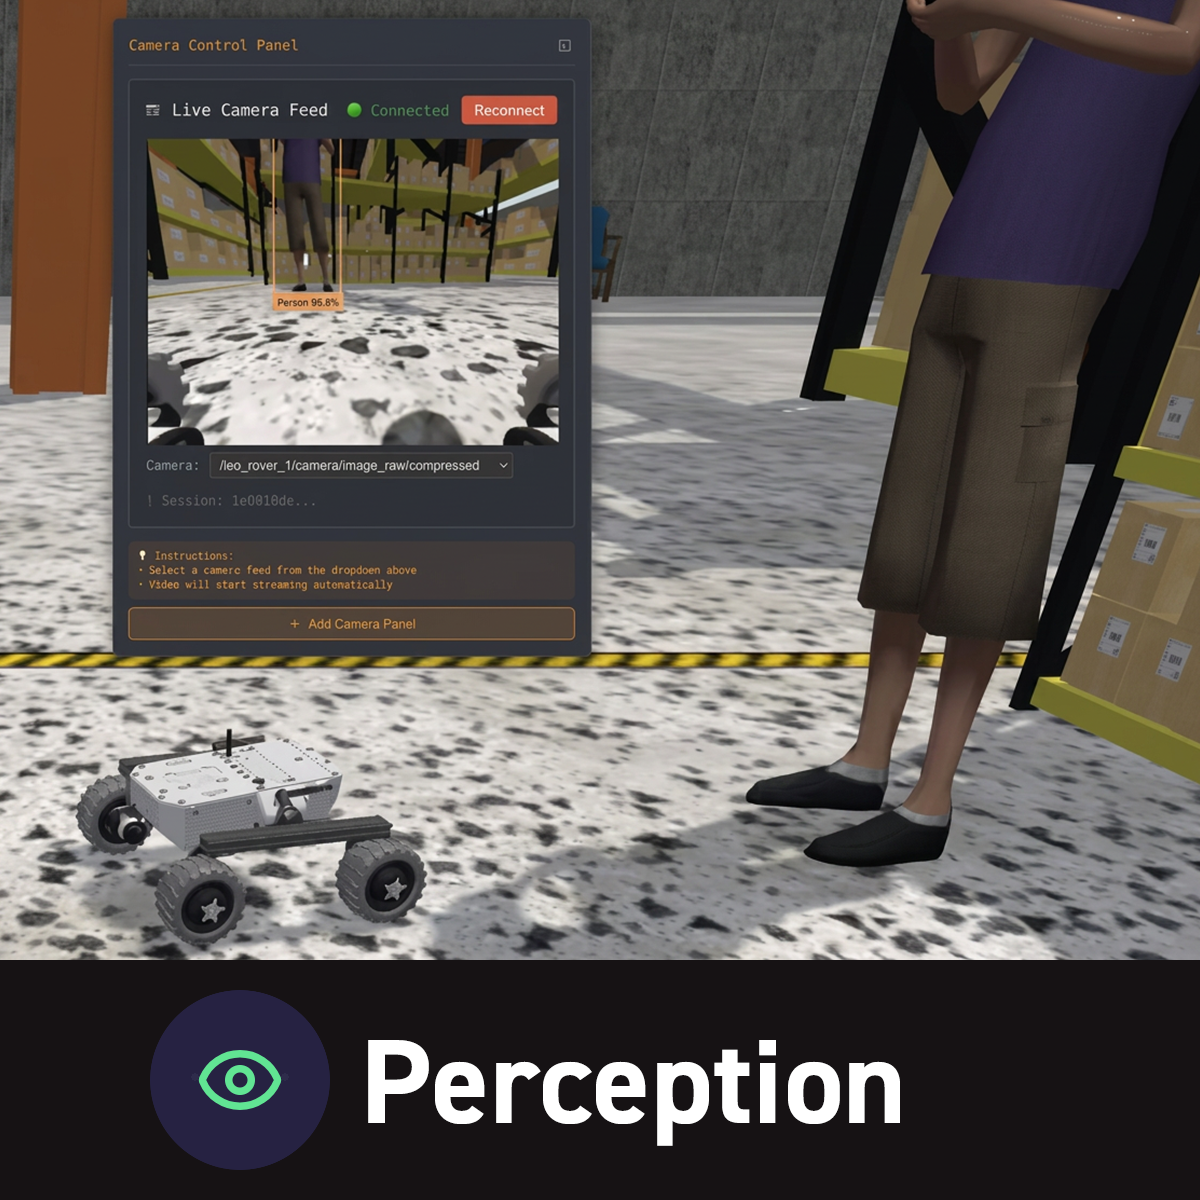
- 製品概要
製品概要
一貫性と再現性に優れた、
ロボットによる
「自動点検・検査」「データ収集」「巡回点検」「常時監視・モニタリング」「測量・状況調査」「マッピング・空間計測」
初期導入・セットアップの
負担を極限までカット。
産業現場における点検・検査作業とは、危険区域への立ち入り、数百におよぶデータポイントの確実に捉える精度、そして「絶対に見落としを許さない」という高い信頼性が求められる業務です。
OLO は、これらの自律的な点検タスクを、高い再現性とともに実現する先進のプラットフォームです。
手作業による点検は、
高コスト・危険・人的ミス
の温床です。
「ロボットによる点検の有用性」は、すでに広く認識されています。
これまで導入の壁となっていたのは、運用開始までのプロセスです。
ハードウェアそのものではなく、導入に伴うあらゆる周辺業務や設定の手間が障害となっていました。
危険環境での作業
密閉空間、高温エリア、燃焼後環境、高所構造物などでの作業は、作業員の安全を大きなリスクに晒します。
安定した確実な運用・デプロイが可能になれば、ロボットが現場での人体曝露(危険作業)を完全にゼロにします。
測定・点検データのバラつき
作業員による手作業の点検では、あらゆる工程で測定値のムラが発生します。同一の対象・設備を繰り返し点検しても、データに無視できないレベルの差異が生じることがあります。
ルート(ウェイポイント)を正確に定義したロボット自動点検なら、データの不確実性やムラを根本から排除できます。
専門エンジニアへの依存
点検ロボットの運用にはROS(Robot Operating System)の高度な専門技能を持つエンジニアが不可欠であり、これがプロジェクトのボトルネックや高い人件費・外部依存を生む要因となっています。
OLO は専門的なエンジニアリングスキルの要件を排除し、導入へのハードルを劇的に引き下げます。
シミュレーションで計画し、リスクを低減。
確信を持った運用(デプロイ)へ。
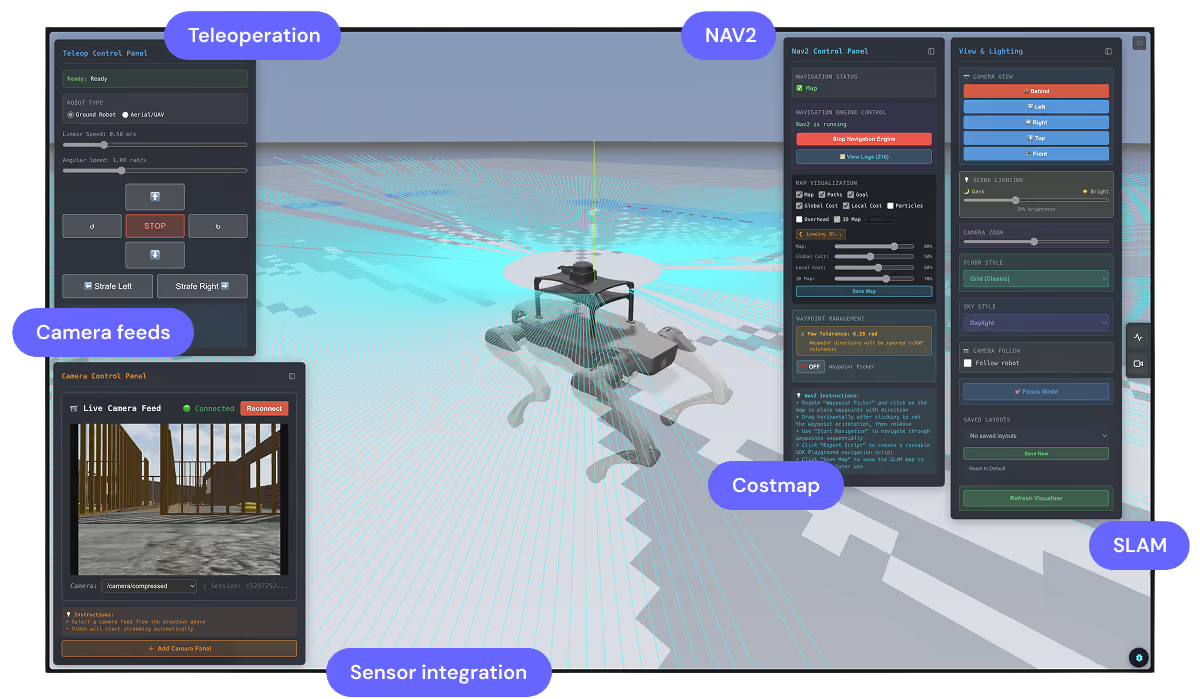
OLOは、シミュレーション、SLAMマッピング、自律ナビゲーション、そしてデータ収集を、
ブラウザ上で完結する単一環境に統合します。これにより、高度なROSエンジニアリングの専門知識がなくても、再現性の高い点検ルーティンを構築可能です。
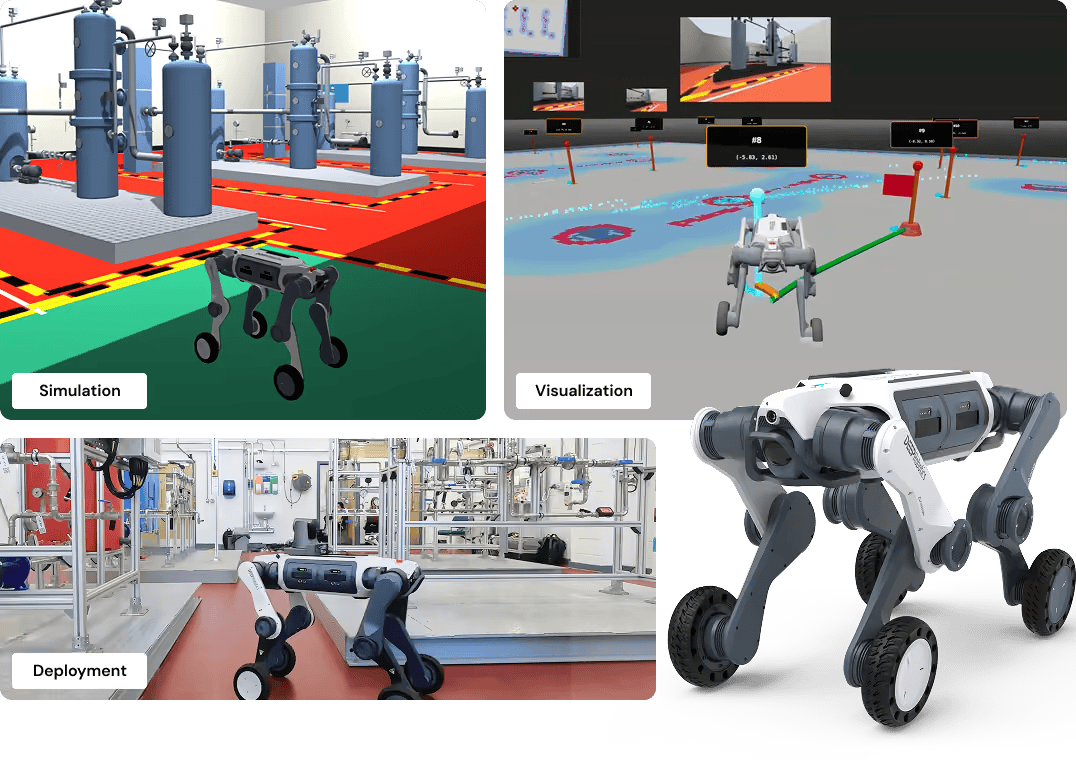
 シミュレーション
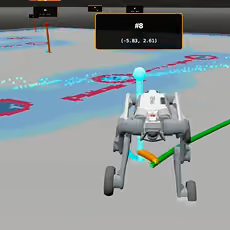
環境の3Dモデルをインポートし、シミュレーション上で点検の事前試走・リハーサルを実施します。
 マッピング
OLOビジュアライザを使用し、実際の点検環境のライブマップ(リアルタイム地図)を生成します。
 設定・構成
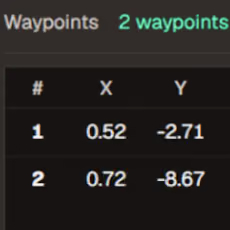
移動ルート上にナビゲーション用のウェイポイントを配置し、各停止位置での動作定義や、点検ダッシュボードの表示パネルを設定します。
 デプロイ・運用開始
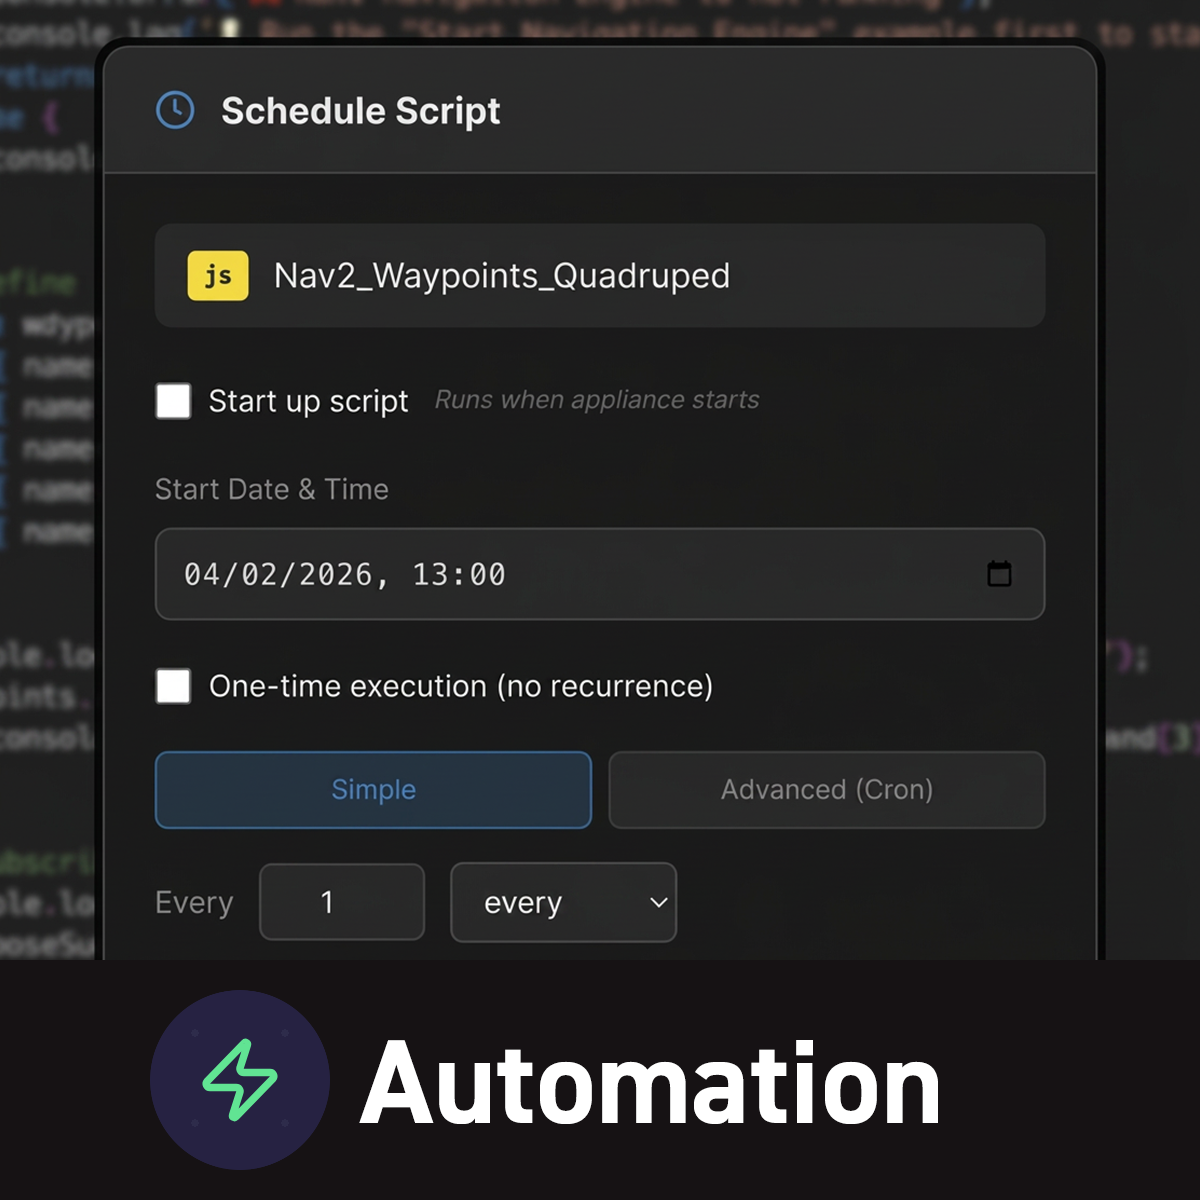
プラットフォーム上で点検スケジュールを設定します。ロボットは指定ルートに沿って自律走行し、移動しながらデータを記録します。
 分析・検証
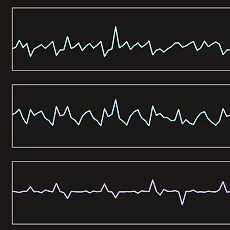
リアルタイムのデータフィードを確認・分析できるほか、完全なROSBag(ログデータ)記録にもアクセス可能です。
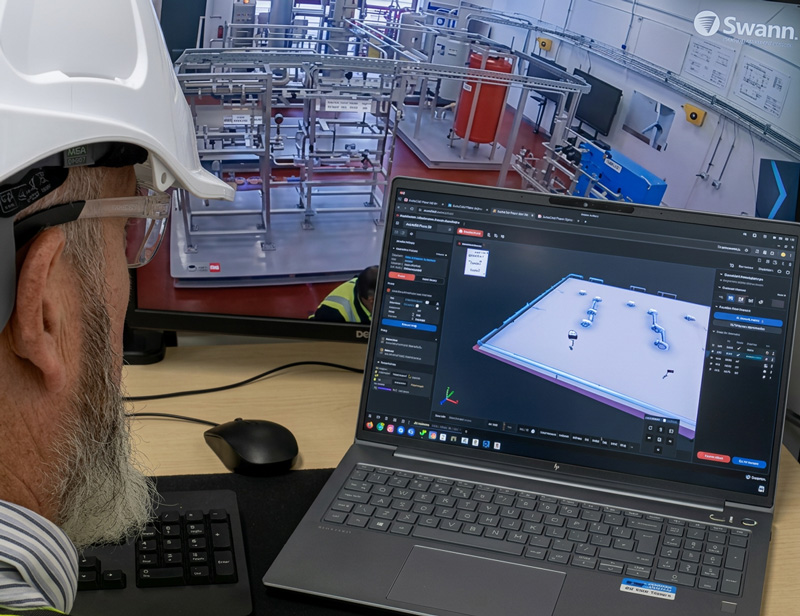
DarbyTech社は、いかにして数週間におよぶ
初期設定をスキップし、産業トレーニングへ
ロボット点検を導入できたのか。
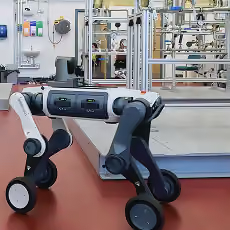
産業用トレーナー・訓練設備のグローバルリーダーであるDarbyTech社は、自社の「CO2回収実証トレーニングプラント」へロボットによる点検機能を統合することを求めていました。自社チームに専門的なロボティクス・プログラミング技術がなくても、それを実現可能にしたのが OLO です。
OLOが貢献する、
さまざまな活用シーン
保有するロボット資産の活用、産業現場での点検ロボット運用、あるいは自社カスタマー向けの迅速な導入・オンボーディング体験の提供など、あらゆる場面において OLO は理想的なプラットフォーム基盤として機能します。
販売代理店・提供企業
お客様への素早い価値提供を支援。
OLOがプラットフォーム基盤を担うことで、エンドユーザーは貴社のハードウェア活用に集中できます。リアルタイム動画ストリーミング、ナビゲーション、マニピュレーション(操作・制御)機能が導入初日から即座に利用可能。迅速なオンボーディングを実現し、貴社製品を中心としたエコシステム構築を強化します。
眠っているロボットはありませんか?
OLOにお任せください。
ロボットアームの購入・実証実験(PoC)成功……
その後の放置を解消。
検証(PoC)開始から半年後、多くのロボットが静かに運用から外れてしまいます。原因はロボットの失敗ではなく、実運用へのプロセスが複雑すぎ、コストと時間を要するためです。OLOはこの課題を解決します。既存のハードウェアを接続し、これまでの検証資産を活かして、ゼロからやり直すことなく実稼働(デプロイ)へ繋げます。
大学・研究機関
「14日目」ではなく「初日」から高い生産性を。環境構築ではなく、研究本番へ。
面倒なインストールや複雑な設定の沼にハマる必要はありません。学生や研究者は、サインアップした瞬間からフル装備の開発環境を利用できます。最初の2週間をセットアップに費やすことなく、再現性と信頼性の高い研究作業に最初から集中できます。
産業用インスペクション
(点検・検査)
手動点検から、一貫性と再現性に優れたロボット自動点検へ。
貯蔵タンク、密閉空間、構造物など、あらゆる対象の点検作業において、OLOは点検ロボット運用の強固なプラットフォームを提供します。高度なROSエンジニアを自社で抱えなくとも、ライブ動画フィードの確認、AIアシスト分析の展開、自律走行ルートの自動プログラミングが可能です。
ロボティクス領域を切り拓く、
「開発者・エンジニア」「革新者・ディスラプター」「技術革新者・イノベーター」「技術者・メーカー」「大学・研究者」
の皆様へ。
シミュレーション上でのテスト、可視化、遠隔操作、スクリプト作成のすべてがブラウザ上で完結。
インストール作業は一切不要です。
JavaScriptおよびPython SDK対応
クラウド/ブラウザベースの開発環境
AI支援によるコード自動生成